N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria di prodotto
Back EMF di un motore BLDC: come calcolarlo da velocità, Kv e flusso
Un motore della ventola BLDC da 48 V funziona a 3.000 giri/min e l'oscilloscopio mostra una forma d'onda da linea a linea di picco da 30 V. La soglia di passaggio per lo zero sensorless del controller è impostata vicino alla metà del bus CC. Il motore si avvierà in modo affidabile e la tensione misurata è effettivamente la forza elettromotrice posteriore? La risposta dipende da come viene definita la costante EMF posteriore, se il valore è di fase o linea-linea e se è di picco o RMS. Sbagliare queste definizioni può trasformare un semplice calcolo in un'impostazione errata del controller o in un ordine del motore non corrispondente.
La risposta breve è: calcola la EMF da E = Ke ×ω , dove Ke è la costante EMF posteriore e ω è la velocità angolare meccanica. Utilizzare la stessa base fase/linea e picco/RMS della costante. Se è disponibile solo Kv, convertirlo prima. Se il motore è già al banco, misurare la forma d'onda e calcolare Ke a partire da una velocità nota. Le sezioni seguenti mostrano ciascun metodo, le conversioni di unità che causano la maggior parte degli errori e i controlli da eseguire prima del rilascio di un ordine di acquisto.
La formula principale e il significato di ciascun simbolo
Per un calcolo di primo passaggio, utilizzare la forma meccanica:
E fase, picco = Ke fase, picco ×ω m
Qui, ω m è la velocità dell'albero in radianti al secondo: ω m = 2πn/60, con n in giri/min. Ke deve essere espresso in V per rad/s. Se la scheda tecnica fornisce Ke in V/kgiri/min, V/rpm o Kv in rpm/V, convertirlo prima di moltiplicare. La stessa equazione funziona per un motore BLDC trapezoidale e una macchina PM sinusoidale, ma l'interpretazione della forma d'onda cambia: per i motori trapezoidali, utilizzare l'ampiezza della parte superiore piatta; per i motori sinusoidali, utilizzare il picco o l'RMS in modo coerente.
Per una macchina sinusoidale con flusso concatenato noto, la forma fisica è:
E fase, picco = p×λ m ×ω m
dove p è il numero di coppie polari e λ m è il collegamento del flusso di picco per fase in spire Wb. Il valore di fase RMS è E fase, picco /√2. Per la tensione sinusoidale concatenata, moltiplicare il valore efficace della fase per √3. Per un motore trapezoidale a sei fasi, la parte superiore piatta tra linee è spesso vicina al doppio del valore della parte superiore piatta della fase, ma conferma la forma d'onda perché la relazione esatta dipende dalla commutazione e dalla disposizione degli avvolgimenti.
| Quantità | Simbolo | Unità | Cosa confermare |
|---|---|---|---|
| Velocità meccanica | n | rpm | Velocità dell'albero, non frequenza elettrica |
| Velocità angolare | ω m | rad/s | ω m = 2πn / 60 |
| Costante EMF posteriore | Ke | V/(rad/s) | Fase o linea-linea; picco o RMS |
| EMF di ritorno di fase | E tel | V | Usa la stessa base di Ke |
| EMF da linea a linea | E LL | V | √3 per RMS sinusoidale; circa 2× parte superiore piatta per trapezoidale |
| Frequenza elettrica | f e | Hz | f e = p×n/60 |
Conversione di unità Kv, Ke e schede tecniche senza errori costosi
Il Kv è solitamente indicato in giri/min per volt. Per un calcolo in stile DC senza carico, la costante EMF posteriore in V/(rad/s) è:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Se Kv è 100 giri/min/V, Ke è circa 0,0955 V/(rad/s). A 3.000 giri al minuto, ω m è 314,16 rad/s, quindi la forza elettromotrice calcolata è di circa 30,0 V. Se il foglio dati definisce Kv su base linea-linea, quel 30,0 V è un valore linea-linea. Se Kv è basato sulla fase, è un valore di fase. Il numero è lo stesso solo quando la base è la stessa.
Per i motori industriali, Ke è spesso espresso in V/krpm. Convertilo dividendo per 104,72, perché 1.000 giri al minuto equivalgono a 104,72 rad/s. Un Ke di 12 V/krpm è quindi 0,1146 V/(rad/s). A 1.500 giri/min, la forza elettromotrice posteriore è 0,1146 × 157,08 = 18,0 V sulla stessa base fase/linea della scheda tecnica.
Un rischio di acquisto comune è quello di un fornitore che quota “Ke = 0,12” senza unità. Si tratta di V/rpm, V/(rad/s), V/krpm, picco di fase o RMS linea-linea? In quel singolo numero può essere nascosto un fattore 2 o √3. Chiedere la definizione per iscritto, la forma d'onda e la velocità di prova utilizzata per ottenerla. Se il motore è previsto per il controllo sensorless, richiedere anche la forza controelettromotrice alla velocità minima di funzionamento, non solo alla velocità nominale.
Calcolo dalle dimensioni fisiche e dal collegamento del flusso
Quando un prototipo non dispone di una scheda tecnica utile, il collegamento del flusso è la via più diretta. Se il team di progettazione conosce il collegamento del flusso di picco per fase, utilizzare E fase, picco = p×λ m × ω m . Ad esempio, p = 4, λ m = 0,05 giri Wb e n = 1.500 giri/min dà ω m = 157,08 rad/s. La forza elettromotrice di ritorno di fase di picco è 4 × 0,05 × 157,08 = 31,4 V. Il valore RMS di fase è 22,2 V e il valore RMS sinusoidale da linea a linea è 38,5 V.
Se il collegamento del flusso non è disponibile ma l'avvolgimento e il circuito magnetico sono noti, il calcolo può essere costruito in base ai giri per fase, al fattore di avvolgimento, al flusso del traferro per polo e alla velocità. In pratica, l’incertezza nella densità del flusso del traferro, nel fattore di impilamento della laminazione e negli effetti dell’avvolgimento finale è abbastanza grande da far sì che un valore calcolato debba essere trattato come una stima di progetto. Avvolgere un campione, farlo girare a una velocità sicura e misurare la forma d'onda. Questa misurazione è anche il modo più veloce per confermare se la forma d'onda desiderata è più vicina a quella sinusoidale o trapezoidale. Per informazioni generali sulla commutazione e sul comportamento della forma d'onda, il Articolo sui principi di funzionamento del BLDC è un riferimento utile.
Metodo di misurazione: mirino, trapano e rotazione sicura senza carico
Sul banco, scollega il controller e fai girare il motore con un trapano, un tornio o un altro motore. Misurare la tensione linea-linea con una sonda differenziale o un ingresso isolato dell'oscilloscopio. Non superare il valore nominale di modo comune della sonda e non collegare la sonda dell'oscilloscopio messa a terra a un ponte trifase attivo. A una velocità nota, acquisire la forma d'onda e registrare l'ampiezza piatta o il picco sinusoidale e i valori RMS, a seconda del tipo di motore.
Calcolare Ke dalla tensione e dalla velocità misurate: Ke =E misurato /ω m . Quindi verificare la frequenza elettrica con f e = p × n / 60. Un motore a quattro poli che gira a 1.200 giri al minuto dovrebbe mostrare una frequenza elettrica di 80 Hz, o un periodo di 12,5 ms. Se la frequenza è sbagliata, controllare il numero di poli o la velocità effettiva dell'albero. Se l'ampiezza è inferiore al previsto, controllare l'attenuazione della sonda, il collegamento dell'avvolgimento e se la misurazione è di fase o linea-linea.
Per un rapido controllo della produzione, centrifugare a una velocità fissa bassa, registrare la tensione di linea picco-picco e confrontarla con un campione di buona qualità. Ciò non sostituisce un test completo del motore, ma rileva giri di avvolgimento errati, fasi invertite e problemi ai magneti prima che il motore raggiunga la catena di montaggio. Mantenere la velocità di prova ben al di sotto della velocità nominale massima e utilizzare un dispositivo di prova protetto.
Perché la tensione terminale non è la FEM posteriore sotto carico
Senza carico, la tensione del terminale è vicina alla EMF posteriore perché la corrente è piccola. Sotto carico, la tensione applicata deve superare la forza elettromotrice, la caduta resistiva e la caduta induttiva: V fase = E fase I × R L × di/dt. Un motore con resistenza di fase di 0,5 Ω che trasporta 10 A presenta una caduta resistiva di 5 V prima di considerare qualsiasi induttanza o perdita dell'inverter. Questo è il motivo per cui un calcolo effettuato solo dal bus DC può sovrastimare la velocità disponibile o sottostimare la corrente a un dato carico.
L'operazione PWM aggiunge un altro livello. L'inverter applica una tensione interrotta e l'ondulazione della corrente del motore dipende dalla frequenza di commutazione e dall'induttanza. Anche le cadute dei diodi, i tempi morti e la resistenza del cavo rimuovono il margine di tensione. Per il controllo sensorless, il comparatore a passaggio per lo zero vede la forma d'onda terminale, non una sorgente EMF posteriore ideale. I filtri utilizzati per rimuovere il rumore PWM introducono un ritardo di fase e il ritardo diventa più importante all'aumentare della frequenza elettrica. Calcolare la forza elettromotrice posteriore prevista alle velocità minima e massima, quindi controllare la soglia del comparatore e filtrare il ritardo rispetto a tali valori.
Mettere il calcolo in un'indagine motoria
Un'indagine utile indica la forza controelettromotrice richiesta a una velocità definita, l'intervallo del bus CC, la base fase/linea e la tolleranza accettabile. Ad esempio: "A 2.400 giri/min, la forza elettromotrice di picco tra linea e linea deve essere di 42 V ±5%, misurata con il motore a 25 °C e azionata da un motore primo esterno." Ciò è molto più chiaro che chiedere un “motore da 0,2 Ke” perché rimuove l’ambiguità dell’unità prima che i campioni vengano costruiti. Se il motore è per un'applicazione con ventola o raffreddatore d'aria, indicare anche la curva di carico e la velocità minima alla quale deve funzionare l'avviamento senza sensore.
Per il funzionamento del raffreddatore ad aria, un motore BLDC a rotore esterno può semplificare il pacchetto meccanico poiché la ventola può essere montata direttamente sul rotore. Un'opzione rappresentativa è la 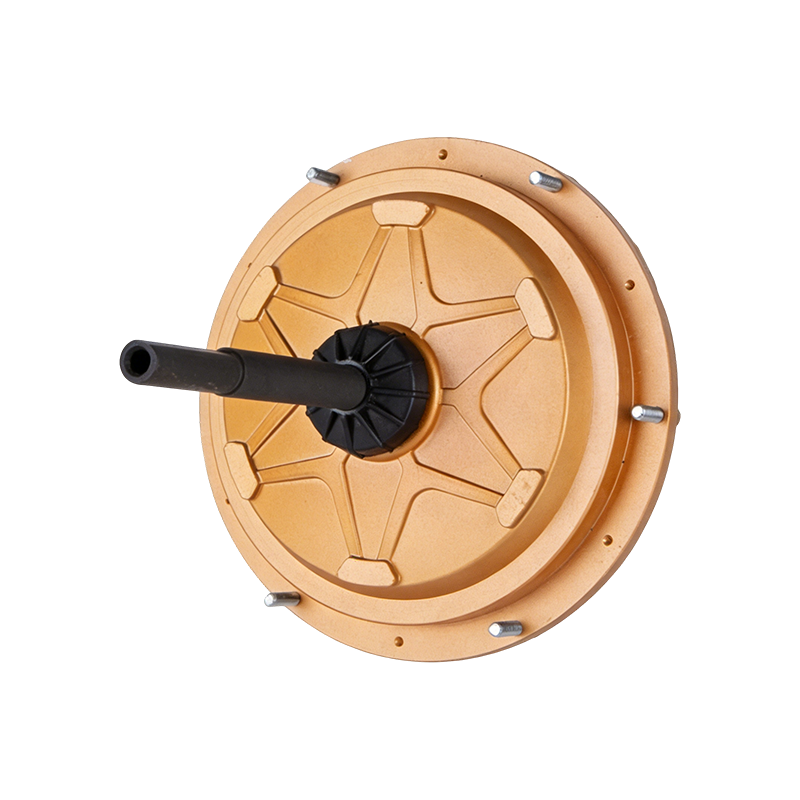 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 600 W Motore BLDC da 220 V 600 W a rotore esterno per raffreddatori ad aria, che offre montaggio diretto della ventola, protezione IP55 e un design esente da manutenzione adatto alle attività di raffreddamento industriale. Visualizza il prodotto → Motore del raffreddatore d'aria BLDC esterno da 600 W. Per i sistemi di ventilazione più grandi, un motore del ventilatore EC potrebbe essere più adatto; il
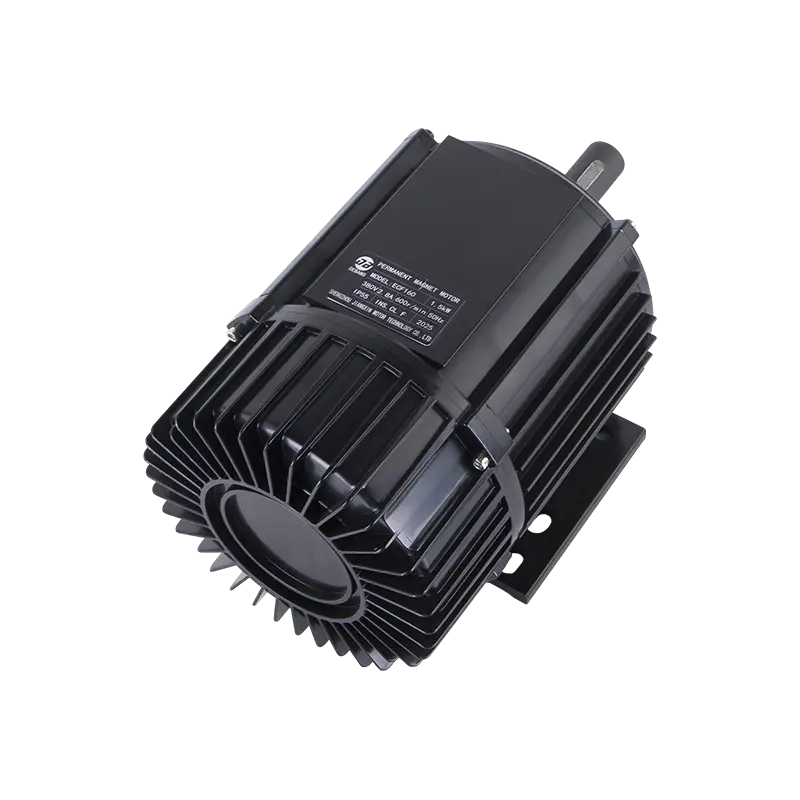 Motore del ventilatore EC ECF160 380 V 1500 W Motore del ventilatore EC ad alta efficienza per rinfrescatori d'aria evaporativi, con uscita 380 V 1500 W, protezione IP55 e funzionamento silenzioso adatto a sistemi di ventilazione più grandi. Visualizza il prodotto → Un esempio è il motore del ventilatore EC da 1.500 W. Il pagina delle applicazioni dei ventilatori industriali mostra come queste famiglie di motori si associano ai carichi dei ventilatori. Utilizzare il calcolo della forza elettromotrice posteriore per verificare il margine di controllo a bassa velocità, non solo la potenza nominale.
Esempi pratici e controllo di integrità finale
Esempio 1 — Conversione Kv. Kv = 100 giri/min/V, n = 3.000 giri/min. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V sulla stessa base di Kv. Se Kv è da linea a linea, il risultato è da linea a linea.
Esempio 2: scheda tecnica Ke. Ke = 0,12 V/(rad/s) picco da linea a linea, n = 3.000 giri/min. E LL,picco = 0,12 × 314,16 = 37,7 V. Con un bus da 48 V, il margine ideale è di circa 10,3 V prima che la resistenza e l'inverter cadano.
Esempio 3: collegamento del flusso. p = 4, λ m = 0,05 giri Wb, n = 1.500 giri/min. E fase, picco = 31,4 V, E fase,rms = 22,2 V ed E LL,rms = 38,5 V per una macchina sinusoidale.
Prima di accettare un risultato, esegui questo elenco di controllo:
- Annotare se la tensione è di fase o concatenata.
- Annotare se il valore è picco, picco-picco o RMS.
- Converti la velocità in rad/s meccanici, non in rad/s elettrici.
- Converti Ke in V/(rad/s) e mantieni la stessa base.
- Confrontare il risultato con una misurazione senza carico a bassa velocità.
- Lasciare un margine di tensione per resistenza, induttanza, diodi e ritardo di controllo.
La misurazione finale è il passo più prezioso. Un valore EMF calcolato è valido solo quanto lo sono le sue definizioni di unità; una forma d'onda misurata a una velocità nota espone immediatamente errori di fase, polarità e forma d'onda.
Relativo Prodotti
-
 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V/700 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC198 220 V 1500 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 600 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC144 220 V 600 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 850 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC144 220 V 600 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali