N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria prodotti
Come funziona un motore BLDC? Spiegazione del principio di funzionamento del motore CC senza spazzole
Se hai mai aperto un moderno refrigeratore d'aria, un ventilatore industriale o un sistema di trasmissione per veicoli elettrici, il componente che esegue il sollevamento pesante è probabilmente un motore CC senza spazzole (BLDC). A differenza di un motore a spazzole convenzionale che si basa sul contatto meccanico per commutare la corrente, un motore BLDC sostituisce l'intero sistema con l'elettronica. Questa singola decisione progettuale spiega perché i motori BLDC sono più silenziosi, durano più a lungo e offrono una migliore efficienza in un'ampia gamma di applicazioni industriali e di consumo.
La differenza fondamentale: spazzolato vs. senza spazzole
Per capire come a Motore BLDC funziona, aiuta prima a guardare cosa elimina. In un motore DC con spazzole standard, il rotore trasporta avvolgimenti di filo. Un commutatore e spazzole di carbone entrano in contatto fisico con tali avvolgimenti, invertendo la direzione della corrente mentre il rotore gira. Quel contatto meccanico funziona, ma crea attrito, scintille, rumore elettrico e usura. Nel corso del tempo, le spazzole si deteriorano e necessitano di sostituzione.
Un motore BLDC ribalta la disposizione. I magneti permanenti sono montati sul rotore e gli avvolgimenti dell'elettromagnete sono fissati sullo statore. Poiché gli avvolgimenti non si muovono più, non sono necessarie spazzole o commutatore. La direzione della corrente negli avvolgimenti dello statore viene invece commutata elettronicamente. Il risultato è un motore strutturalmente più semplice ma elettronicamente più sofisticato.
Anatomia di un motore BLDC
Ogni motore BLDC contiene tre sottosistemi principali: il rotore, lo statore e il controller elettronico. Ciascuno svolge un ruolo distinto nella conversione dell'energia elettrica in rotazione continua.
Rotore con magneti permanenti
Il rotore è la parte rotante. Trasporta magneti permanenti, tipicamente realizzati con materiali al neodimio o ferrite. Questi magneti creano un campo magnetico costante. Il numero di poli magnetici varia a seconda del design del motore. Un rotore a 4 poli ha due poli nord e due poli sud; un rotore a 8 poli ne ha quattro ciascuno. Un numero maggiore di poli generalmente produce una risoluzione di coppia più elevata ma richiede una commutazione elettronica più precisa.
Statore con avvolgimenti
Lo statore è stazionario e contiene avvolgimenti di filo di rame disposti attorno a un nucleo di ferro laminato. La maggior parte dei motori BLDC utilizza avvolgimenti trifase, etichettati fase A, fase B e fase C. Quando la corrente scorre attraverso questi avvolgimenti, generano campi elettromagnetici. La sequenza in cui gli avvolgimenti vengono energizzati determina la direzione e la velocità del rotore.
Controller elettronico e rilevamento della posizione
Il controller elettronico, a volte chiamato controller elettronico della velocità (ESC), svolge il compito che le spazzole erano solite gestire. Commuta la corrente attraverso gli avvolgimenti dello statore in una sequenza precisa. Per sapere quando cambiare, il controller deve conoscere la posizione del rotore. I sensori ad effetto Hall sono il metodo più comune. Questi piccoli sensori rilevano il campo magnetico del rotore e inviano segnali al controller. Alcuni controller utilizzano invece il rilevamento della forza controelettromotrice (back EMF), che misura la tensione indotta nell'avvolgimento non alimentato senza sensori aggiuntivi.
Come viene creato il campo magnetico rotante
Immagina di avere uno statore con tre avvolgimenti disposti all'interno dell'alloggiamento del motore. Quando si dà energia alla fase A, diventa un polo nord. Il magnete sud del rotore ne viene attratto, quindi il rotore si allinea. Quindi spegni la fase A ed energizzi la fase B. Il rotore ora si allinea con la fase B. Quindi la fase C. Eccitando le fasi nell'ordine corretto, crei un campo magnetico che ruota attorno allo statore. Il rotore a magnete permanente insegue continuamente questo campo rotante, ed è così che avviene la rotazione.
Questo processo è chiamato commutazione elettronica. In un motore a spazzole, il commutatore esegue questa commutazione meccanicamente in posizioni fisse. In un motore BLDC, il controller svolge la stessa funzione, ma con tempistiche precise e senza contatto fisico. Poiché il controller può regolare la frequenza di commutazione, può anche controllare la velocità del motore. Questo è il motivo per cui i motori BLDC sono così adatti ad applicazioni a velocità variabile come ventilatori, pompe e sistemi di ventilazione industriale.
Il ruolo del controller spiegato passo dopo passo
Comprendere la sequenza degli eventi all'interno del controller aiuta a chiarire l'intero principio di funzionamento. La seguente sequenza si ripete centinaia o migliaia di volte al secondo durante il normale funzionamento:
- Rilevamento della posizione del rotore. I sensori Hall rilevano quale polo magnetico si trova attualmente vicino a ciascun sensore. Producono un segnale basso o alto in base alla direzione del campo magnetico.
- Decisione del controllore. Un microcontrollore o un chip driver dedicato legge i segnali del sensore e determina quale delle tre fasi deve essere energizzata successivamente.
- Commutazione corrente. I transistor di potenza, solitamente MOSFET o IGBT, si aprono e si chiudono per instradare la corrente attraverso gli avvolgimenti dello statore corretti. Due fasi sono sempre energizzate mentre la terza viene lasciata fluttuante o utilizzata per il rilevamento.
- Attrazione magnetica. Gli avvolgimenti energizzati creano poli elettromagnetici che attraggono i magneti del rotore. Il rotore si muove per allinearsi al campo magnetico risultante.
- Passaggio successivo della commutazione. Quando il rotore si avvicina all'allineamento, i sensori Hall rilevano la nuova posizione del rotore e il controller commuta la corrente alla coppia di fasi successiva. Il rotore non raggiunge mai del tutto il campo rotante, quindi la coppia viene prodotta continuamente.
Questo processo a circuito chiuso è fondamentalmente diverso da un motore a spazzole. In un motore con spazzole, il commutatore meccanico forza l'inversione della corrente in base esclusivamente alla posizione dell'albero. In un motore BLDC, ogni evento di commutazione è temporizzato attivamente dall'elettronica, consentendo l'ottimizzazione a velocità e carichi diversi.
Parametri tecnici chiave nel funzionamento del motore BLDC
Quando ingegneri e acquirenti valutano un motore BLDC, diversi parametri ne definiscono il comportamento nell'uso reale. Comprendere questi valori rende il principio di funzionamento più concreto.
| Parametro | Simbolo | Unità | Cosa ti dice |
|---|---|---|---|
| Costante EMF posteriore | Kv | Giri/min./V | La velocità con cui il motore gira per volt applicato senza carico |
| Costante di coppia | Kt | Nm/A | Quanta coppia produce il motore per ampere di corrente |
| Tensione nominale | V | Volt | La tensione di progetto per il funzionamento continuo, come 220 V o 380 V |
| Potenza nominale | P | Watt | La potenza di uscita meccanica continua che il motore può fornire |
| Numero di poli | p | — | Numero di poli magnetici sul rotore; influisce sull'ondulazione della coppia e sulla gamma di velocità |
| Tipo di commutazione | — | — | Basato su sensore (Hall) o senza sensore (back EMF); determina la complessità del controller |
Vale la pena notare la relazione tra la costante di coppia e la costante della forza controelettromotrice. Per un dato modello di motore, Kt e Kv sono inversamente correlati nelle unità SI. Un motore ad alto Kv gira velocemente ma produce meno coppia per ampere. Un motore a basso Kv produce più coppia ma funziona a velocità inferiore. Questo non è un difetto; è una scelta di ottimizzazione che dovrebbe corrispondere all'applicazione. I motori del raffreddatore ad aria, ad esempio, in genere preferiscono una velocità inferiore con una coppia elevata, mentre le piccole ventole di raffreddamento potrebbero preferire una velocità più elevata.
Funzionamento basato su sensori e senza sensori
Il controller non può commutare gli avvolgimenti senza conoscere la posizione del rotore. Nei motori BLDC commerciali vengono utilizzate due tecniche principali.
Commutazione del sensore Hall
I sensori ad effetto Hall sono montati sullo statore, solitamente con una spaziatura elettrica di 60 gradi o 120 gradi. Rilevano il passaggio dei poli magnetici e producono un segnale digitale a tre bit. Il controller decodifica quel segnale per determinare l'esatto passo di commutazione. I sensori Hall sono semplici, affidabili e funzionano bene a velocità zero. Ciò li rende ideali per i motori che devono avviarsi sotto carico, compresi i motori dei ventilatori e i motori dei raffreddatori d'aria. Lo svantaggio è il costo dei sensori e del cablaggio aggiuntivo.
Commutazione senza sensori
I motori BLDC senza sensori utilizzano la forza elettromotrice generata nell'avvolgimento di fase non energizzato. Mentre il rotore gira, induce una tensione nella bobina che attualmente non è alimentata. Misurando questa tensione e rilevandone il punto di passaggio per lo zero, il controller può dedurre la posizione del rotore. Il controllo senza sensori riduce i costi dell'hardware e funziona bene a velocità più elevate. Tuttavia, la forza elettromotrice posteriore è pari a zero quando il rotore è fermo, quindi i motori senza sensori sono più difficili da avviare in condizioni di carico pesante. La maggior parte dei ventilatori industriali e dei ventilatori centrifughi vanno bene con il controllo sensorless perché si avviano con una coppia di carico bassa.
Perché i motori BLDC sono preferiti nelle ventole e nei raffreddatori ad aria
La tecnologia BLDC non è solo una curiosità tecnica. Presenta vantaggi concreti che ne spiegano l'adozione diffusa nelle apparecchiature per il trattamento dell'aria.
- Maggiore efficienza. L'assenza di attrito tra le spazzole significa una minore perdita di energia sotto forma di calore. Sono comuni guadagni di efficienza dal 20 al 30% rispetto ai motori equivalenti a poli schermati o con spazzole.
- Controllo della velocità variabile. Il controller può regolare la velocità in modo continuo senza ingombranti inverter esterni. Il flusso d'aria può essere adattato esattamente alla domanda di raffreddamento.
- Maggiore durata. Le uniche parti soggette ad usura sono i cuscinetti. In un motore di ventola sigillato, ciò può significare molti anni di funzionamento senza manutenzione.
- Basso rumore elettrico. Senza l'arco della spazzola, non ci sono scintille né interferenze elettromagnetiche. Ciò è utile in ambienti con componenti elettronici sensibili.
- Maggiore densità di potenza. I magneti permanenti producono forti campi magnetici senza consumare corrente, consentendo un motore più piccolo per la stessa coppia erogata.
Questi vantaggi spiegano perché i motori di raffreddamento ad aria BLDC a rotore esterno stanno diventando una scelta standard nei moderni raffreddatori evaporativi. La struttura del rotore esterno posiziona il rotore all'esterno dello statore, aumentando il momento di inerzia del motore e migliorando il raffreddamento dell'elettronica. Consente inoltre di montare le pale del ventilatore direttamente sull'alloggiamento del motore, eliminando le trasmissioni a cinghia e riducendo le perdite meccaniche. Il motore di raffreddamento dell'aria BLDC esterno linea di prodotti dimostra come questa tecnologia viene applicata a livelli di potenza da 600 W a 1500 W.
Come i campi elettromagnetici posteriori modellano il comportamento motorio
La EMF posteriore non è solo una tecnica di rilevamento. È un effetto fisico fondamentale che limita le prestazioni motorie. Quando il rotore gira, il suo campo magnetico taglia gli avvolgimenti dello statore. Ciò induce una tensione che si oppone alla tensione applicata, secondo la legge di Lenz. Più velocemente gira il rotore, maggiore diventa la forza elettromotrice posteriore. Questo è il motivo per cui un motore BLDC assorbe la massima corrente all'avvio e meno corrente alla velocità nominale.
La costante Kv della forza controelettromotrice determina la velocità a vuoto. Se si applicano 220 V a un motore con un Kv di 10 RPM/V, tenterà di girare a 2200 RPM senza carico. Una volta che la forza elettromotrice posteriore è uguale alla tensione applicata, la tensione netta tra gli avvolgimenti è pari a zero, quindi non circola più corrente e il motore mantiene una velocità costante. Sotto carico, il rotore rallenta leggermente, la forza elettromotrice diminuisce, la corrente scorre e viene prodotta la coppia. Questo comportamento autoregolante è il risultato diretto della stessa fisica alla base del funzionamento del motore.
Sequenza di commutazione in un motore BLDC trifase
Per visualizzare l'intero ciclo di lavoro, consideriamo un motore trifase con sei passi di commutazione per giro elettrico. Ogni passo dura 60 gradi elettrici. Il controller eccita due fasi alla volta. La terza fase viene utilizzata per il rilevamento della forza elettromagnetica posteriore se il motore è privo di sensori.
- La corrente fluisce nella fase A e fuori dalla fase B.
- La corrente fluisce nella fase A e fuori dalla fase C.
- La corrente fluisce nella fase B e fuori dalla fase C.
- La corrente fluisce nella fase B e fuori dalla fase A.
- La corrente fluisce nella fase C e fuori dalla fase A.
- La corrente fluisce nella fase C e fuori dalla fase B.
Ogni passaggio produce coppia in una direzione diversa. La durata di ogni passo determina la frequenza elettrica e quindi la velocità. In un tipico motore di ventola industriale come il Motore del ventilatore EC da 380 V 1500 W ,
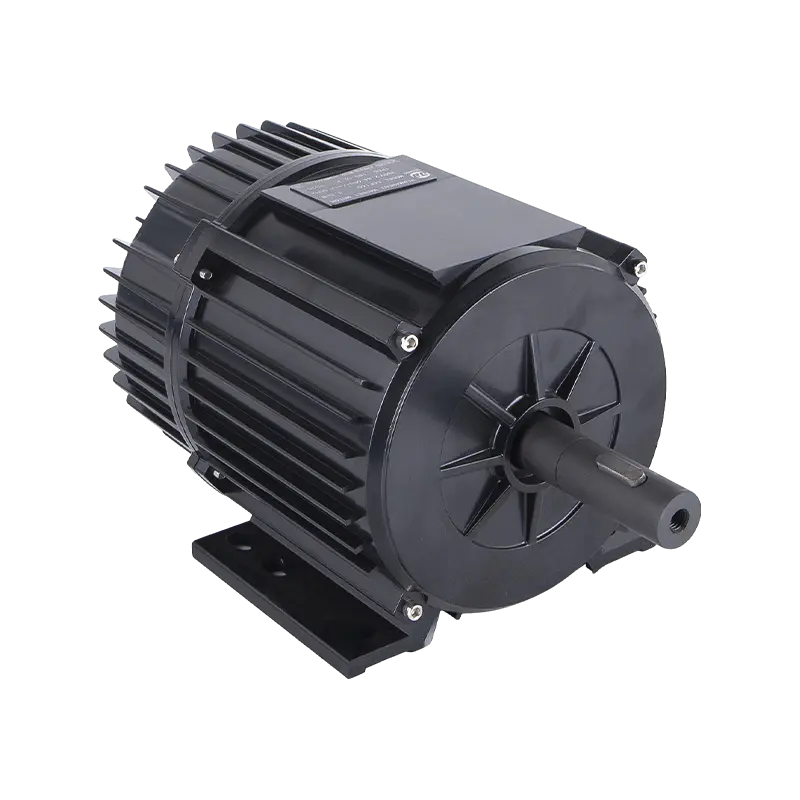
il controller esegue questi passaggi migliaia di volte al secondo, producendo una rotazione fluida e continua, molto più silenziosa della vibrazione start-stop dei motori più vecchi.
BLDC e motori a induzione nelle applicazioni industriali
Molti siti industriali utilizzano ancora motori a induzione CA perché sono semplici ed economici. Ma i motori BLDC offrono vantaggi significativi in casi d’uso specifici.
| Fattore | Motore a induzione | Motore BLDC |
|---|---|---|
| Efficienza a carico parziale | Scende significativamente al di sotto del 50% del carico nominale | Rimane elevato in tutto l'intervallo di carico |
| Controllo della velocità | Richiede un convertitore di frequenza per motori a induzione CA | Integrato nel controller del motore |
| Coppia di spunto | Limitato dalla progettazione; necessita di avviatori speciali per carichi ad alta inerzia | Può essere configurato per una coppia di avviamento elevata |
| Manutenzione | Cuscinetti più ispezione periodica dei condensatori e dei componenti di avviamento | Solo cuscinetti, con commutazione elettronica che elimina l'usura meccanica |
| Fattore di potenza | Fattore di potenza ritardato, soprattutto con carico leggero | Vicino all'unità perché il controller modella la forma d'onda corrente |
Per le applicazioni con ventole e raffreddatori d'aria in cui il motore funziona per lunghi periodi, a volte con carichi variabili, il vantaggio in termini di efficienza del BLDC produce un reale risparmio energetico. Nel corso di una vita utile tipica di dieci anni, la differenza nel costo energetico può superare il prezzo di acquisto iniziale del motore. Questa è una considerazione di acquisto fondamentale per i produttori di apparecchiature che desiderano ridurre il costo totale di proprietà per i propri clienti.
Considerazioni pratiche sulla scelta di un motore BLDC
Comprendere il principio di funzionamento aiuta nella selezione, ma da sola non è sufficiente. Diversi fattori pratici determinano se un motore BLDC funzionerà bene in una determinata applicazione.
- Tipo di carico. I carichi di ventilatori e ventilatori seguono le leggi di affinità: la potenza aumenta con il cubo della velocità. Un motore progettato per 1500 W alla massima velocità consumerà molta meno energia all’80% della velocità, possibilmente circa 768 W. Verificare che il controller supporti l'intervallo di velocità richiesto.
- Temperatura ambiente. Il calore indebolisce i magneti permanenti. Se il motore è installato in un ambiente caldo, come un raffreddatore ad aria montato sul tetto, il flusso magnetico potrebbe diminuire. Ciò riduce la coppia. Specificare un motore con margine termico appropriato.
- Stabilità della tensione di alimentazione. Il controller di un motore BLDC è in grado di gestire variazioni di tensione moderate, ma una sottotensione o una sovratensione estrema possono causare surriscaldamento o danni. Verificare i valori nominali del motore rispetto alle effettive condizioni della linea.
- Grado di protezione IP. I motori nelle applicazioni con ventilatori per esterni necessitano di protezione da polvere e umidità. IP54 è comune per i ventilatori industriali; IP55 o superiore è consigliato per i rinfrescatori d'aria esterni.
- Configurazione di montaggio. I motori a rotore esterno si montano in modo diverso dai motori ad albero convenzionali. Confermare l'interfaccia meccanica e le dimensioni dell'albero prima dell'integrazione.
Per i produttori di apparecchiature, la verifica di questi parametri prima della produzione evita costose rilavorazioni. Richiedere un motore campione da testare nelle condizioni di carico effettive è il modo più affidabile per convalidare le prestazioni. Un produttore di motori rispettabile dovrebbe essere in grado di fornire curve prestazionali dettagliate che mostrino coppia, velocità ed efficienza nell'intero intervallo operativo.
Variazioni costruttive del motore BLDC
Non tutti i motori BLDC sono costruiti allo stesso modo. Le due configurazioni strutturali più comuni sono il design del rotore interno e il design del rotore esterno.
Nel design del rotore interno, il rotore si trova all'interno dello statore. Questo è il layout convenzionale utilizzato nei servomotori, nei ventilatori e in molte applicazioni industriali. Offre una buona dissipazione del calore dallo statore ed è facile da produrre con componenti standardizzati.
Nel design del rotore esterno, chiamato anche outrunner, il rotore circonda lo statore. L'alloggiamento del motore stesso diventa la parte rotante. Questa disposizione è sempre più popolare nei ventilatori ad azionamento diretto perché le pale del ventilatore possono essere montate direttamente sull'alloggiamento del rotore. Elimina la necessità di un accoppiamento dell'albero e consente un profilo più basso. Il diametro maggiore del rotore fornisce inoltre una coppia maggiore a parità di lunghezza del motore. Tuttavia, la rotazione dell'alloggiamento esterno influisce sul momento di inerzia del motore, che deve essere considerato nelle applicazioni dinamiche.
Il Motore di raffreddamento dell'aria BLDC esterno DC149 è un esempio di questa costruzione al livello di potenza di 700 W. Il design del rotore esterno consente un raffreddatore assiale compatto con montaggio diretto delle pale, motivo per cui questa architettura è comune nelle unità di raffreddamento evaporativo.
Metodi di controllo della commutazione oltre i sei passaggi
La commutazione a sei fasi è lo standard industriale per la maggior parte degli azionamenti di motori BLDC perché è semplice e robusta. Tuttavia, produce un'ondulazione di coppia ad ogni evento di commutazione. Nelle applicazioni in cui la fluidità è fondamentale, vengono utilizzati il controllo sinusoidale e ad orientamento di campo (FOC).
Il controllo sinusoidale guida le tre fasi con tensioni sinusoidali continue invece di forme d'onda a gradini rettangolari. Ciò riduce l'ondulazione della coppia e il rumore acustico. Il FOC va oltre controllando il vettore della corrente dello statore in un sistema di riferimento rotante allineato con il flusso del rotore. Il FOC fornisce una coppia molto fluida fino a bassa velocità e consente una risposta dinamica rapida. È più intensivo dal punto di vista computazionale e richiede un processore di segnale digitale dedicato o un microcontrollore ad alte prestazioni. Per i ventilatori industriali e i raffreddatori ad aria, di solito è sufficiente la commutazione a sei fasi. Per i servoazionamenti e la robotica, il FOC è spesso obbligatorio.
In che modo i motori BLDC forniscono il controllo della velocità nelle applicazioni con ventole
Nelle apparecchiature per il trattamento dell'aria, il controllo della velocità è un requisito primario. Un motore BLDC lo gestisce elettronicamente. Vengono comunemente utilizzati due metodi.
Il first is voltage control. By varying the DC bus voltage applied to the motor, the controller changes the maximum current and therefore the torque. This method is simple but limited in efficiency because voltage reduction also reduces the available torque. The second and preferred method is pulse-width modulation (PWM). The controller switches the power transistors on and off at a high frequency, typically 20kHz or higher. The duty cycle determines the average voltage applied to the windings. This method preserves motor efficiency while providing precise speed control. The PWM frequency is above the audible range, so the motor runs quietly.
Poiché il controller è parte integrante di ogni motore BLDC, la risposta della velocità è immediata. Non è necessario attendere che un'unità esterna aumenti o diminuisca. Ecco perché moderno motori di raffreddamento dell'aria può mantenere un flusso d'aria costante anche quando la resistenza del filtro aumenta nel tempo, regolando automaticamente la velocità per compensare.
Perché alcune applicazioni utilizzano ancora motori con spazzole
I motori BLDC sono superiori in termini di efficienza, durata e controllabilità, ma non sono sempre la scelta corretta. I motori CC con spazzole sono più semplici e meno costosi a livelli di potenza molto bassi. Tollerano anche il semplice controllo della velocità della tensione senza alcuna elettronica. In applicazioni come piccoli motori giocattolo o utensili portatili a basso costo che verranno scartati dopo un breve utilizzo, l’alternativa con spazzole è più economica. Per i motoriduttori epicicloidali e compatti inferiori a 50 watt, una soluzione con spazzole può anche essere più leggera e compatta poiché non è richiesta alcuna scheda controller.
Tuttavia, per le applicazioni a servizio continuo nella ventilazione industriale, nell’agricoltura e nel raffreddamento, il calcolo del costo totale è a favore del BLDC. Il motore di una ventola per un ricovero per bovini che funziona tutto il giorno durante l'estate o un motore di una betoniera che funziona con carichi intermittenti pesanti richiede una coppia affidabile e una lunga durata. I motori con spazzole necessitano di ispezioni e sostituzioni periodiche delle spazzole, con conseguenti tempi di inattività e costi di manodopera. I motori BLDC eliminano questo problema.
Ilrmal Management in BLDC Motors
Il calore è il nemico numero uno dell’affidabilità del motore. In un motore BLDC, gli avvolgimenti dello statore sono il generatore di calore primario. Poiché lo statore è a diretto contatto con l'alloggiamento del motore, il calore può essere dissipato in modo efficiente. Il controller è la seconda fonte di calore. I suoi transistor di potenza devono dissipare le perdite di commutazione e le perdite di conduzione.
Nei modelli con rotore esterno, lo statore si trova all'interno, il che può rendere più difficile la dissipazione del calore se il motore è progettato in modo inadeguato. Una buona progettazione convoglia il calore attraverso le flange del motore o utilizza il flusso d'aria della ventola stessa per raffreddare l'alloggiamento del motore. La potenza nominale di un motore BLDC presuppone una temperatura ambiente e una condizione di raffreddamento specifiche. Se è necessario far funzionare il motore a temperature ambiente più elevate, è necessario declassare il motore o scegliere una classe di potenza superiore. Ad esempio, un motore da 650 W che funziona a 50°C ambiente può fornire solo la stessa coppia di un motore da 550 W nominale a 40°C. Questo è un punto critico quando si specifica motori di betoniere , che spesso funzionano all'aperto senza raffreddamento forzato sul corpo motore.
Idee sbagliate comuni sui motori BLDC
Circolano diversi malintesi sul funzionamento del BLDC. Correggerli aiuta ad aumentare la fiducia dell'acquirente e la corretta progettazione del sistema.
Idea sbagliata 1: i motori BLDC sono sempre più costosi. Il motor itself may cost more than a basic induction motor, but the controller is included. When you compare an induction motor plus a variable frequency drive against a BLDC motor with an integrated controller, the price gap narrows significantly. In OEM volumes, the gap can disappear entirely.
Idea sbagliata 2: i magneti del rotore si smagnetizzeranno nel tempo. I moderni magneti al neodimio sinterizzato sono stabili ben al di sopra della temperatura operativa della maggior parte dei motori. La smagnetizzazione diventa un rischio solo se il motore viene utilizzato oltre i limiti nominali. La scelta di un motore con una potenza termica adeguata protegge da questo.
Idea sbagliata 3: Un Kv più alto è migliore. Il performance of a motor depends on the entire system, including the load, voltage, and controller. A high Kv motor draws high current and produces low torque per ampere. For fan loads that require high starting torque, a lower Kv with higher voltage is usually more suitable.
Aspettative prestazionali realistiche per i motori BLDC
Un motore BLDC non è un dispositivo dall’efficienza magica. Converte l'energia elettrica in energia meccanica con un'efficienza tipica compresa tra il 75 e il 90%, a seconda del carico e della velocità. Il punto di massima efficienza si verifica in prossimità del punto di funzionamento nominale. Al di sotto del 30% della coppia nominale, l'efficienza diminuisce perché prevalgono le perdite fisse nel controller e nel nucleo magnetico. Questo è ancora molto meglio di un motore a spazzole, che può funzionare con un'efficienza compresa tra il 50 e il 70%, ma non è al 100%. Gli ingegneri elettrici e i responsabili degli acquisti dovrebbero aspettarsi risparmi energetici significativi, soprattutto a carico parziale, senza dare per scontato prestazioni ideali.
Il efficiency also depends on the quality of the controller algorithm. A well-tuned FOC drive can extract another 3 to 5 percent efficiency compared with basic six-step commutation at medium speed. If your application spends long periods at fixed speed, six-step is fine. If it constantly varies speed, sinusoidal or FOC control may be worth the extra engineering effort.
Perché i produttori di motori pubblicano le curve di prestazione
Quando si sceglie tra diversi motori BLDC, le curve prestazionali pubblicate sono i dati più importanti che è possibile esaminare. Una curva coppia-velocità mostra la coppia massima disponibile a ciascuna velocità. Una curva corrente-velocità mostra la quantità di corrente assorbita dal motore nel suo intervallo di velocità. Una mappa dell'efficienza mostra l'efficienza in funzione sia della velocità che della coppia. Insieme, queste curve consentono di verificare che il motore soddisfi i requisiti di carico e non si surriscaldi durante il ciclo di lavoro.
Fare attenzione alle specifiche che elencano solo la velocità a vuoto e la coppia di stallo. Questi due punti estremi non descrivono il campo operativo utilizzabile. Un motore che produce 10 N·m allo stallo può produrre solo 3 N·m in continuo a 1500 giri/min. Ciò che conta per le applicazioni industriali è la coppia continua. Chiedere al produttore la regione di funzionamento continuo, non solo i valori di picco.
Il Role of the Motor Factory in Supporting BLDC Applications
Selezionare il motore BLDC giusto non significa solo leggere i parametri su una scheda tecnica. La capacità ingegneristica del produttore è importante. Una fabbrica che produce motori per raffreddatori d'aria ad evaporazione, ventilatori per stalle e betoniere accumula conoscenze pratiche sulle caratteristiche del carico, sul comportamento all'avvio e sulla durabilità ambientale. Questa esperienza si riflette nella qualità della laminazione dell'acciaio, nella precisione dell'avvolgimento in rame, nella selezione dei cuscinetti e nella messa a punto del controller.
Quando si sceglie un fornitore di motori, la prima domanda non dovrebbe essere il prezzo più basso. Dovrebbe essere se il produttore ha testato questa classe di motori in condizioni simili alla tua applicazione. Ad esempio, il motore della ventola di un ricovero per bovini funziona in un ambiente polveroso, umido e ricco di ammoniaca. Il motore deve avere una tenuta adeguata, rivestimenti resistenti alla corrosione e cuscinetti adatti ad elevata umidità. Un motore industriale standard potrebbe non sopravvivere lì. Il motore del ventilatore del ricovero per bovini a 350 W è un esempio di prodotto sviluppato per quel preciso servizio e scegliere un motore specifico per l'applicazione è molto più sicuro che adattarne uno da un'altra applicazione.
Integrazione di un motore BLDC nella progettazione delle apparecchiature
La sostituzione di un motore convenzionale con un motore BLDC non è sempre una sostituzione semplice. Il controller elettronico introduce nuove interfacce di progettazione. È necessario decidere come verrà comandato il motore. Alcuni motori BLDC accettano un semplice segnale di abilitazione/disabilitazione. Altri accettano una tensione analogica per il setpoint di velocità o un ingresso PWM. I controller più avanzati supportano la comunicazione digitale su Modbus, CAN bus o protocolli proprietari. Se stai progettando apparecchiature che necessitano di regolazione remota della velocità, scegli fin dall'inizio un motore con la giusta interfaccia di controllo.
La compatibilità elettromagnetica è un'altra considerazione. La commutazione PWM genera picchi di tensione ad alta frequenza. I cavi del motore devono essere schermati o filtrati per evitare interferenze con altri componenti elettronici. Nelle apparecchiature con sensori sensibili, come monitor della temperatura o codificatori, potrebbero essere necessari perline di ferrite o filtri aggiuntivi. Un buon fornitore di motori fornirà indicazioni su cablaggio e messa a terra.
Analisi economica e ritorno sull'investimento
Per molti acquirenti di apparecchiature, la decisione di passare ai motori BLDC è una questione economica. Considera un motore di ventola che funziona 12 ore al giorno, 300 giorni all'anno. Se un motore BLDC migliora l’efficienza dal 70 all’85% e il motore assorbe 1000 W a carico nominale, il risparmio energetico è di circa 150 W. Oltre 3600 ore all'anno, ovvero 540 kilowattora risparmiati. Con una tariffa elettrica industriale di 0,12 dollari per kWh, ciascun motore consente di risparmiare circa 65 dollari all’anno. Nel corso di una durata di servizio di 10 anni, ovvero $ 650 per motore. Se la tua struttura utilizza 100 motori, si tratta di un risparmio cumulativo di $ 65.000. Ciò rende i motori BLDC molto attraenti nonostante un costo iniziale più elevato.
Il savings are even larger in partial-load operation. Fan loads rarely run at full speed all the time. Because BLDC motors maintain good efficiency at partial load, whereas induction motors lose efficiency dramatically, the real-world saving is often closer to 30 percent, not 15 percent. This is why cooling system manufacturers are moving their product lines to BLDC technology as standard.
Modalità di guasto e affidabilità nei motori BLDC
Nonostante l’assenza di usura delle spazzole, i motori BLDC possono comunque guastarsi. Le modalità di guasto più comuni sono l'usura dei cuscinetti, i danni al controller dovuti a picchi di tensione e la rottura dell'isolamento ad alte temperature. Il cedimento dei cuscinetti è causato da carico assiale, vibrazioni o contaminazione. Un motore precaricato con guarnizioni e grasso per alte temperature durerà più a lungo in ambienti polverosi. I danni al controller sono solitamente causati da tensioni transitorie indotte da fulmini, grandi commutazioni di motori nella stessa linea elettrica o squilibrio di fase. L'installazione di un dispositivo di protezione da sovratensione e la scelta di un motore con un adeguato isolamento adeguato per l'inverter sono protezioni poco costose.
Ilrmal overload remains the most underestimated failure cause if your motor will operate outdoors in summer, check the temperature rise rating carefully. If the motor lacks a thermal protector, add one in the controller. Modern BLDC controllers often include temperature sensing in the windings and will reduce power or shut down if the winding temperature exceeds the limit. This protective behavior is a clear advantage over older motor designs that continued to run until insulation melted.
Verifica della qualità durante l'approvvigionamento
Quando acquisti motori BLDC per un prodotto OEM, hai bisogno di più di un catalogo. È necessaria la verifica che ogni unità soddisfi le prestazioni nominali. I test chiave includono la resistenza dell'avvolgimento, la resistenza di isolamento tra le fasi, la consistenza della forma d'onda dei campi elettromagnetici posteriori e il profilo di accelerazione sotto un carico calibrato. Nei motori BLDC anche la programmazione delle fasi del controller fa parte del controllo qualità. Un motore può essere meccanicamente perfetto ma avere tempi di commutazione mal regolati, il che riduce l’efficienza e aumenta il rumore.
Chiedi al tuo fornitore i criteri di test e se ciascuna unità è completamente testata o testata solo a campione. Le fabbriche che costruiscono motori per l'esportazione verso mercati severi solitamente eseguono test elettrici al 100%. Questo è un segno di maturità. Se un fornitore non è in grado di spiegare chiaramente il proprio processo di verifica, un segnale di allarme privo di certificazione di terze parti potrebbe essere accettabile per prodotti a basso rischio, non per motori che alimentano apparecchiature industriali.
Il Future of BLDC Motor Development
La tecnologia dei motori BLDC non è statica. La tendenza verso una maggiore densità di potenza continua. Nuovi materiali magnetici con prodotto energetico più elevato consentono rotori più piccoli e leggeri. I progressi nelle prestazioni del microcontrollore rendono il FOOC sensorless pratico a costi inferiori. I chip driver integrati che combinano gate driver, circuiti di protezione e interfacce di comunicazione semplificano la scheda di controllo del motore. Ciò ridurrà ulteriormente il sovrapprezzo dei motori BLDC, accelerandone l’adozione in più applicazioni.
Un altro sviluppo è l'integrazione delle pale della ventola con il rotore del motore, creando un gruppo ventola in un unico pezzo. Questo è già standard nei motori di raffreddamento dell'aria BLDC a rotore esterno e nelle ventole EC. Elimina le tolleranze e le perdite di accoppiamento dell'albero e semplifica l'installazione dell'intero assieme in un condotto di ventilazione. I produttori di apparecchiature utilizzeranno sempre più questo tipo di integrazione meccatronica per abbreviare i tempi di assemblaggio e ridurre il numero di pezzi.
Considerazioni finali sui principi di funzionamento dei motori BLDC
Un motore BLDC funziona perché i magneti permanenti seguono i campi magnetici rotanti e tali campi sono creati dalla commutazione elettronica anziché dalle spazzole meccaniche. Il rotore contiene i magneti, lo statore contiene gli avvolgimenti e il controller orchestra la sequenza di commutazione. Il feedback di posizionamento, proveniente dai sensori Hall o dalla EMF posteriore, garantisce che la commutazione rimanga sincronizzata con il rotore, anche in caso di variazione del carico.
Per gli ingegneri, ciò significa un motore più efficiente, più controllabile e più durevole rispetto al suo predecessore con spazzole. Per gli acquirenti significa un investimento iniziale più elevato che viene recuperato attraverso un minor consumo di energia e una ridotta manutenzione. Per i progettisti di apparecchiature, ciò significa integrazione flessibile e possibilità di aggiungere controllo della velocità e diagnostica senza hardware esterno.
Il current state of BLDC technology is mature enough for all but the most cost-sensitive applications. If you are developing an air cooler, an industrial fan, a cattle house ventilation system, or a small mixer, the BLDC working principle is not just a theoretical topic. It is the engineering basis for a better product. For specific application questions and motor selection advice, contacting a motor manufacturer with direct production experience can save you significant trial and error. Further guidance on industrial fan applications is available in the panoramica delle applicazioni dei ventilatori industriali , che illustra il modo in cui le prestazioni del motore interagiscono con i requisiti effettivi del sistema di ventilazione.
Correlati Prodotti
-
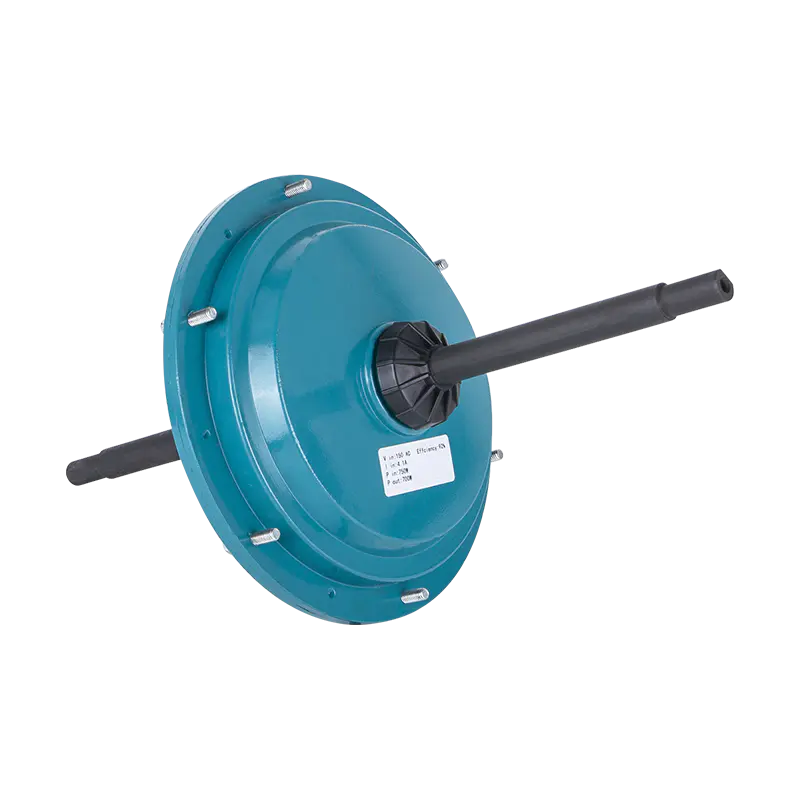 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V/700 W
-
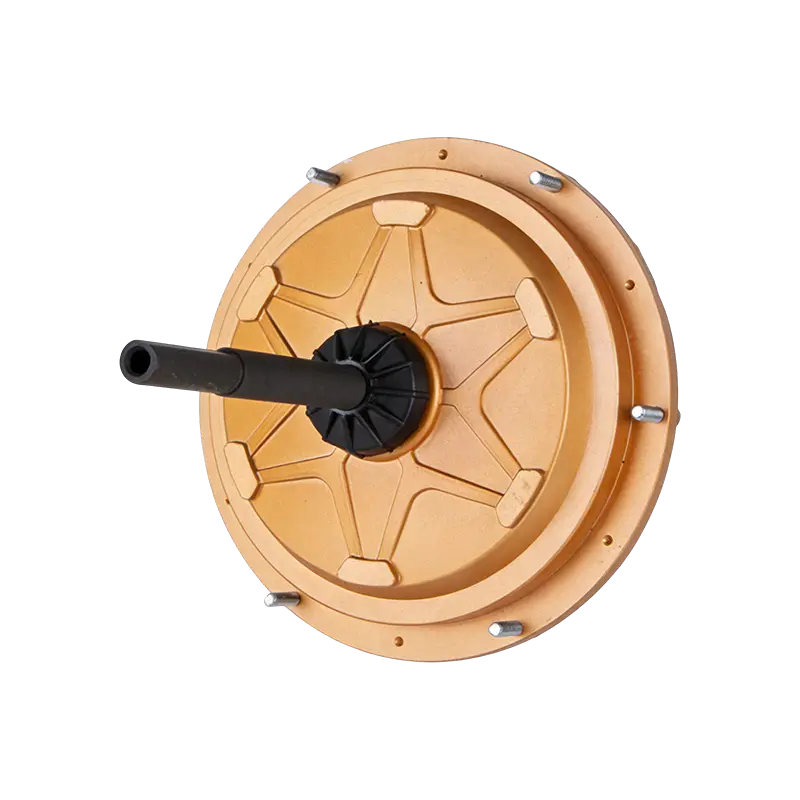 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 600 W
-
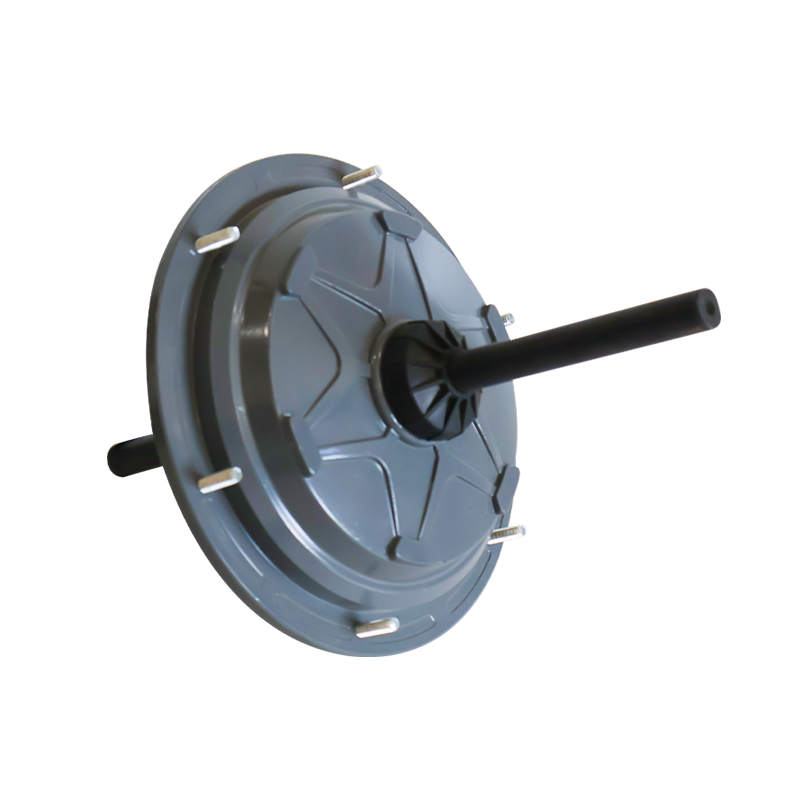 Motore di raffreddamento dell'aria BLDC esterno DC144 220 V 600 W
-
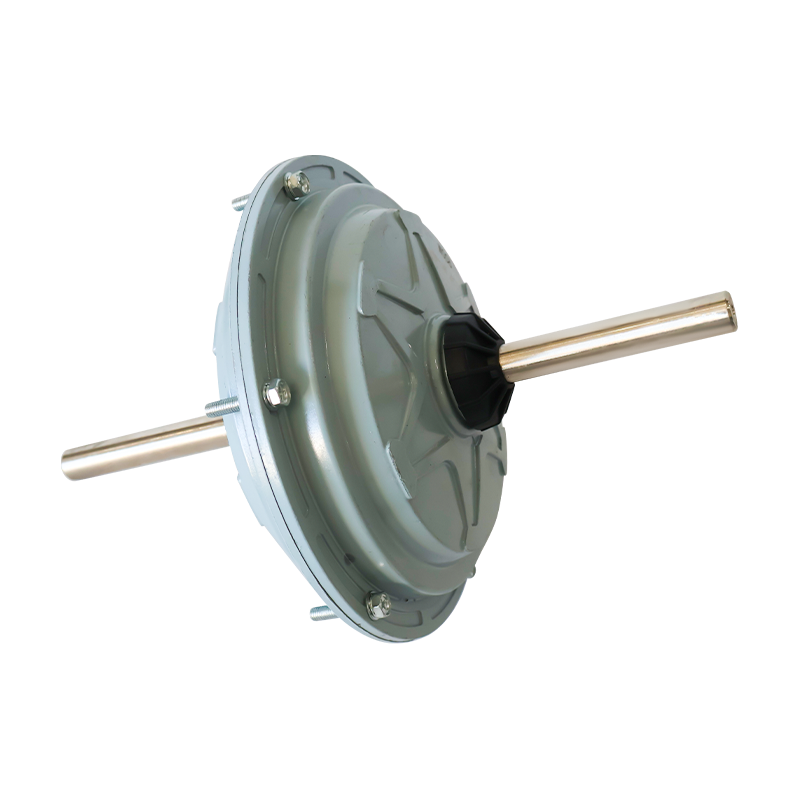 Motore di raffreddamento dell'aria BLDC esterno DC144 220 V 600 W
-
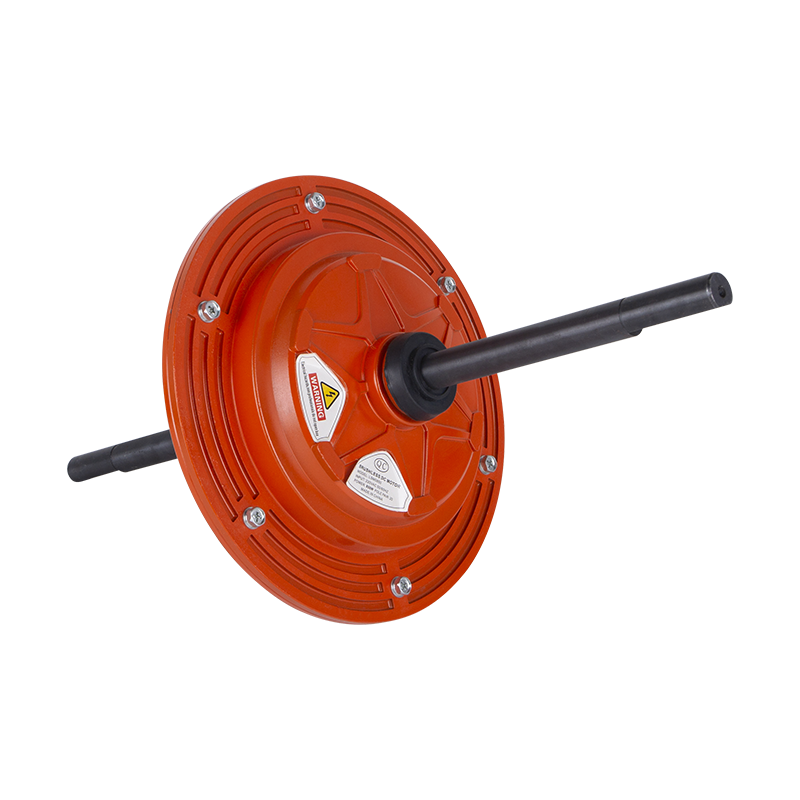 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 850 W
-
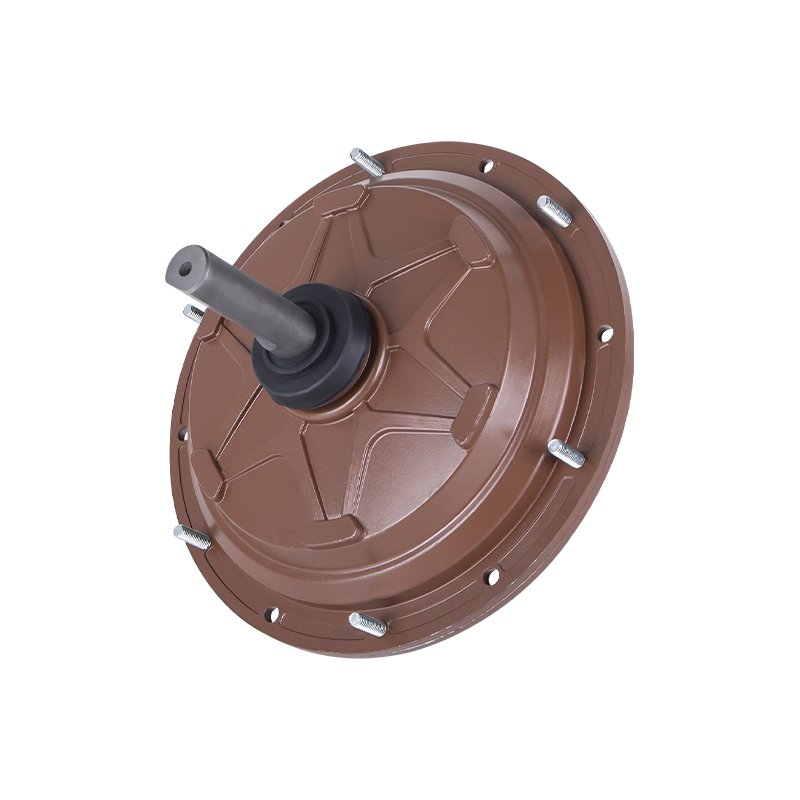 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 650 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali