N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria di prodotto
Come calcolare la frequenza PWM per un motore BLDC: quattro controlli pratici
Un motore del raffreddatore ad aria BLDC a rotore esterno da 600 W lascia la catena di montaggio funzionando a una portante di 8 kHz. Sul banco di prova le pale emettono un forte sibilo, la superficie dell'avvolgimento sale di 22 gradi C sopra la temperatura di erogazione e il tracciato della corrente di fase mostra una banda di ondulazioni larga quasi la metà della fondamentale. Niente è difettoso. L'azionamento semplicemente non è mai stato abbinato all'avvolgimento.
La risposta breve a come calcolare la frequenza PWM per un motore BLDC è che non si sceglie un numero, si risolve per il più grande dei tre piani e quindi si controlla il soffitto. I limiti derivano dalla costante di tempo elettrica dell'avvolgimento, dall'ondulazione di corrente picco-picco consentita e dalla frequenza elettrica (di commutazione) del motore alla massima velocità. Il limite deriva dalla perdita di commutazione, dai tempi morti, dal budget del gate-drive e dalla risoluzione del contatore del microcontrollore. Per un motore di ventola a rotore esterno da 220 V nella classe da 350 W a 1500 W con induttanza di fase da 8 a 12 mH, i tre piani solitamente convergono tra 12 kHz e 20kHz. Per un motore ad alta velocità a bassa induttanza con induttanza di fase da 100 a 200 microhenry, la stessa aritmetica spinge a 40 kHz o oltre, e il controllo del soffitto inizia a farsi sentire.
Quella che segue è la sequenza di calcolo nell'ordine che ti tiene fuori dai guai: raccogli dati difendibili sull'avvolgimento, calcola il limite RL, calcola il ripple floor, calcola il limite di commutazione, quindi testa il valore scelto rispetto al limite di perdita e temporizzazione prima di scriverlo nel firmware.
Quattro diverse frequenze vengono chiamate "la frequenza PWM"
La maggior parte della confusione in questo argomento deriva dalla confusione di quattro frequenze separate che appaiono tutte in un'unità BLDC. Solo uno di essi viene caricato nel registro del timer.
| Quantità | Definizione | Valore di riferimento | Dove è ambientato |
|---|---|---|---|
| Velocità meccanica | Giri dell'albero al minuto | 1300 giri al minuto | Requisito dell'applicazione |
| Frequenza elettrica | giri/min x coppie polari / 60 | 86,7 Hz (4 coppie polari) | Risultato della velocità e del conteggio dei magneti |
| Velocità di passo di commutazione | Sei fasi: 6 x frequenza elettrica; controllo ad orientamento di campo: un aggiornamento di settore per ciclo elettrico | 520 Hz per sei fasi | Algoritmo di controllo |
| Frequenza portante | Frequenza di commutazione dello stadio di potenza | Da 12 a 20 kHz | Questo è il numero che stiamo calcolando |
| Comando PWM | Segnale di riferimento della velocità o della coppia alimentato nell'azionamento, separatamente dallo stadio di potenza | Da 100 Hz a 2 kHz | Controller host o PLC |
L'ultima riga merita un avvertimento. Molti guasti sul campo attribuiti alla "frequenza PWM errata" si rivelano un problema del segnale di comando. Un'unità che prevede un comando di servizio di 1 kHz, dal 10 al 90% e riceve un segnale di 20 kHz lo ignorerà o leggerà un ciclo di lavoro bloccato, poiché il filtro di ingresso e la routine di acquisizione sono stati progettati attorno a una forma d'onda molto più lenta. Controlla le specifiche dell'interfaccia prima di toccare il corriere.
Fase uno: raccogliere dati sugli avvolgimenti che si possono effettivamente difendere
Il calcolo è valido tanto quanto i valori di induttanza e resistenza dietro di esso, e le schede tecniche sono spesso negligenti con entrambi. Tre abitudini ripagano.
Misura per fase, non da linea a linea
Un misuratore LCR posizionato su due terminali legge la combinazione in serie di due fasi. Per un avvolgimento a stella bilanciato il valore per fase è la metà di quella lettura, ma solo se il rotore è fermo e il terzo terminale è flottante. Registra quale convenzione hai usato, perché un errore di un fattore due qui sposta il ripple floor di un fattore due.
Misurare ad una frequenza vicina alla portante desiderata
Laminazioni, correnti parassite ed effetto pelle rendono l'induttanza dipendente dalla frequenza. Un avvolgimento che legge 10 mH a 100 Hz può leggere 8 mH a 10 kHz e 7 mH a 20 kHz. Poiché l'ondulazione è ciò rispetto al quale effettuare le misurazioni, utilizzare il valore della banda di frequenza che si intende utilizzare e annotare la frequenza di test del misuratore sul foglio di test.
Utilizzare il caso peggiore caldo e saturo
La resistenza del rame aumenta di circa lo 0,393% per grado C. Una resistenza di fase di 1,10 ohm a 25 gradi C diventa circa 1,42 ohm ad un avvolgimento di 100 gradi C, che aumenta il taglio RL di quasi il 30%. L'induttanza si muove nella direzione opposta sotto carico: al doppio della corrente nominale, l'avvolgimento di una ventola può perdere dal 30 al 50% della sua induttanza per piccoli segnali quando il circuito magnetico si avvicina alla saturazione e l'ondulazione del fondo aumenta proporzionalmente. Controlla entrambe le escursioni.
Annotare cinque numeri prima di calcolare qualsiasi cosa: resistenza per fase a 25 gradi C, induttanza per fase alla frequenza portante prevista, conteggio dei magneti (coppie polari = magneti / 2), corrente di fase nominale e tensione del bus CC compreso il caso realistico più alto. Un motore da 220 V alimentato da uno stadio di correzione del fattore di potenza attivo vede da 380 a 400 V CC anziché 310 V, ovvero una penalità di ondulazione del 25% che molti dei primi prototipi non riescono a cogliere.
Fase due: il limite RL fornisce il limite inferiore
Ciascuna fase è un resistore e un induttore in serie e quella coppia forma un filtro passa-basso del primo ordine. La sua frequenza di taglio è:
f_c = R / (2 x pi x L)
Al di sotto di questa frequenza la corrente può seguire la media comandata all'interno di un ciclo di commutazione. Sopra di esso, l'avvolgimento inizia a calcolare la media della tensione applicata. La regola pratica ampiamente citata è quella di far funzionare la portante a dieci volte il limite o più, il che dà al circuito di corrente una larghezza di banda sufficiente per mantenere il valore comandato e impedisce alla forma d'onda della corrente di ritardare il comando di tensione di un ampio angolo di fase.
Nota cosa non è il limite stesso. La formula f=R/(2 x pi x L) che circola sui forum è quella limite, non quella consigliata. Il funzionamento di un motore BLDC alla propria frequenza di taglio RL produce una forte ondulazione della coppia e un rumore udibile, poiché l'avvolgimento non può attenuare nulla a quella velocità.
Utilizzando il motore di riferimento: R = 1,10 ohm a 25 gradi C, L = 8 mH misurato a 10 kHz. La costante di tempo è 8 mH / 1,10 ohm = 7,3 ms e f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Dieci volte fa 219 Hz. Corretto su un avvolgimento caldo di 1,42 ohm, il taglio è di 28,3 Hz e il limite inferiore di dieci volte è di 283 Hz.
Per un motore di ventola a media induttanza il pavimento RL è quindi banale. Diventa vincolante solo per macchine a induttanza molto bassa e per motori in cui un progettista ha deliberatamente aggiunto un'induttanza in serie. Trattalo come un livello di sanità mentale, non come la risposta.
Fase tre: l'ondulazione attuale stabilisce il livello reale
Questo è il calcolo che effettivamente decide il numero per la maggior parte delle unità. Durante un periodo di commutazione la tensione applicata carica l'induttanza dell'avvolgimento e la corrente di ondulazione picco-picco è:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
dove D è il dazio istantaneo di quella gamba. L'espressione raggiunge il picco a D = 0,5, il che semplifica il caso peggiore in V_bus / (4 x L x f_pwm). Riorganizzato per la frequenza che ti serve:
f_pwm è maggiore o uguale a V_bus / (4 x L x delta_I_allow)
Scegliere delta_I_allow come frazione della corrente di fase nominale. Il 10-20% mantiene modeste le perdite di ferro e rame e fornisce al circuito di corrente un bersaglio facile; sopra il trenta per cento si inizia a vedere un riscaldamento aggiuntivo, un rumore udibile e, nelle unità senza sensori, un'osservazione più rumorosa dei campi elettromagnetici posteriori.
Ancora motore di riferimento: V_bus 310 V CC, L 8 mH, corrente di fase nominale 2,5 A, ondulazione consentita 20%, quindi delta_I_allow = 0,5 A da picco a picco.
f_pwm è maggiore o uguale a 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Ciò arrotonda a 20 kHz. A 12 kHz lo stesso motore trasporta 0,81 A di ripple, circa il 32% della potenza nominale, e a 8 kHz trasporta 0,97 A, vicino al 39%. Questa è esattamente la banda increspata visibile sul disco guasto dal paragrafo iniziale, e spiega sia il lamento che i 22 gradi C in più.
Tre correzioni migliorano la stima. La modulazione del vettore spaziale con l'iniezione della terza armonica produce circa il 15% in meno di ondulazione nel caso peggiore rispetto all'espressione sinusoidale di cui sopra, quindi una stima di 20 kHz spesso si comporta come 18 kHz. Se il motore funziona con un indice di modulazione basso per la maggior parte del suo lavoro, il caso peggiore con D = 0,5 potrebbe non verificarsi mai nel punto operativo ed è possibile scambiare un certo margine di ondulazione con una minore perdita di commutazione. Al contrario, se il motore deve sopravvivere a un rotore bloccato o a un profondo calo di tensione, il servizio passerà a 0,5 e il caso peggiore diventa reale.
Fase quattro: mantenere un numero sufficiente di cicli di commutazione per fase di commutazione
La portante deve essere veloce anche rispetto alla frequenza elettrica del motore, altrimenti l'azionamento ha troppo poche possibilità per settore di regolare la corrente. Calcola prima la frequenza elettrica:
f_elec = giri/min x coppie polari / 60
Per il motore di riferimento a 1300 giri/min con quattro coppie di poli, f_elec = 86,7 Hz. Nella commutazione a sei passi ogni ciclo elettrico contiene sei passi, quindi la frequenza del passo è 520 Hz. Una linea guida comune è di almeno dieci, preferibilmente venti, periodi PWM per fase di commutazione, che pone la soglia tra 5,2 e 10,4 kHz. Si noti che questo ora supera il livello RL e si sta avvicinando al livello di ondulazione, motivo per cui le unità delle ventole in questa classe si aggirano tra 12 e 16 kHz.
Il controllo orientato al campo ha un vincolo leggermente diverso. Il circuito di corrente in genere si aggiorna una volta per periodo della portante, quindi la portante deve essere almeno dieci volte la frequenza elettrica per mantenere il circuito stabile alla massima velocità e molto di più se si desidera un basso ripple di coppia a bassa velocità. Il rilevamento della corrente a shunt singolo aggiunge un limite più rigido: lo shunt è leggibile solo durante finestre definite del periodo di commutazione, quindi in caso di servizio molto elevato le finestre di misurazione si restringono e l'azionamento salta le misurazioni o abbassa la portante.
I motori ad alta velocità infrangono completamente le linee guida. Un motore da 20.000 giri al minuto con quattro coppie di poli ha f_elec = 1333 Hz e una frequenza a sei fasi di 8 kHz. Richiedere venti periodi PWM per passo richiederebbe 160 kHz, il che è poco pratico per un ponte di transistor bipolari a gate isolato e costoso anche con il carburo di silicio. Le unità reali in quel regime passano a un impulso effettivo per fase di commutazione, sincronizzando il PWM con l'evento di commutazione invece di funzionare liberamente. Resta il punto più ampio: se la frequenza elettrica si avvicina a pochi kilohertz, il calcolo della portante deve essere effettuato insieme allo schema di modulazione, non separatamente.
Se desideri che la sequenza di commutazione e la temporizzazione dei settori siano più approfondite, questa spiegazione di come un controller BLDC trasforma il PWM in commutazione cammina attraverso il modello del cancello passo dopo passo.
Prendendo come esempio il motore della ventola di riferimento, il design del rotore esterno da 220 V 600 W della serie DC149 corrisponde realisticamente a questi numeri e i dati sugli avvolgimenti pubblicati rappresentano un utile controllo incrociato rispetto alle misurazioni effettuate al banco.
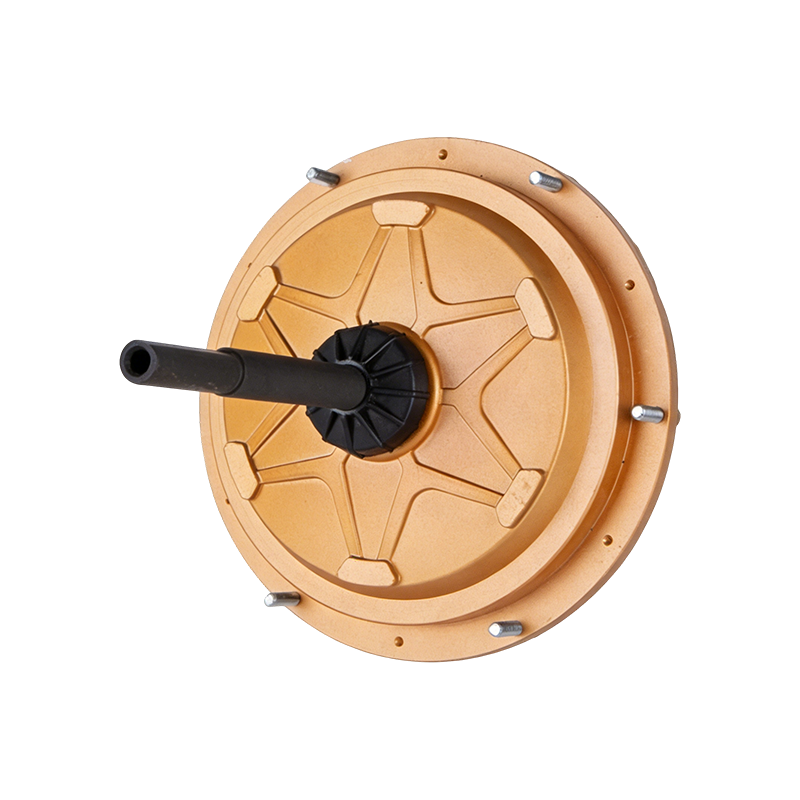 Motore di raffreddamento ad aria BLDC a rotore esterno DC149 220 V 600 W Motore BLDC a rotore esterno da 220 V 600 W per raffreddatori ad aria, con dati di avvolgimento pubblicati che possono essere confrontati con misurazioni al banco. Visualizza il prodotto →
Fase cinque: Metti alla prova il candidato contro il soffitto
Una volta conosciuti i livelli minimi, il limite superiore decide quanto margine ti puoi permettere. Quattro vincoli contano e solitamente i primi due vincolano per primi.
Perdita di commutazione
Una stima approssimativa per dispositivo è P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Con un bus da 310 V, corrente di fase di picco da 3,5 A, 100 ns di tempo di transizione combinato e una portante da 16 kHz, ciascun dispositivo dissipa circa 0,87 W dalla sola commutazione. A 20 kHz diventa 1,08 W e a 8 kHz scende a 0,43 W. Moltiplicare per il numero di dispositivi attivi nel proprio schema di modulazione, aggiungere la perdita di conduzione e confrontare la resistenza termica del pacchetto e del dissipatore di calore. Un margine di giunzione di 25 gradi C nella temperatura ambiente peggiore è un obiettivo di progettazione sensato, ed è il numero che di solito uccide un ambizioso piano da 40 kHz su una scheda raffreddata naturalmente.
Tempo morto e larghezza minima dell'impulso
Il tempo morto è una tassa fissa sul ciclo di lavoro. A 16 kHz il periodo è di 62,5 microsecondi, quindi un tempo morto di 1 microsecondo costa l'1,6% del periodo; al 5% del servizio comandato corrisponde a un errore del 32% nella tensione applicata, che produce distorsione di corrente e ondulazione della coppia a bassa velocità. Tempi morti più brevi riducono l'errore ma aumentano il rischio di "shoot-through" quando la temperatura della giunzione aumenta e il dispositivo ritarda la deriva. Molti gate driver specificano inoltre un impulso di ingresso minimo, in genere compreso tra 50 e 200 ns, che limita l'intervallo di funzionamento utilizzabile alle frequenze portanti elevate.
Risoluzione del temporizzatore
Un timer da 100 MHz in modalità allineato al centro fornisce 6250 conteggi per periodo a 16 kHz, quindi il duty step è di circa lo 0,016%. A 80 kHz lo stesso timer produce 1250 conteggi e incrementi dello 0,08%. Entrambi sono realizzabili, ma il caso grossolano limita la regolazione precisa della corrente a carico leggero.
Rumore acustico ed EMC
La banda da 8 a 12 kHz è il posto peggiore in cui sedersi per l'udito umano, motivo per cui le unità a 8 kHz suonano così sgradevoli. Il passaggio a 16 kHz aiuta la maggior parte degli adulti ma non tutti; 20 kHz e oltre sono solitamente impercettibili ma aumentano la perdita e le emissioni irradiate. La modulazione della portante casuale o dithering allarga lo spettro ed elimina il tono puro, al costo di un'ondulazione di corrente leggermente più elevata e di uno schema di campionamento della corrente più complesso. Dal punto di vista EMC, frequenze portanti più elevate peggiorano il comportamento del filtro di ingresso e del cavo motore, quindi un progetto che passa a 12 kHz non è automaticamente conforme a 24 kHz.
Un confronto efficace tra due classi di motori
Gli stessi quattro controlli producono risposte molto diverse a seconda dell'induttanza dell'avvolgimento. La tabella seguente fa funzionare un motore della ventola a media induttanza e un motore ad alta velocità a bassa induttanza attraverso la stessa aritmetica.
| Parametro | Motore della ventola del refrigeratore d'aria | Motore del ventilatore ad alta velocità |
|---|---|---|
| Bus CC | 310 V | 48 V |
| Resistenza di fase a 25 C | 1,10 ohm | 0,05 ohm |
| Induttanza di fase sulla portante | 8 mH | 120 microhenry |
| Coppie polari | 4 | 4 |
| Velocità massima | 1300 giri al minuto | 20.000 giri al minuto |
| Corrente di fase nominale | 2,5 A | 20A |
| Taglio RL | 21,9 Hz | 66 Hz |
| Dieci volte pavimento RL | 219 Hz | 663 Hz |
| Ondulazione consentita (20%, 15%) | 0,5 A | 3A |
| Pavimento ondulato | 19,4kHz | 33,3 kHz |
| Frequenza elettrica at top speed | 86,7 Hz | 1333 Hz |
| Piano di commutazione (20 periodi per passo) | 10,4kHz | 160 kHz, non raggiungibile |
| Operatore selezionato | 20 kHz | 40 kHz con PWM sincronizzato alla commutazione |
La colonna ad alta velocità è quella più istruttiva. Il suo ripple floor di 33 kHz è già elevato per un ponte a 48 V e la linea guida di commutazione non è raggiungibile, quindi il progetto deve accettare meno periodi PWM per passo e compensare con tempistiche del circuito di corrente più strette e un migliore filtraggio back-EMF. Questo è un normale compromesso ingegneristico, non un errore, ma deve essere consapevole. Se acquisti un motore di questo tipo con un controller integrato, il compromesso è già integrato nel firmware e non puoi modificarlo.
Cosa significano le unità integrate per i tuoi calcoli
Molti motori di ventole e raffreddatori d'aria ora vengono forniti con l'inverter montato sullo scudo terminale e la frequenza portante è fissata a qualunque valore scelto dal produttore dell'azionamento, generalmente da 16 a 20 kHz. Per l'acquirente, l'aritmetica di cui sopra diventa un esercizio di verifica piuttosto che un esercizio di progettazione.
Richiedere per iscritto la frequenza di commutazione e chiedere se è fissa o configurabile. Quindi porre le due domande che rivelano se il numero è stato scelto deliberatamente: qual è l'ondulazione picco-picco misurata al carico nominale e qual è il margine di temperatura di giunzione alla massima temperatura ambiente nominale. Un fornitore in grado di rispondere ad entrambi ha effettuato il calcolo. Un fornitore che cita solo una frequenza non lo ha fatto.
Conferma anche quale PWM descrive la scheda tecnica. I motori dei ventilatori a commutazione elettronica nella classe da 350 W a 1500 W in genere accettano un comando analogico da 0 a 10 V o un comando PWM a bassa frequenza durante l'esecuzione di un vettore interno fisso e la confusione dei due produrrà un problema di messa in servizio che assomiglia a un errore del firmware.
Per un'installazione a 380 V in cui l'azionamento è già integrato e il supporto è fisso, la verifica pratica è se l'induttanza dell'avvolgimento e l'ondulazione pubblicata sono coerenti su quel supporto, che è la domanda che vale la pena porre al fornitore di un motore del ventilatore EC da 380 V 1500 W.
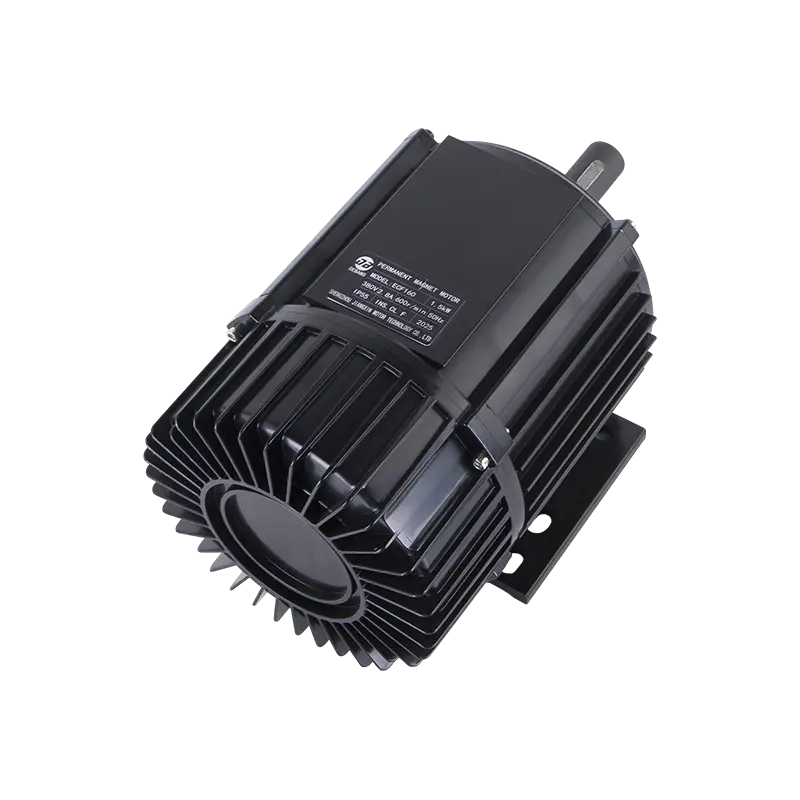 Motore ventola EC ECF160 380 V 1500 W per raffreddatori evaporativi Motore ventilatore EC 380 V 1500 W per raffrescatori evaporativi; la sua induttanza dell'avvolgimento e l'ondulazione pubblicata possono essere controllate presso un supporto fisso. Visualizza il prodotto →
Convalida sul banco: quattro misurazioni che risolvono la questione
I calcoli restringono il campo; le misurazioni scelgono il vincitore. Eseguire questi quattro test alla frequenza candidata e ad un passo su entrambi i lati di essa, ad esempio 12, 16 e 20 kHz.
- Ondulazione attuale. Cattura la corrente di fase con uno shunt compensato o una sonda a larghezza di banda elevata, al 25%, 50% e 100% del carico. Confronta la banda picco-picco con il valore consentito. Prestare attenzione all'ondulazione che cresce più velocemente del previsto con il carico, che segnala la saturazione dell'induttanza.
- Temperatura dell'avvolgimento e del dispositivo. Immergere al carico nominale finché la temperatura non si stabilizza, quindi confrontare i due o tre candidati. Una differenza da 2 a 4 gradi C nell'aumento dell'avvolgimento tra 16 e 20 kHz è tipica e indica quale sarà l'acquisto della perdita di commutazione aggiuntiva.
- Efficienza al punto di funzionamento. Misura la potenza CC in ingresso e la potenza all'albero o all'aria nel ciclo di lavoro reale dell'applicazione, non in un singolo punto nominale. I carichi delle ventole seguono una legge cubica, quindi la maggior parte dell'energia annuale viene spesa ben al di sotto della massima velocità, dove la portante e lo schema di modulazione contano di più rispetto al carico nominale.
- Spazzata acustica. Far funzionare il motore dal 10 al 100% della velocità su ciascuna portante candidata e ascoltare i toni. Prestare attenzione alle risonanze strutturali nell'alloggiamento della ventola, poiché un supporto silenzioso ad una velocità può eccitare una risonanza della staffa ad un'altra.
Conservare il foglio delle misure insieme alla documentazione di progettazione. Quando un cliente segnala un reclamo sul rumore due anni dopo, la differenza tra una scelta deliberata di 16 kHz e una scelta accidentale diventa molto visibile.
Errori che ricorrono nei progetti reali
- Utilizzo dell'induttanza della scheda tecnica senza frequenza di test. Un valore preso a 100 Hz può sopravvalutare le prestazioni di ondulazione del 20% o più.
- Dimenticando il bus di rifasamento. L'ondulazione si adatta alla tensione del bus, quindi un motore da 220 V su un collegamento CC da 390 V trasporta il 26% in più di ondulazione rispetto allo stesso motore su un collegamento da 310 V.
- Dimensionamento solo a 25 gradi C. La resistenza a caldo aumenta il taglio RL e la saturazione riduce l'induttanza; entrambi spingono verso l'alto il pavimento ondulato.
- Supporre che un vettore più alto sia sempre meglio. Al di sopra di circa 24 kHz su una scheda raffreddata naturalmente, la perdita di commutazione e la distorsione del tempo morto spesso costano più di quanto possa essere acquistato dal miglioramento dell'ondulazione.
- Confondere il comando PWM con la portante. Sono segnali diversi con specifiche diverse e una mancata corrispondenza sembra un errore di controllo.
- Cambiare la portante senza risintonizzare il loop corrente. I guadagni del loop adatti a 8 kHz sono solitamente troppo aggressivi a 20 kHz e il sintomo è l'oscillazione sotto gradini di carico.
Dove arriva il calcolo nella pratica
Per un raffreddatore d'aria evaporativo o un ventilatore industriale motore di servizio nell'intervallo da 350 W a 1500 W con induttanza di fase da 6 a 12 mH, l'aritmetica converge da 12 a 20 kHz e 16 kHz è un valore predefinito ragionevole con 20 kHz come percorso di aggiornamento quando l'ondulazione o il rumore lo richiedono. Al di sotto di 8 kHz, gli avvolgimenti a media induttanza trasportano troppa ondulazione per rimanere silenziosi e freschi. Al di sopra di 24 kHz, i costi di commutazione e di tempo morto di solito superano i vantaggi di un ponte raffreddato per convezione. Per i motori ad alta velocità e a bassa induttanza la soglia sale da 30 a 40 kHz e allo stesso tempo lo schema di modulazione deve essere riconsiderato.
Quando il motore e l'azionamento vengono specificati insieme, la soluzione più pulita consiste nel fissare il portante, pubblicare l'induttanza e la resistenza dell'avvolgimento su quel portante e dichiarare l'ondulazione al carico nominale. Per un motore di raffreddamento ad aria con rotore esterno da 220 V e 1500 W che funziona con un supporto interno fisso, questa combinazione è ciò che rende prevedibili il rumore e il comportamento termico prima della costruzione del primo prototipo.
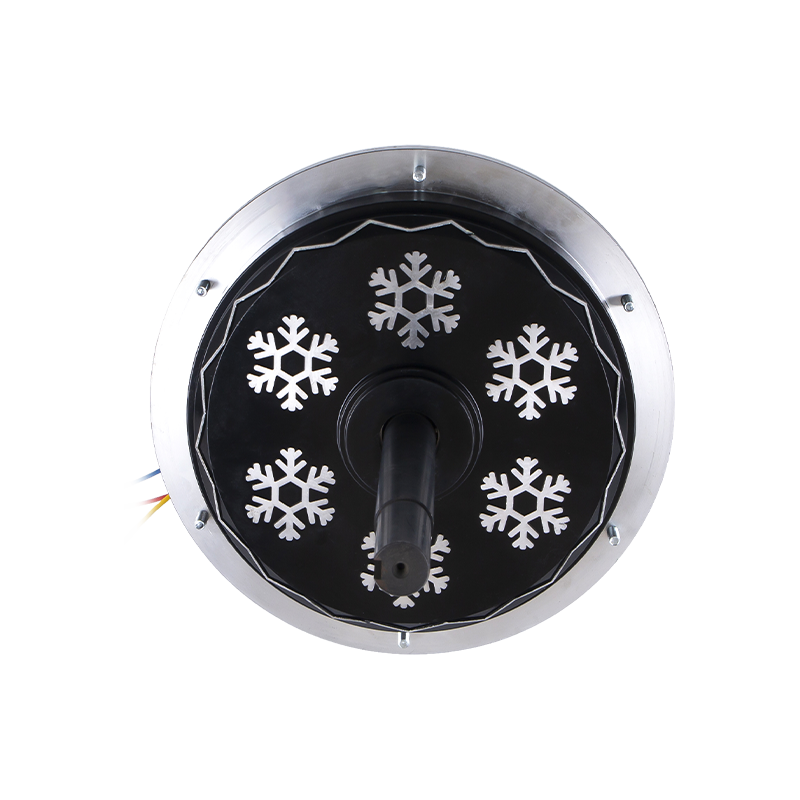 Motore di raffreddamento ad aria BLDC a rotore esterno DC198 220 V 1500 W Motore del raffreddatore ad aria BLDC da 220 V 1500 W con rotore esterno per accoppiamento di unità a portante fisso, dove l'induttanza dell'avvolgimento e l'ondulazione del carico nominale rendono prevedibili il rumore e il comportamento termico. Visualizza il prodotto →
La lista di controllo operativa è breve. Misura l'induttanza per fase alla frequenza portante e in condizioni calde e sature. Calcola il limite RL e moltiplicalo per dieci. Calcola il ripple floor da V_bus / (4 x L x delta_I_allow) a D = 0,5. Calcolare la frequenza elettrica e confermare che si ottengono ancora dieci o più periodi di commutazione per fase di commutazione, oppure modificare lo schema di modulazione in caso contrario. Quindi controllare la perdita di commutazione, il tempo morto e la risoluzione del timer al valore scelto e confermare con una scansione al banco su tre frequenze candidate. Fallo una volta per ogni accoppiamento del motore e la domanda smetterà di essere un'ipotesi.
Relativo Prodotti
-
 Motore del ventilatore per capannone per bovini YS100-8 380V 50Hz 350W
-
 Motore del ventilatore per capannone per bovini YS100-8 380V 50Hz 350W
-
 Mini motore per betoniera YY71-2 230 V 500 W
-
 Motore del ventilatore per capannone per bovini YS100L1-8 380V 50Hz 400W
-
 Motore del ventilatore EC ECF160-1.8 530 V 3200 W
-
 Motore del ventilatore EC ECF160-1.8 380 V 1800 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali