N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria di prodotto
Come progettare un motore BLDC: una guida tecnica completa passo dopo passo per il 2026
La progettazione di un motore DC senza spazzole (BLDC) è un processo di ingegneria sistematico che inizia con una specifica di carico, non con il grado del magnete o il numero di avvolgimenti. Se si ottengono le specifiche corrette, ogni passaggio successivo diventa un compromesso strutturato; se sbagli, nessun miglioramento magnetico o elettronico potrà recuperare il tempo di sviluppo perduto. Nell’esperienza di Shengzhou Jiangxin Motor Technology, un produttore di motori professionale con produzione a Shengzhou, Zhejiang, la maggior parte dei progetti BLDC infruttuosi sono riconducibili a specifiche incomplete, a vincoli ambientali non dichiarati o a obiettivi di efficienza che non possono essere raggiunti all’interno dell’involucro scelto. Questo articolo illustra la procedura di progettazione completa per un motore BLDC trifase: definizione dei requisiti, selezione della topologia, progettazione del circuito magnetico, calcolo degli avvolgimenti, specifica dell'elettronica di commutazione, gestione del calore, convalida dei prototipi e preparazione per la produzione. L’obiettivo è fornire agli ingegneri progettisti e ai team tecnici di approvvigionamento un quadro pratico da applicare prima che venga ordinato il primo magnete.
Comprendere il motore BLDC prima di progettarne uno
Un motore BLDC è una macchina sincrona a magnete permanente azionata da un inverter elettronico. Il rotore trasporta magneti permanenti, lo statore trasporta l'avvolgimento trifase e il controller crea continuamente un campo statorico davanti al rotore in modo che la coppia venga prodotta senza alcun contatto meccanico. Poiché il commutatore e le spazzole di un motore CC con spazzole vengono sostituiti da una commutazione elettronica, non si verificano perdite delle spazzole, polvere di carbone e scintille. Per il progettista, questo cambia l’intero spazio di ottimizzazione: l’efficienza migliora da 10 a 20 punti percentuali a potenza comparabile, la durata è governata dai cuscinetti e dall’isolamento invece che dall’usura delle spazzole, e il comportamento del motore può essere regolato modificando l’algoritmo di controllo e la geometria.
Due famiglie di commutazione dominano la pratica di progettazione. La commutazione trapezoidale a sei fasi eccita due fasi del motore alla volta e commuta elettronicamente il gruppo eccitato ogni 60 gradi elettrici. È semplice, economico e perfettamente adeguato per ventilatori, compressori e pompe a velocità fissa o leggermente regolati. La commutazione sinusoidale, solitamente implementata come controllo ad orientamento di campo, applica correnti variabili nel tempo con un profilo sinusoidale a tutte e tre le fasi. Produce una coppia più uniforme, meno rumore acustico e una migliore efficienza a carico parziale, motivo per cui praticamente tutti i motori dei ventilatori EC e i moderni motori dei raffreddatori ad aria utilizzano il controllo sinusoidale. La frase "motore EC" significa semplicemente un motore DC senza spazzole con l'elettronica integrata nell'alloggiamento del motore; sentirai i termini "BLDC" e "EC" usati in modo intercambiabile, con la differenza che l'enfasi è piuttosto che l'hardware.
| Tecnologia del motore | Commutazione | Efficienza relativa | Manutenzione | Controllare la complessità | Applicazione tipica |
|---|---|---|---|---|---|
| DC spazzolato | Spazzole meccaniche | Medio | Sostituzione spazzole | Molto semplice | Elettroutensili, motorini di avviamento |
| Induzione CA | Slittamento della frequenza di rete | Medio-low at partial load | Basso | Semplice per velocità fissa | Pompe, ventilatori, compressori |
| BLDC/CE | Invertitore elettronico | Elevata in tutto l'intervallo di carico | Molto basso | Richiede il controllore | Motori dei ventilatori, raffreddatori d'aria, ausiliari EV, azionamenti di precisione |
Questo confronto è importante perché l'elettronica di controllo utilizzata per un motore BLDC non è un accessorio imbullonato successivamente. Definiscono la sollecitazione di tensione sull'isolamento dell'avvolgimento, la forma d'onda della corrente che riscalda il rame, l'ondulazione della coppia che raggiunge il carico e le modalità di guasto a cui il motore deve sopravvivere. Di conseguenza, la progettazione del motore e quella dell'azionamento devono essere sviluppate insieme. Un motore ottimizzato per il funzionamento in sei fasi avrà una forma trapezoidale del back-EMF; un motore destinato al controllo ad orientamento di campo dovrebbe avere una forma sinusoidale di back-EMF, stabilita dalla larghezza dell'arco magnetico e dal modello di magnetizzazione. Cercare di forzare un progetto di avvolgimento per servire entrambe le strategie porta a rumore, vibrazioni o perdita di potenza non necessaria.
Definire i requisiti e le specifiche di progettazione
Il primo progetto consegnabile non è un modello tridimensionale; è una specifica scritta. Una specifica completa fissa la finestra operativa in modo sufficientemente preciso da consentire a un produttore di motori di citare uno studio di fattibilità, proporre una combinazione di scanalatura e polo e stimare i costi senza porre nove domande chiarificatrici al cliente. Nelle revisioni ingegneristiche effettuate presso Jiangxin Motor, i progetti che si muovono più velocemente sono quelli che arrivano con una scheda tecnica breve ma completa: tensione nominale, gamma di velocità, coppia, ciclo di lavoro, inviluppo, temperatura ambiente, target di rumore ed efficienza target.
- Tensione nominale e tolleranza: un sistema a batteria ha un range ampio (ad esempio da 10,5 V a 13,8 V per 12 V nominali) mentre un'alimentazione da rete raddrizzata ha una banda più stretta; l'avvolgimento e il controller devono entrambi sopravvivere al limite superiore.
- Potenza nominale erogata o Coppia e velocità continuative: precisare quale è fissata in fase di progetto, perché un ventilatore nominale a potenza si comporta in modo completamente diverso da un trasportatore nominale a coppia.
- Intervallo di velocità: una ventola può richiedere un controllo della velocità dal 30% al 100%, che modifica la forza controelettromotrice minima che un controller sensorless può misurare.
- Ciclo di lavoro: il servizio continuo (S1) è l'impostazione predefinita per i ventilatori; un attuatore o un macinacaffè possono essere intermittenti (S2 o S3) e possono tollerare densità di corrente molto più elevate.
- Inviluppo meccanico e interfaccia dell'albero: diametro massimo, lunghezza dello stack, estensione dell'albero, inserimento a pressione o sede per chiavetta e schema del foro di montaggio.
- Ambiente ambientale: temperatura, umidità, polvere e gas corrosivo; il motore della ventola di un ricovero per bestiame è esposto all'ammoniaca e ai frequenti lavaggi, mentre un dispositivo di raffreddamento dell'aria evaporativo è esposto all'elevata umidità e all'acqua di condensa.
- Limite del rumore acustico in dB(A) a un metro, misurato nel condotto o nell'alloggiamento stesso.
- Obiettivo di efficienza nel punto nominale e, per i prodotti a velocità variabile, nei punti rappresentativi di carico parziale.
- Durata e affidabilità previste, solitamente espresse in ore di funzionamento (10.000 h, 20.000 h) o numero di avviamenti.
- Standard applicabili: sicurezza del prodotto, EMC, classe di isolamento e criteri di approvazione interni del cliente.
| Parametro | Valore obiettivo | Nota di progettazione |
|---|---|---|
| Tensione nominale | 220 V AC raddrizzata, circa 310 V DC | La tensione del bus guida il conteggio dei giri |
| Potenza di uscita nominale | 150 W | Alla velocità nominale aerodinamicamente |
| Velocità nominale | 1.350 giri/min | Regolabile da 400 a 1.400 giri/min |
| Coppia continua | 1,0 Nm | Corrisponde a 150 W a 1.350 giri/min |
| Coppia di picco | 1,5 N·m per 10 s | Per cali di rete e recupero dallo stallo |
| Efficienza | Minimo 82% al punto nominale | Motore misurato più controller |
| Classe di isolamento | Classe B, 130 °C | Ambiente 40 °C, aumento di 90 K |
| Rumore | Massimo 55 dB(A) a 1 m | In un condotto d'aria libera |
| Classe di protezione | IP44 | Gocce d'acqua e particelle |
Il tipo di carico determina principalmente l'inviluppo della coppia. Un ventilatore centrifugo segue leggi di affinità: il flusso è proporzionale alla velocità, la pressione al quadrato e la potenza dell'albero alla velocità al cubo. La richiesta di coppia del motore aumenta quindi con il quadrato della velocità. A metà velocità, una ventola richiede solo circa un quarto della sua coppia nominale; ad alta velocità, la coppia di carico è massima. Una pompa volumetrica o un trasportatore, al contrario, richiede una coppia costante in tutta la gamma di velocità, quindi il motore deve essere progettato per una corrente elevata a bassa velocità. Questa singola distinzione modifica la progettazione termica, il volume del magnete e la strategia di controllo.
Scrivi le specifiche prima del primo file CAD e bloccalo con una firma. Nel flusso di sviluppo del prodotto Jiangxin Motor, ogni ordine di campione BLDC viene confrontato con un modulo di specifica prima che venga pubblicato il programma di avvolgimento. Se manca un parametro come la temperatura ambiente, il campione viene costruito sulla base di presupposti arbitrari e il test di qualificazione fallisce successivamente.
Scegli la topologia del motore
La prima decisione architettonica è tra una disposizione a rotore interno e una a rotore esterno. La conclusione di decenni di sviluppo di motori per elettrodomestici è chiara: per ventilatori, raffreddatori d'aria e soffianti ad azionamento diretto, un motore BLDC a rotore esterno è quasi sempre la scelta migliore. Per i carichi accoppiati all'albero che funzionano ad alta velocità o richiedono una bassa inerzia del rotore, un motore con rotore interno rimane la scelta giusta.
Un motore a rotore esterno ha lo statore al centro e i magneti permanenti legati o montati all'interno di un rotore a forma di tazza che gira attorno allo statore. La coppa può essere estesa assialmente per trasportare direttamente la pala del ventilatore, eliminando cinghie, pulegge e riduttori. Il diametro maggiore del rotore aumenta il braccio di leva su cui agisce lo stress di taglio elettromagnetico, quindi una determinata coppia viene ottenuta con un volume del magnete inferiore e un carico magnetico inferiore. Poiché la massa rotante si trova all'esterno, il motore si comporta naturalmente come un volano, attenuando le pulsazioni di coppia del carico della ventola anziché amplificarle.
- Vantaggio del rotore esterno: integrazione del mozzo della ventola con azionamento diretto, elevata densità di coppia a bassa velocità, lunghezza assiale ridotta e azione naturale di movimento dell'aria della superficie del rotore.
- Limitazione del rotore esterno: momento di inerzia più elevato, raffreddamento meno conveniente dello statore attraverso l'albero e procedura di bilanciamento più complicata per i grandi diametri.
- Vantaggio del rotore interno: piccola inerzia del rotore, facile accoppiamento a un mandrino o cinghia e tenuta più semplice attorno a un piccolo albero.
- Limitazione del rotore interno: necessita di un riduttore o di una cinghia per i carichi della ventola a bassa velocità e di un pacchetto assiale più lungo per la stessa coppia.
Una volta fissata la topologia, la combinazione di slot e polo rappresenta la seconda scelta fondamentale. Per i piccoli motori BLDC a rotore esterno, dominano gli statori trifase con avvolgimenti concentrati: ogni dente dello statore porta una bobina, non ci sono sporgenze di avvolgimento tra i poli e le bobine possono essere avvolte su bobine da macchine automatiche. Le due combinazioni più utilizzate sono 12 slot con 10 poli del rotore (12S10P) e 12 slot con 14 poli del rotore (12S14P). Entrambi producono una forma d'onda ricca di armoniche adatta al controllo a sei fasi o orientato al campo ed entrambi forniscono un multiplo minimo comune elevato tra fessure e poli, che suddivide la coppia di cogging in molti piccoli eventi anziché in uno grande. Una combinazione a 9 slot e 6 poli viene occasionalmente utilizzata per motori molto piccoli perché necessita di meno rame, ma ha una forza magnetica sbilanciata più elevata ed è meno tollerante nei confronti dell'asimmetria di produzione.
Per i ventilatori, scegli un numero di poli che mantenga la frequenza elettrica in un intervallo confortevole. A 1.400 giri/min, un motore a 10 poli ha una frequenza elettrica di circa 117 Hz; un motore a 14 poli circa 163 Hz. Una frequenza elettrica più elevata significa una maggiore perdita del nucleo nella laminazione dello statore e un numero maggiore di eventi di commutazione per giro nel controller, quindi un numero di poli molto elevato dovrebbe essere evitato per i progetti ad alta velocità. Al contrario, un numero troppo basso di poli costringe un ferro posteriore più spesso a trasportare il flusso del rotore.
Un esempio dell'approccio a rotore esterno su scala di produzione è la linea di motori per raffreddatori ad aria BLDC a rotore esterno Jiangxin. La dimensione del telaio da 149 mm è costituita da uno statore a 12 slot con un rotore a forma di tazza progettato per adattarsi alla girante di un raffreddatore evaporativo ed è disponibile in gradi di potenza da 600 W a 850 W a 220 V.
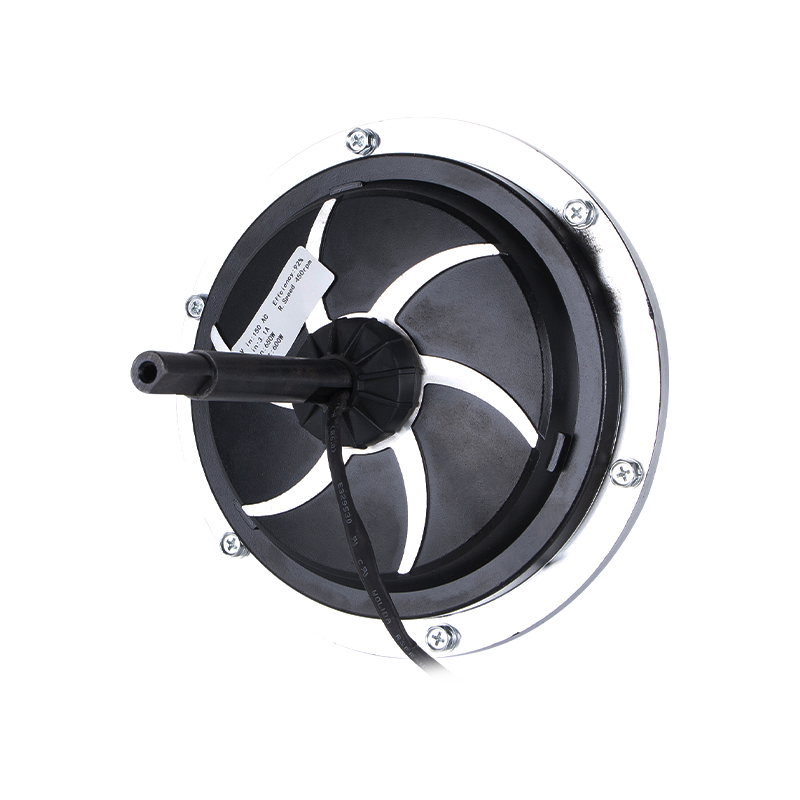 Motore di raffreddamento dell'aria BLDC a rotore esterno Jiangxin DC149 220 V 850 W Questo motore a rotore esterno su scala di produzione aziona direttamente le giranti del raffreddatore evaporativo, offrendo fino a 850 W a 220 V con alta efficienza e lunga durata, in linea con la discussione precedente sulle prestazioni del circuito magnetico in grandi applicazioni di movimento dell'aria. Visualizza il prodotto →
Progettare il circuito magnetico
Con la topologia fissa, il circuito magnetico definisce la coppia e il potenziale di efficienza. Le scelte dominanti sono il grado del magnete, l'arco e lo spessore del polo magnetico, la lunghezza del traferro, il grado di laminazione dello statore e la geometria del percorso del flusso.
Seleziona il grado del magnete
Il neodimio-ferro-boro (NdFeB) sinterizzato è lo standard per la maggior parte dei motori BLDC di utilità perché il suo prodotto energetico massimo, da circa 35 MGOe (N35) a oltre 50 MGOe (N52), può produrre una densità di flusso tra traferro da 0,8 a 1,1 T in uno statore compatto. La temperatura nominale del magnete deve corrispondere alla temperatura dell'avvolgimento nel caso peggiore: i gradi N standard tollerano circa 80 °C, mentre i gradi H, SH e UH estendono l'intervallo operativo rispettivamente a 120 °C, 150 °C e 180 °C. I magneti in ferrite sono molto più economici ma hanno un prodotto energetico un ordine di grandezza inferiore; vengono utilizzati solo quando la pressione sui costi è estrema, la temperatura ambiente è elevata o il diametro del motore non è limitato.
Imposta il traferro e l'arco polare
La densità del flusso del traferro viene selezionata principalmente in base al costo e all'efficienza. In un BLDC con ventola di piccole dimensioni, un obiettivo ragionevole è compreso tra 0,6 e 0,85 T nel traferro. Il traferro varia da 0,3 mm per un motore da 60 mm a 0,8 mm per un motore da 200 mm; un traferro maggiore riduce il rischio di contatto rotore-statore durante la produzione e riduce la coppia di cogging, ma impone una maggiore quantità di materiale magnetico per stabilire la stessa densità di flusso. La larghezza dell'arco magnetico controlla la forma dell'onda EMF posteriore. Un arco polare di circa 120 gradi elettrici produce un back-EMF trapezoidale adatto per la commutazione in sei fasi; archi polari da 150 a 170 gradi con magnetizzazione graduata producono un back-EMF quasi sinusoidale adatto per il controllo ad orientamento di campo.
Ridurre al minimo la coppia di cogging
La coppia di cogging è il fastidio più visibile nel funzionamento della ventola a bassa velocità. È preferibile che i magneti si allineino con i denti dello statore e ciò crea vibrazioni, rumore acustico e pulsazioni di velocità a bassi regimi. Tre contromisure sono pratiche nella produzione di massa. Innanzitutto, scegli una combinazione di slot e polo con un multiplo minimo comune elevato come 12S10P o 12S14P. In secondo luogo, magnetizzare i magneti con un'inclinazione o utilizzare laminazioni dello statore inclinate. In terzo luogo, progettare l'arco polare leggermente più grande o più piccolo di un numero intero di passi delle asole. Ciascuna contromisura aggiunge un piccolo costo di produzione, quindi il progetto migliore utilizza la combinazione di fessura e polo per risolvere la maggior parte del problema e aggiunge distorsione solo quando il target del rumore è grave.
In questa fase, l’analisi agli elementi finiti è standard. Una simulazione magnetostatica bidimensionale della sezione trasversale fornisce la mappa della densità di flusso, la forma d'onda del back-EMF e il valore della coppia di cogging. Il progettista dovrebbe anche calcolare la coppia massima teorica dal volume del rotore: per un piccolo BLDC raffreddato ad aria, lo stress di taglio elettromagnetico, che rappresenta la coppia per unità di superficie del rotore, è compreso tra 10 e 30 kN/m². Se la coppia target richiede uno stress di taglio oltre tale intervallo, il motore necessita di più materiale magnetico, di un migliore raffreddamento o di un telaio più grande.
Progettare lo statore e l'avvolgimento
L'avvolgimento è il punto in cui le specifiche elettriche diventano rame e isolamento. Il nucleo dello statore è costituito da lamierini di acciaio elettrico non orientati con uno spessore compreso tra 0,35 e 0,5 mm. Qualità come 50JN470 o 50JN600 sono tipiche per i motori degli elettrodomestici; l'acciaio più sottile da 0,35 mm riduce la perdita di ferro ad alta frequenza elettrica ma costa di più nello stampaggio e nell'impilamento. I rivestimenti di laminazione devono resistere alla temperatura di indurimento della resina dell'avvolgimento; il rivestimento isolante standard C5 è adeguato fino a 200 °C per brevi intervalli.
Il numero di giri è il parametro di avvolgimento più importante. Imposta la costante di tensione, ovvero la quantità di back-EMF generata dal motore a una determinata velocità. Un numero elevato di giri produce una costante di tensione elevata, che è positiva per la coppia a bassa velocità ma limita la velocità massima perché la forza elettromotrice posteriore si avvicina alla tensione del bus. Un basso numero di spire produce una bassa costante di tensione, che consente un'elevata velocità ma forza un'elevata corrente per una data coppia e produce elevate perdite.
Per una stima di primo ordine, impostare il picco della forza elettromotrice posteriore linea-linea nel punto di funzionamento continuo a circa l'80%-90% della tensione del bus CC quando si utilizza la commutazione a sei fasi, lasciando la tensione rimanente per la caduta della resistenza dell'avvolgimento e della caduta dell'inverter. Per il controllo sinusoidale ad orientamento di campo, la relazione dipende dalla profondità di modulazione, ma si applica lo stesso principio: la forza controelettromotrice totale più la caduta resistiva alla massima velocità deve rimanere al di sotto dell'intervallo di uscita lineare dell'inverter. In pratica, i progettisti BLDC calcolano la costante back-EMF dal modello a elementi finiti, costruiscono un prototipo, lo fanno girare a una velocità nota e misurano la tensione; il conteggio dei giri viene quindi scalato inversamente al quadrato del rapporto tra i diametri se è necessario cambiare il telaio.
La selezione del calibro del filo dipende dalla densità di corrente. Per un motore del ventilatore a raffreddamento naturale con servizio continuo, mantenere la densità di corrente RMS nell'intervallo compreso tra 4 e 6 A/mm². Se il motore è integrato in un condotto in cui il flusso d'aria passa sopra l'alloggiamento, come un raffreddatore d'aria evaporativo o un ventilatore EC, sono pratici da 6 a 8 A/mm²; il servizio intermittente consente fino a 10 A/mm² per brevi periodi. Ad esempio, un motore da 150 W con un bus da 310 V che assorbe una corrente di fase RMS di circa 0,7 A avrebbe bisogno di circa 0,17 mm² di rame per giro per una densità di corrente di 4,5 A/mm², ovvero circa 25 AWG. I fili intrecciati o paralleli vengono utilizzati quando un singolo filo diventa troppo rigido o troppo spesso per essere avvolto su un piccolo dente.
Le connessioni a stella e a triangolo si comportano diversamente. La connessione a stella (stella) è standard per gli avvolgimenti BLDC trifase: la tensione di fase è inferiore, lo stress di isolamento è inferiore e le correnti di terza armonica che circolano in un avvolgimento a triangolo vengono eliminate. Gli avvolgimenti delta sono rari nei motori dei ventilatori BLDC proprio perché generano correnti armoniche circolanti che aggiungono perdite e calore senza contribuire alla coppia. A meno che non vi sia una ragione specifica, l'avvolgimento dovrebbe essere un disegno trifase collegato a stella.
Il fattore di riempimento del rame, il rapporto tra la sezione trasversale del rame e l'area totale della fessura, ha un forte effetto sull'efficienza. Le bobine concentrate a carica casuale raggiungono da 0,4 a 0,5; le bobine avvolte in bobina con filo preformato possono arrivare da 0,5 a 0,6. Un fattore di riempimento più elevato riduce la resistenza dell'avvolgimento e quindi la perdita di rame, ma richiede fili più duri e apparecchiature di avvolgimento più costose. Il progettista dovrebbe verificare se il costo del riempimento premium è giustificato dall'obiettivo di efficienza; se l'obiettivo è modesto, può essere sufficiente una bobina ad ago più semplice con riempimento di 0,45.
Progettare il rotore e il pacchetto meccanico
Il rotore trasporta i magneti e fornisce la coppia all'albero o al mozzo. In un motore a rotore esterno, il rotore è una coppa d'acciaio trafilata o lavorata che svolge tre funzioni: forma il percorso di ritorno magnetico, trattiene i magneti e trasporta la pala della ventola o l'interfaccia di accoppiamento. Lo spessore dell'acciaio nel percorso magnetico, il ferro posteriore, deve essere sufficiente a condurre il flusso magnetico senza saturazione. Per un rotore a 10 poli di circa 130 mm di diametro con magneti N35, un ferro posteriore da 4 a 6 mm mantiene la densità di flusso a circa 1,5 T, vicino al limite di saturazione dell'acciaio elettrico. Il ferro posteriore più spesso aggiunge peso, inerzia e costo del materiale.
I magneti montati in superficie sono fissati al foro interno della coppa del rotore tramite adesivo strutturale. Per le applicazioni con ventola con velocità moderate della punta, la ritenzione dell'adesivo è normalmente sufficiente. Per velocità più elevate, un manicotto di fissaggio in acciaio inossidabile o un nastro in fibra di carbonio resiste all'espansione centrifuga dei magneti. La magnetizzazione post-assemblaggio in un dispositivo dedicato è il metodo di produzione di massa preferito perché evita la manipolazione di componenti magnetizzati e garantisce la sincronia magnetica.
La disposizione dei cuscinetti determina la durata, il rumore e il prezzo. I cuscinetti a sfere vengono utilizzati quando il carico assiale o la durata prevista supera ciò che i cuscinetti a manicotto possono fornire; sopravvivono anche a temperature ambiente più elevate perché rilasciano meglio il calore attraverso la pista esterna. I cuscinetti a manicotto sono interessanti nei motori dei ventilatori a basso costo in cui l'albero è verticale o il carico assiale è trascurabile, ma la loro durata diminuisce drasticamente con la temperatura e la contaminazione. Per un motore destinato a funzionare per 20.000 ore in un refrigeratore d'aria in un ambiente polveroso, specificare cuscinetti a sfere sigillati con grasso a vita.
L'equilibrio meccanico è particolarmente critico nei rotori esterni di grande diametro. Un rotore sbilanciato produce vibrazioni alla frequenza di rotazione, che vengono trasmesse alla pala della ventola e diventano rumore udibile. Per i motori dei ventilatori di piccole dimensioni, è comunemente accettato il grado di equilibratura ISO 1940 G6.3; per i prodotti residenziali silenziosi è specificato il grado G2.5. L'equilibratura dinamica su due piani è un'operazione di produzione standard per i rotori la cui larghezza è superiore al 20% del diametro.
Infine, l'albero e l'interfaccia di montaggio devono rispettare l'effettivo processo di assemblaggio. Gli alberi diritti con taglio a D vengono facilmente inseriti nel mozzo della ventola; gli alberi con sede per chiavetta concentrano le sollecitazioni e richiedono una chiavetta ben adattata per i giunti delle ventole. Le flange di montaggio dovrebbero essere progettate attorno al modello del foro dell'alloggiamento dell'apparecchio finale, poiché qualsiasi adattatore aggiunge lunghezza assiale e costi. Il progettista deve specificare le tolleranze di concentricità e perpendicolarità tra l'albero, la coppa del rotore e il foro dello statore; un budget dimensionale tipico per un piccolo motore di ventola è di 0,02 mm di eccentricità radiale tra l'albero e il foro dello statore e di 0,05 mm di eccentricità frontale assiale.
Progettare l'elettronica di commutazione e di azionamento
Nessun motore BLDC è completo senza l'elettronica di azionamento. Il controller esegue la commutazione, regola la velocità e protegge il motore. Il motore e il controller devono essere progettati come un unico sistema perché il controller imposta lo stress di tensione, la forma d'onda della corrente e i limiti di sicurezza.
Scegli lo schema di commutazione
Il metodo di commutazione più economico rimane la commutazione a blocchi a sei fasi con sensori Hall. Tre dispositivi di commutazione ad effetto Hall sono posizionati sullo statore esattamente a 120 gradi elettrici di distanza; rilevano i poli magnetici del rotore e attivano i sei eventi di commutazione dell'inverter per periodo elettrico. I sensori Hall semplificano l'avviamento e funzionano in modo affidabile anche da fermo, il che è importante per le applicazioni che devono avviarsi sotto carico. La penalità in termini di costi è rappresentata da tre sensori più un piccolo anello magnetico, che è trascurabile nella distinta base totale ma aggiunge fasi di assemblaggio.
La commutazione a sei fasi senza sensori rimuove i sensori Hall e stima la posizione del rotore dai passaggi per lo zero del back-EMF. Il motore quindi necessita solo di tre fili e di un controller, un'architettura di prodotto molto pulita per motori sigillati o incapsulati. Lo svantaggio è che i back-EMF non esistono in condizioni di stallo; il controller utilizza un impulso di allineamento per portare il rotore in una posizione nota e quindi esegue una rampa di accelerazione ad anello aperto finché la forza elettromotrice posteriore non è misurabile. Il controllo sensorless è la scelta standard per i motori dei ventilatori che si avviano sempre senza carico.
Per le applicazioni che richiedono un rumore molto basso e un'ondulazione di velocità pari a zero, il controllo ad orientamento di campo è la soluzione migliore. Il controllo ad orientamento di campo regola le componenti ortogonali della corrente statorica per mantenere le correnti di fase sinusoidali rispetto all'angolo del rotore. Elimina le pulsazioni di coppia in sei fasi, riduce il rumore acustico e migliora l'efficienza a carico parziale. Il costo di implementazione è un microcontrollore più veloce e un rilevamento della corrente ad alta risoluzione sulle linee di fase.
Costruisci l'inverter e la protezione
Lo stadio inverter è un ponte intero trifase. Per i motori fino a circa 1 kW alla tensione di rete, i MOSFET sono il dispositivo di commutazione dominante; al di sopra di ciò, gli IGBT diventano attraenti. La frequenza di commutazione dovrebbe essere impostata almeno tra 16 e 20 kHz, al di sopra della gamma udibile, per evitare il sibilo metallico causato dalla portante PWM. Un condensatore ceramico o a film sul bus CC assorbe l'ondulazione di commutazione; un condensatore elettrolitico fornisce il tempo di mantenimento del bus. Il controller deve monitorare la tensione del bus CC, le correnti di fase e la temperatura dell'avvolgimento e implementare il blocco per sottotensione, l'intervento per sovracorrente e l'interruzione per sovratemperatura. Per le ventole con rotore bloccato, il controller dovrebbe rilevare la condizione e riprovare dopo un breve ritardo anziché bruciare l'avvolgimento.
Tutte queste funzioni risiedono su una scheda di controllo che alla fine diventa parte dell'alloggiamento del motore, il che significa che la progettazione termica del controller rientra nello stesso budget delle perdite del motore. Le resistenze termiche tra giunzione e custodia del MOSFET e tra custodia e ambiente, l'area in rame del PCB e il movimento dell'aria sulla scheda di controllo devono essere tutti verificati mediante test. Un errore comune è progettare un motore estremamente efficiente e un controller che dissipi 15 W propri in un piccolo involucro sigillato; il sistema combinato quindi non riesce a qualificare la temperatura.
Se non hai familiarità con i dettagli della sequenza di commutazione e della strategia PWM, una breve introduzione sul funzionamento di un controller per motori BLDC è utile prima di impegnarsi in un'architettura elettronica; il metodo di controllo influisce direttamente sulle specifiche del motore.
La gamma di motori per ventilatori Jiangxin EC è un esempio di produzione di questo design integrato: la scheda di controllo elettronica, lo statore trifase e il rotore sono racchiusi all'interno di un unico alloggiamento, quindi il cliente collega solo l'alimentazione e riceve un motore a velocità variabile pronto per un ingresso di controllo.
 Motore del ventilatore EC Jiangxin ECF-155-10 380 V 2200 W Un motore del ventilatore EC integrato ad alta potenza con protezioni integrate e ampia tolleranza di tensione, adatto per HVAC e ventilazione industriale. Il suo design compatto sottolinea l'importanza della gestione termica e dell'affidabilità nei sistemi di ventilazione a velocità variabile. Visualizza il prodotto →
Progettazione per la gestione termica
La gestione termica, e non le prestazioni elettriche, è il motivo per cui la maggior parte dei prototipi BLDC necessita di una seconda iterazione. Il limite di temperatura dell'avvolgimento è il vincolo rigido: la classe di isolamento stabilisce la temperatura totale massima consentita, che per la Classe B è 130 °C, Classe F 155 °C e Classe H 180 °C. Con una temperatura ambiente di 40 °C, un motore di Classe B può aumentare di 90 K nel punto caldo dell'avvolgimento. Se l’aumento di temperatura previsto si avvicina a tale limite, il motore deve essere riprogettato con una densità di perdita inferiore anziché semplicemente dotarlo di una ventola esterna più grande.
Le perdite disponibili per la conversione in calore sono la perdita di rame dalla resistenza dell'avvolgimento, la perdita di ferro nei lamierini dello statore, la perdita per attrito e spostamento d'aria dei cuscinetti e del rotore e la perdita di commutazione e conduzione del controller. A bassa velocità e coppia elevata prevale la perdita di rame; ad alta velocità con carico leggero prevalgono la perdita di ferro e la perdita di commutazione. La mappa di efficienza sull'intervallo operativo dovrebbe essere calcolata e misurata nei punti di progetto, poiché il punto nominale da solo non rivela un collo di bottiglia termico a velocità parziale.
Il calore lascia un motore BLDC per conduzione attraverso il nucleo dello statore nell'alloggiamento e per convezione dalle superfici esterne. In un motore di ventola a rotore esterno, la coppa del rotore muove l'aria, quindi il coefficiente di convezione naturale sulla superficie del rotore è significativamente più elevato rispetto a quello di un involucro statico. Ciò crea un ciclo di progettazione favorevole: maggiore è la velocità, più forte è il raffreddamento, che compensa parzialmente le maggiori perdite di ferro e di commutazione ad alta velocità. Tuttavia, le bobine dello statore sono sepolte all'interno di uno strato di acciaio e resina di avvolgimento, quindi il collo di bottiglia è il calo di temperatura dal rame all'alloggiamento. Un buon contatto termico tra il pacco statorico e l'alloggiamento è più prezioso di uno spesso dissipatore di calore in alluminio sulla staffa; utilizzare una resina ad alta conduttività termica o un alloggiamento termoretraibile quando il budget lo consente.
Quantificare il percorso termico anziché fare ipotesi. Misurare la temperatura dell'avvolgimento con termocoppie incorporate nelle spire terminali della bobina o con un metodo basato sulla resistenza, mappando l'aumento di temperatura nel punto nominale, nel punto di sovraccarico e nel punto di velocità minima in cui l'autoraffreddamento è più debole. Le termocamere a infrarossi sono utili per identificare i punti caldi locali nell'inverter e nei lamierini, ma non possono vedere il punto caldo dell'avvolgimento all'interno dello statore; una termocoppia è il metodo di riferimento.
Per le apparecchiature esterne come i raffreddatori d'aria evaporativi e i ventilatori per pollai, la temperatura ambiente estiva può avvicinarsi a 45 °C - 55 °C a seconda della regione e il motore può essere montato direttamente nel flusso d'aria. Specificare la temperatura ambiente nel contratto di appalto; la differenza tra una specifica ambientale di 40 °C e una di 50 °C cambia il grado del magnete e il fattore di riempimento del rame richiesto, e quindi cambia il prezzo.
Prototipare, testare e convalidare
Un motore BLDC che esiste solo in simulazione non ha valore. Un prototipo fisico deve essere costruito in anticipo, strumentato e misurato. Il piano di sviluppo dovrebbe riservare da due a quattro cicli di iterazione, perché il primo prototipo non soddisfa quasi mai tutte le specifiche contemporaneamente.
- Resistenza dell'avvolgimento e induttanza di fase: misurare con un misuratore LCR a 1 kHz; i valori devono corrispondere al calcolo entro il 10%, altrimenti il fattore di riempimento o il conteggio dei turni sono disattivati.
- Forma d'onda Back-EMF: far girare il rotore con un motore di azionamento a una velocità fissa e registrare la tensione da linea a linea; controllare l'ampiezza del picco e la forma d'onda, trapezoidale per il controllo a sei passi e sinusoidale per il controllo ad orientamento di campo.
- Test a vuoto: far funzionare il motore con il suo controller e misurare la corrente e la velocità a vuoto; la differenza tra la velocità a vuoto e la velocità nominale indica le prestazioni magnetiche.
- Prestazioni di carico: accoppia il motore a un dinamometro e registra coppia, velocità, potenza in ingresso, potenza in uscita ed efficienza nell'intero intervallo di carico.
- Mappa di efficienza: una mappa su velocità e coppia, utilizzata per convalidare le impostazioni del controller come l'angolo di anticipo e i circuiti di corrente e per confermare l'obiettivo di carico parziale.
- Aumento della temperatura: applicare il carico nominale nella camera ambientale prevista; registrare la temperatura dell'avvolgimento fino allo stato stazionario, con un criterio di superamento di almeno 15 K al di sotto del limite di isolamento per il servizio continuo.
- Rumore e vibrazioni: misurare il rumore acustico nel condotto reale a un metro ed eseguire una trasformata di Fourier veloce per separare il rumore elettromagnetico (armoniche della frequenza elettrica e frequenza di passaggio delle fessure) dal rumore meccanico (cuscinetto e squilibrio).
- Test di isolamento: applicare un test ad alto potenziale di circa due volte la tensione nominale più 1.000 V CA per un minuto; verificare la resistenza di isolamento con un megaohmmetro.
- Affidabilità: un funzionamento continuo da 1.000 a 2.000 ore al carico nominale, con misurazione periodica della potenza in ingresso, verifica che magneti, adesivi e cuscinetti siano stabili.
I dati del test devono essere confrontati con le specifiche in una revisione scritta del progetto. Avviare un lotto di produzione sulla base delle prestazioni di un singolo motore è inaccettabile perché la tolleranza degli avvolgimenti, la varianza del magnete e le differenze di precarico dei cuscinetti distribuiranno le prestazioni. Nel processo di approvazione dei campioni di Jiangxin Motor, almeno due o tre campioni vengono misurati alla fine della linea e il valore mediano più lo spread devono rimanere all'interno della finestra delle specifiche.
I test di qualificazione per i motori delle ventole dovrebbero includere anche il ripristino dallo stallo, la misurazione della corrente a rotore bloccato, i cali e i picchi di tensione in ingresso e i cicli di temperatura, poiché una ventola in stallo può surriscaldarsi in pochi secondi. Se il prodotto target viene venduto in più paesi, i test di isolamento ed EMC devono essere ripetuti per i rispettivi standard e le schede tecniche del motore devono essere aggiornate di conseguenza.
Considera la produzione e i costi in anticipo
Un progetto di motore che non può essere prodotto in modo economicamente vantaggioso non lascerà mai il laboratorio. I fattori di costo in un piccolo motore BLDC non sono distribuiti equamente e le decisioni di progettazione prese nelle fasi iniziali hanno un'influenza enorme.
| Voce di costo | Quota tipica del costo del motore | Leva di progettazione o approvvigionamento |
|---|---|---|
| Magnete (NdFeB) | dal 20% al 35% | Scegliere N35 o N38 invece di N42 se il budget di densità di flusso lo consente; piccoli miglioramenti nella qualità dei magneti sono sproporzionatamente costosi |
| Laminazione acciaio e stampaggio | dal 15% al 25% | Scegli una forma di laminazione standard condivisa tra diverse dimensioni di telaio; evitare prototipi tagliati al laser nella produzione di massa |
| Avvolgimento in rame | dal 10% al 15% | Un fattore di riempimento più elevato necessita di un avvolgimento automatizzato; un riempimento moderato con filo standard riduce il costo dell'attrezzatura |
| Cuscinetti | Dall'8% al 15% | I cuscinetti a sfere determinano il prezzo; utilizzare i cuscinetti a manicotto solo se la durata prevista lo consente |
| Elettronica del controllore | dal 10% al 20% | Il controllo a sei fasi senza sensore è il più economico; il controllo ad orientamento di campo aggiunge un microcontrollore e sensori di corrente |
| Assemblaggio e collaudo | dal 10% al 15% | Progettare l'inserimento del magnete per facilitarne il fissaggio a pressione; utilizzare stazioni di bilanciamento automatico in linea |
Il costo del magnete è il modo più semplice per distruggere un budget. I prezzi del NdFeB fluttuano con la fornitura di elementi delle terre rare e un motore che utilizza il 20% in più di volume del magnete del necessario assorbe una penalità di costo permanente. Archi polari più grandi migliorano la forma del back-EMF ma consumano materiale magnetico costoso; il guadagno di coppia è lineare nello spessore del magnete ma si satura rapidamente nella larghezza dell'arco. Simulare la sensibilità allo spessore del magnete all'inizio del progetto; la differenza tra i magneti da 3 mm e 4 mm può essere visivamente preoccupante ma elettricamente trascurabile e può decidere se il prodotto raggiunge il suo obiettivo di prezzo.
L'automazione dell'avvolgimento è la seconda decisione chiave. Gli avvolgimenti concentrati su statori dentati possono essere avvolti mediante macchine avvolgitrici ad aghi con elevata ripetibilità. Un disegno con un numero elevato di spire e filo sottile è lento da avvolgere; ridurre le spire selezionando un magnete di qualità superiore è spesso più economico che pagare un minuto di avvolgimento extra per statore. Al contrario, un progetto con filo spesso che non può essere avvolto senza trefoli paralleli può ridurre il fattore di riempimento; specificare trefoli sottili paralleli invece di un filo spesso quando il formatore della bobina non può accettarlo.
Anche le tolleranze di produzione del rotore creano perdite di rendimento. La fuoriuscita dell'adesivo del magnete, la sede irregolare del magnete e le coppe del rotore non rotonde causano squilibrio e rumore. Il progetto dovrebbe includere caratteristiche di posizionamento come superfici delle spalle e fori pilota nella coppa del rotore, mantenendo coerente la tolleranza dimensionale tra il foro dello statore e quello del rotore. Infine, ogni motore completo viene testato a fine linea; il piano di test dovrebbe essere parte della linea di produzione, non un ripensamento in un laboratorio separato. Le stazioni di prova automatizzate misurano la resistenza dell'avvolgimento, l'isolamento, la corrente a vuoto e la risposta al carico nominale e selezionano le unità che non rientrano nell'intervallo delle specifiche prima che raggiungano il cliente.
Collabora con un produttore esperto di motori BLDC
Non tutti i progetti giustificano la costruzione di un laboratorio interno di sviluppo motori. Il crossover economico è guidato dal volume, dai tempi di consegna e dalla competenza interna. Un’azienda che produce 10.000 ventilatori all’anno raramente recupererà il costo di una licenza per gli elementi finiti, un dinamometro, un dispositivo di magnetizzazione e il tempo di progettazione necessario per portare un motore dall’ideazione alla produzione. Un produttore di motori esperto può portare una specifica direttamente nel prototipo, ed è esattamente così che la maggior parte dei produttori di apparecchiature di piccole e medie dimensioni immette sul mercato i prodotti BLDC.
Jiangxin Motor Technology, che opera dal suo stabilimento di Shengzhou, Zhejiang, è uno di questi partner produttivi. L'azienda sviluppa e costruisce motori e micromotori CA e CC, ha superato la certificazione del sistema di gestione della qualità ISO 9001 ed esporta i suoi prodotti in oltre 60 paesi. Il suo portafoglio di prodotti comprende motori per raffreddatori d'aria BLDC a rotore esterno, motori per ventilatori EC, motori per ventilatori per stalle, motori per ventilatori in plastica rinforzata con vetro e motori per betoniere, il che significa che il team di ingegneri ha già ottimizzato le combinazioni di scanalature e poli e i parametri di controllo per applicazioni molto vicine a un tipico ventilatore o prodotto per il movimento dell'aria. Il motore del raffreddatore ad aria BLDC con rotore esterno e telaio da 198 mm Jiangxin, ad esempio, eroga 1.500 W a 220 V e viene utilizzato in grandi raffreddatori evaporativi, dimostrando come una piattaforma di progettazione consolidata possa essere ampliata anziché reinventata.
 Motore di raffreddamento dell'aria BLDC a rotore esterno Jiangxin DC198 220V 1500W Un motore BLDC a rotore esterno per impieghi gravosi da 1.500 W per sistemi di raffreddamento e ventilazione evaporativi di grandi dimensioni, con isolamento di classe F e protezione IP54. Esemplifica una piattaforma di progettazione scalabile quando si informano i produttori sui progetti BLDC. Visualizza il prodotto →
Quando fornisci istruzioni a un produttore per un progetto di progettazione BLDC, fornisci il seguente materiale nella richiesta iniziale:
- Il profilo di carico: coppia rispetto alla velocità, ciclo di lavoro ed eventuali eventi di sovraccarico.
- L'ingresso elettrico: tensione del bus CC o tensione e frequenza di rete.
- L'involucro meccanico: diametro massimo, lunghezza dello stack, dimensioni dell'albero, schema di montaggio e interfaccia del mozzo della ventola o della girante.
- L'ambiente: intervallo di temperatura ambiente, umidità, polvere, esposizione chimica e se il motore è sigillato o ventilato.
- Gli obiettivi che contano di più: efficienza, rumore, durata o primo costo. Classificateli, perché un motore non può massimizzarli tutti e quattro contemporaneamente.
- Gli standard che il prodotto finale deve soddisfare, comprese le direttive sulla sicurezza e sulla compatibilità elettromagnetica.
La risposta del produttore a questo brief dovrebbe includere una dichiarazione di fattibilità, una proposta di combinazione di slot e polo, valori prestazionali previsti nel punto nominale, dimensioni stimate, un concetto di raffreddamento e un programma di sviluppo. Nel processo Jiangxin, il passo successivo è una revisione del progetto tra il team di ingegneri del cliente e il personale di sviluppo della fabbrica di motori, in cui il grado del magnete, i giri dell'avvolgimento, la strategia del controller e i campioni di affidabilità vengono concordati per iscritto. Solo dopo tale revisione la fabbrica rilascia il programma di avvolgimento e avvia l'attrezzaggio. Questo cancello collaborativo impedisce la forma più costosa di ambiguità, la differenza tra ciò che crede il reparto marketing del cliente e ciò che il motore può fornire fisicamente.
Se si dispone di una specifica preliminare a portata di mano, il modo più rapido per procedere è discutere il profilo di carico e l'ingombro con il reparto tecnico della fabbrica tramite il canale di contatto ; anche uno schizzo approssimativo della curva della ventola aiuta i progettisti a identificare la prima iterazione corretta.
Il successo della progettazione del motore BLDC non è il prodotto di una singola intuizione; è il risultato accumulato di decisioni disciplinate in ogni fase del ciclo: specifica, topologia, circuito magnetico, avvolgimento, commutazione, gestione termica, convalida e produzione. Le specifiche limitano le prestazioni ottenibili. La topologia definisce l'architettura fisica. Il circuito magnetico e l'avvolgimento definiscono l'efficienza e la coppia. Il controller decide il rumore, il comportamento all'avvio e la protezione, mentre il processo di produzione determina la ripetibilità e il costo. Ogni disciplina può essere ridotta a un insieme gestibile di scelte e ogni scelta può essere verificata rispetto alle specifiche scritte. Un produttore di motori con esperienza nella produzione in serie può comprimere il ciclo di sviluppo di due anni in pochi mesi, poiché le modalità di guasto, i limiti di prova e le tolleranze di produzione sono già noti. Utilizza la scheda delle specifiche, utilizza i cancelli di prova e rivolgiti a un partner di produzione abbastanza presto per rendere il progetto realizzabile dal primo prototipo.
Relativo Prodotti
-
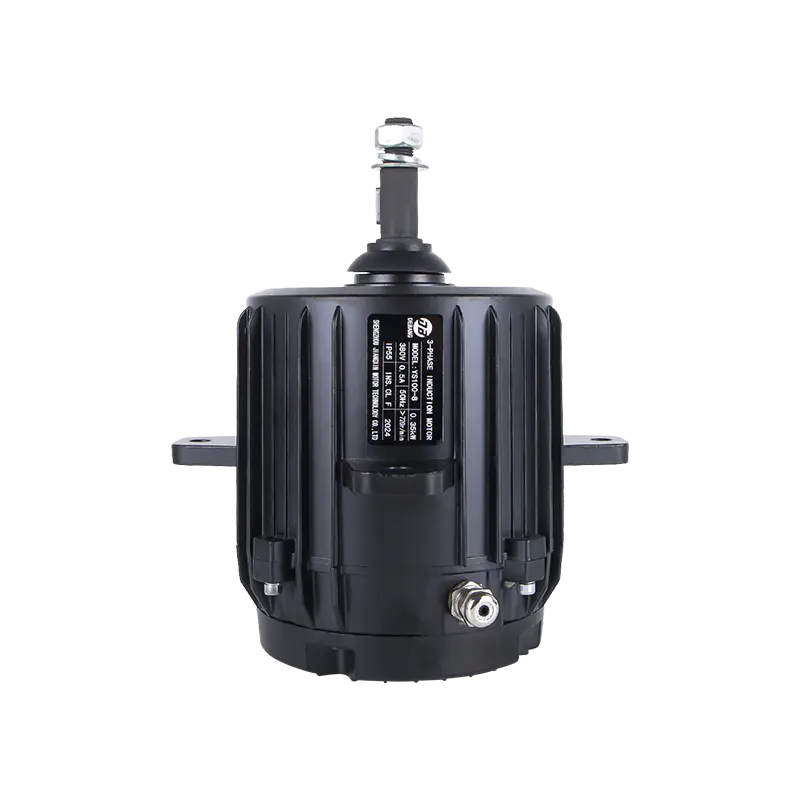 Motore del ventilatore per capannone per bovini YS100-8 380V 50Hz 350W
-
 Motore del ventilatore per capannone per bovini YS100-8 380V 50Hz 350W
-
 Motore per betoniera portatile YY71-2 230 V 650 W
-
 Motore per betoniera portatile YY71-2 110 V 800 W
-
 YY7134 Motore per betoniera portatile 150 V 370 W
-
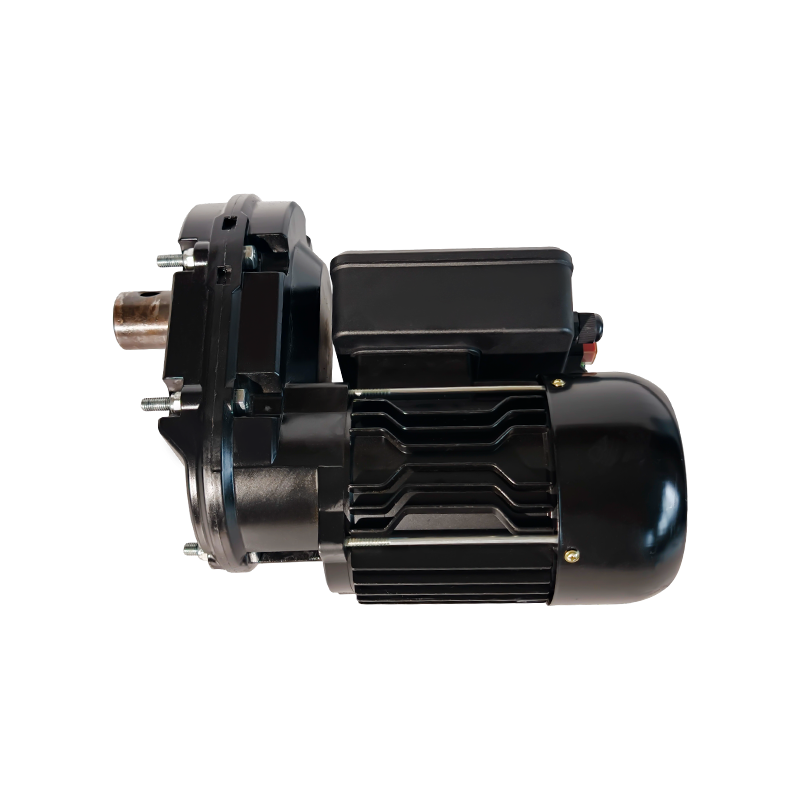 YY7134 Motore per betoniera portatile 150 V 370 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali