N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria di prodotto
Come funziona un sensore ad effetto Hall su un motore BLDC? La guida completa
Considera un motore CC senza spazzole trifase che inizia a ronzare, assorbe corrente eccessiva e si rifiuta di girare. Gli avvolgimenti sono intatti, il controller è alimentato e i magneti sono completamente magnetizzati. La causa più comune in questa situazione non è un componente bruciato ma un segnale mancante: il controller non sa dove si trova il rotore.
Un motore CC senza spazzole non ha commutatore meccanico né spazzole. È quindi necessario comunicare al controller la posizione del rotore prima di poter energizzare gli avvolgimenti dello statore corretti al momento giusto. Nella maggior parte dei motori BLDC a ventola, il componente che fornisce queste informazioni sulla posizione è il sensore ad effetto Hall.
La conclusione in un paragrafo è semplice. Un sensore ad effetto Hall rileva il campo magnetico dei magneti permanenti del rotore e converte tale campo in un segnale elettrico digitale. Tre di questi sensori, posizionati a 120 gradi elettrici di distanza attorno allo statore, producono sei combinazioni di uscite binarie che descrivono in modo univoco il settore del rotore all'interno di ciascun ciclo elettrico. Il controllore motore decodifica questi sei stati e commuta gli avvolgimenti di fase nella sequenza corretta. Quando i sensori Hall, il loro cablaggio, il circuito pull-up e la logica di commutazione del controller lavorano tutti insieme, il motore gira senza problemi da fermo alla massima velocità. Quando una qualsiasi parte di quella catena si guasta, i sintomi sono esattamente il ronzio, la sovracorrente e la vibrazione descritti nello scenario di apertura.
Questa guida spiega, passo dopo passo, come funzionano i sensori ad effetto Hall su un motore BLDC. Tratteremo l'effetto fisico sottostante, il modo in cui tre sensori generano una sequenza di commutazione in sei fasi, le caratteristiche del circuito integrato Hall di tipo latch, il posizionamento del sensore, il cablaggio, l'integrità del segnale, il confronto con il controllo senza sensore e la ricerca pratica dei guasti. Esamineremo anche il motivo per cui la costruzione di un BLDC con sensore Hall è importante per le applicazioni con ventole, raffreddatori d'aria evaporativi e motori EC.
L'effetto Hall: cosa succede realmente nel sensore
Un sensore ad effetto Hall è un dispositivo a semiconduttore che produce una tensione di uscita proporzionale alla densità del flusso magnetico che lo attraversa. La fisica alla base di ciò risale a Edwin Hall nel 1879. Hall scoprì che quando un conduttore percorso da corrente è posto in un campo magnetico ad angolo retto rispetto alla direzione della corrente, i portatori di carica vengono deviati dalla forza di Lorentz. Gli elettroni, o le lacune in un semiconduttore, si spostano su un lato del conduttore, in modo che tra i due bordi laterali si formi una tensione trasversale misurabile. Questa tensione è la tensione di Hall.
La tensione di Hall è proporzionale al prodotto della corrente per l'intensità del campo magnetico e inversamente proporzionale allo spessore del conduttore e alla densità del portatore di carica. Nei conduttori puri come il rame, la densità del portatore è così elevata che la tensione di Hall è minuscola. Questo è il motivo per cui i pratici sensori Hall sono realizzati in materiale semiconduttore con una densità di portatori molto inferiore, disposti in una piastra sottile chiamata piastra Hall, integrata con una sorgente di corrente di polarizzazione, un amplificatore differenziale, un comparatore e uno stadio di uscita in un unico pacchetto IC.
Per la commutazione dei motori BLDC, non è necessario misurare la densità di flusso assoluta con alta risoluzione. Abbiamo solo bisogno di una risposta binaria ad una domanda: in questo momento il polo nord o il polo sud del rotore sono rivolti verso il sensore. Pertanto, l'uscita di un sensore Hall con grado di commutazione è digitale. Il comparatore all'interno dell'IC confronta la tensione Hall amplificata con una soglia di riferimento. Quando il polo nord del rotore porta la densità del flusso al di sopra del punto operativo (BOP), l'uscita passa a uno stato. Quando successivamente il polo sud spinge la densità del flusso al di sotto del punto di rilascio (BRP), l'uscita ritorna. La differenza tra BOP e BRP è chiamata isteresi e garantisce una transizione digitale pulita e priva di vibrazioni quando il campo magnetico si inverte.
Perché un motore BLDC necessita del feedback sulla posizione del rotore
Un motore CC senza spazzole è un motore sincrono a magneti permanenti. Il suo statore trasporta avvolgimenti trifase, solitamente collegati a stella o triangolo, e il suo rotore è dotato di magneti permanenti alternati nord e sud. A differenza di un motore DC con spazzole, dove il commutatore commuta meccanicamente la corrente di armatura in base alla posizione del rotore, il motore BLDC non ha dispositivi di commutazione meccanici. Le correnti di fase devono essere commutate elettronicamente da un inverter e gli istanti di commutazione devono corrispondere alla posizione angolare del rotore. Per la trattazione completa dell'architettura del motore, potete fare riferimento al nostro articolo sul principio di funzionamento del motore DC brushless.
In un azionamento BLDC trifase standard, solo due fasi conducono alla volta. La terza fase è inattiva. I sei interruttori di potenza dell'inverter producono sei possibili stati di conduzione, che creano un campo statorico rotante. La coppia viene prodotta perché il campo dello statore attrae e respinge il rotore a magnete permanente e cerca di allineare il campo del rotore. La coppia massima si ottiene quando il campo dello statore è circa 90 gradi elettrici davanti al campo del rotore. Per mantenere questa relazione di 90 gradi mentre il rotore gira, il controller deve passare da uno stato di conduzione a quello successivo ogni 60 gradi elettrici. Se la commutazione è anticipata la coppia diminuisce; se è tardi la coppia diminuisce; se si sceglie la coppia sbagliata il motore decelera invece di accelerare. La parte importante è che il controller non può sapere quale coppia scegliere a meno che non conosca la posizione del rotore. Il feedback della posizione, quindi, non è un perfezionamento opzionale. È un requisito funzionale.
Esistono diversi modi per ottenere la posizione del rotore in un motore BLDC. Encoder e risolutori forniscono un'elevata risoluzione, ma sono costosi e meccanicamente complessi. I metodi sensorless ricavano la posizione dal back-EMF, ma falliscono da fermi e a bassa velocità. Per un motore di ventola sensibile ai costi che funziona da poche centinaia a qualche migliaio di giri al minuto, tre sensori a effetto Hall rappresentano il compromesso standard del settore. Sono economici, robusti e forniscono la posizione assoluta del rotore anche quando l'albero non si muove.
Tre sensori Hall, sei stati, sei fasi di commutazione
I sensori Hall possono essere utilizzati singolarmente o in multipli. In un motore BLDC trifase, la configurazione standard prevede tre sensori distanziati di 120 gradi elettrici attorno allo statore. I sensori sono fissi e i magneti del rotore passano accanto a loro mentre il rotore gira. Poiché ciascun sensore è esposto a un polo nord, la sua uscita digitale va al livello logico alto; quando passa un polo sud, l'uscita passa al livello logico basso. Poiché i tre sensori sono fisicamente separati di 120 gradi elettrici, le loro uscite non cambiano mai nello stesso istante. In ogni dato momento, la combinazione delle tre uscite è uno dei sei stati validi. Ogni stato corrisponde a un settore del rotore che si estende per 60 gradi elettrici.
Il controller contiene una tabella di verità che mappa ciascuno dei sei stati sulla coppia di fasi che devono essere energizzate in quel settore. Di seguito è mostrata una mappatura rappresentativa.
| Stato Hall (H1 H2 H3) | Settore rotore | Fasi energizzate |
|---|---|---|
| 101 | Da 0 a 60 gradi | A/B- |
| 100 | Da 60 a 120 gradi | A/C- |
| 110 | Da 120 a 180 gradi | B/C- |
| 010 | Da 180 a 240 gradi | B/A- |
| 011 | Da 240 a 300 gradi | C/A- |
| 001 | Da 300 a 360 gradi | C/B- |
Leggendo la tabella, la sequenza degli stati per un ciclo elettrico completo è 101, 100, 110, 010, 011, 001. L'ordine esatto può essere invertito se il motore gira nella direzione opposta e l'assegnazione degli stati ai settori cambia se i fili di fase vengono scambiati; il principio rimane identico.
Vale la pena sottolineare due punti perché spiegano una serie di decisioni di progettazione del mondo reale. Innanzitutto, ogni volta che cambia la combinazione Hall, il controller può passare immediatamente allo stato di conduzione successivo. La stessa transizione di Hall può essere utilizzata come evento di commutazione. Questo è il motivo per cui la commutazione viene spesso descritta come sincronizzata ad Hall. In secondo luogo, poiché i segnali Hall si aggiornano solo una volta ogni 60 gradi elettrici, la risoluzione è grossolana rispetto a quella di un encoder. In un motore con più coppie di poli la distanza fisica tra i sensori diventa corrispondentemente più piccola; torneremo su quel vincolo meccanico in una sezione dedicata più avanti.
All'interno di ciascun settore di 60 gradi, la corrente negli avvolgimenti conduttori è generalmente regolata dalla modulazione di larghezza di impulso (PWM) della tensione del bus CC. I sensori Hall non regolano la corrente; decidono solo quale coppia di fasi riceve il PWM. La velocità viene regolata modificando il ciclo di lavoro PWM, mentre il passo di commutazione rimane bloccato negli stati Hall. Questa combinazione di commutazione a sei fasi più PWM è alla base di praticamente tutti gli azionamenti di ventole e raffreddatori d'aria BLDC dotati di sensori.
Circuiti integrati Hall di tipo Latch: il componente che conta
In un'applicazione di commutazione BLDC, il sensore Hall funziona in modalità latch; di solito è chiamato dispositivo di chiusura bipolare anziché interruttore unipolare. Un interruttore unipolare si accende quando un campo di una polarità supera la soglia e si spegne quando il campo torna al di sotto di tale soglia. Questo comportamento va bene per rilevare la presenza di un magnete, ma non per la commutazione. Un sensore di commutazione deve ricordare il suo stato e mantenerlo fino all'arrivo del polo opposto. Un circuito integrato Hall di tipo latch fa esattamente questo: blocca la logica alta quando vede un polo nord sopra BOP e non si rilascia finché non vede un polo sud sotto BRP. L'uscita rimane quindi alta su circa 180 gradi elettrici e bassa su circa 180 gradi elettrici, producendo l'onda quadra uniformemente bilanciata prevista dalla logica di commutazione.
I parametri chiave della scheda tecnica non sono di difficile interpretazione. La tensione di alimentazione di un tipico circuito integrato Hall di commutazione è compresa tra 3,3 e 24 V CC, con un'uscita a drain aperto o push-pull. Le uscite open-drain richiedono un resistore pull-up esterno; le uscite push-pull no. Le soglie di commutazione BOP e BRP sono specificate in Gauss o millitesla e l'isteresi è la differenza tra loro. Un tipico chiavistello può avere un punto di azionamento di poche decine di Gauss e un punto di rilascio di polarità opposta di poche decine di Gauss; i numeri effettivi devono corrispondere alla densità di flusso disponibile nella posizione del sensore. La frequenza di commutazione deve essere superiore alla frequenza elettrica massima del motore; questo è raramente un problema per i motori dei ventilatori, ma dovrebbe essere controllato per progetti ad alta velocità o con un numero elevato di poli. L'intervallo di temperatura ambiente deve coprire la posizione peggiore del sensore all'interno del motore, compreso l'assorbimento di calore da parte degli avvolgimenti. Per le apparecchiature esterne come i raffreddatori d'aria evaporativi, è importante anche la resistenza all'umidità del gruppo sensore.
Un problema di progettazione sottile ma ricorrente è la relazione tra il posizionamento del sensore Hall e il flusso del magnete in uno statore scanalato. Il sensore non vede solo il magnete del rotore; rileva anche il flusso di dispersione dagli avvolgimenti dello statore energizzati. Se il campo di dispersione è sufficientemente intenso, può superare le soglie BOP e BRP o spostare i tempi di commutazione. I rimedi standard consistono nel mascherare o staffare il sensore, posizionarlo oltre lo statore o disattivare temporaneamente il segnale Hall durante la commutazione dell'inverter utilizzando un breve rimbalzo o un filtro nel controller. Questo è un dettaglio tipico che distingue un motore dal design durevole da uno con errori di commutazione intermittenti.
Montaggio, allineamento e vincolo di coppia polare
Il montaggio meccanico dei sensori Hall è importante quasi quanto la progettazione elettrica. Nella maggior parte dei motori BLDC di piccole e medie dimensioni destinati a ventole, raffreddatori ad aria e raffreddatori evaporativi, i tre circuiti integrati Hall sono saldati su un piccolo circuito stampato montato sullo schermo del lato non di trasmissione del motore. Il rotore trasporta magneti aggiuntivi che passano sopra la scheda del sensore oppure la scheda del sensore è posizionata in modo tale che i magneti del rotore principale la attraversino, a seconda dell'architettura. Il PCB del sensore è collegato elettricamente alla scheda controller tramite un connettore, formando la consueta interfaccia a cinque fili: VCC, GND e le tre uscite del sensore.
La spaziatura elettrica di 120 gradi si traduce in un angolo meccanico che dipende dal numero di coppie di poli magnetici. Un ciclo elettrico corrisponde a una coppia di poli, quindi l'angolo meccanico tra sensori adiacenti è di 120 gradi elettrici diviso per il numero di coppie di poli. Per un motore a due poli, i tre sensori sono distanziati di 120 gradi meccanici l'uno dall'altro. Per un motore a quattro poli, sono distanziati di 60 gradi meccanici l'uno dall'altro. Per un motore a otto poli con quattro coppie di poli, la spaziatura è di 30 gradi meccanici. La conseguenza è che all’aumentare del numero di poli, lo spazio disponibile per i pacchetti di sensori si riduce e la tolleranza di allineamento diventa più stretta. Questo è uno dei motivi per cui molti motori delle ventole più grandi si attengono a un numero di poli moderato e perché i motori con un numero elevato di poli sono spesso progettati senza sensori o con i sensori montati direttamente sul PCB principale anziché su una scheda separata.
L’allineamento è il secondo vincolo. La scheda sensore viene posizionata durante il montaggio in modo tale che il fronte di commutazione di ciascuna uscita Hall si presenti con il corretto angolo del rotore rispetto all'avvolgimento dello statore della fase corrispondente. Se i sensori sono disallineati di diversi gradi elettrici in entrambe le direzioni, l'evento di commutazione arriva troppo presto o troppo tardi, causando picchi di corrente, ondulazione di coppia, vibrazioni e perdita di efficienza. Se i sensori sono notevolmente disallineati, il motore potrebbe non avviarsi affatto. Alcuni progetti introducono deliberatamente un angolo fisso tra i sensori e l'asse di avvolgimento per creare un anticipo di fase per il funzionamento ad alta velocità, ma lo spostamento è quindi coerente e documentato, non casuale.
La struttura del rotore esterno utilizzata in diversi motori delle ventole dei raffreddatori ad aria colloca lo statore all'interno e la coppa del rotore all'esterno. L'ovvio vantaggio per il sistema di sensori è che la scheda Hall è montata sul lato fisso dello statore e l'anello magnetico si trova all'interno della tazza rotante; il traferro è prevedibile e il sensore è protetto dal flusso d'aria esterno. Per un esempio di questa architettura in una dimensione che deve affrontare un reale flusso d'aria, il motore del raffreddatore ad aria BLDC esterno DC149-220V-600W è un caso rappresentativo.
 Motore di raffreddamento dell'aria BLDC a rotore esterno DC149 220V 600W Questo motore a rotore esterno da 600 W è un esempio rappresentativo di rilevamento Hall montato su statore, che offre traferro prevedibile e posizionamento protetto del sensore per una commutazione affidabile in condizioni di flusso d'aria reali. Visualizza il prodotto →
Cablaggio e integrità del segnale: inviare gli impulsi al controller
Le uscite Hall sono onde quadre, ma viaggiano attraverso un cavo che corre lungo i fili di fase trasportando correnti PWM a commutazione rapida. Senza attenzione, il segnale può essere danneggiato. I punti pratici più importanti sono:
- Utilizzare resistori pull-up da 1k a 10k ohm per le uscite Hall a drain aperto. Il valore controlla sia il tempo di salita del segnale che l'immunità. Una resistenza troppo bassa assorbe corrente non necessaria; una resistenza troppo elevata rende il bordo lento e sensibile alla capacità.
- Posizionare un piccolo condensatore vicino all'ingresso del controller, in genere da 1 nF a 100 nF, per rimuovere il rumore ad alta frequenza preservando la temporizzazione del fronte di commutazione.
- Mantenere i cavi del segnale Hall attorcigliati o schermati e separarli dai conduttori di fase laddove il percorso lo consente.
- Collegare la terra del sensore e quella del controller in un unico punto comune per evitare uno spostamento di terra. Se il sensore è alimentato da un regolatore di tensione separato, assicurarsi che l'uscita del regolatore sia stabile durante i transitori PWM.
- Per cavi lunghi è possibile inserire line driver differenziali o buffer a transistor, ma per motori con cavi fino a pochi metri è solitamente sufficiente un segnale open-drain filtrato.
La logica di commutazione nel controller solitamente si attiva sul fronte di transizione, non sul livello. Qualsiasi rumore che crea una transizione aggiuntiva su una linea Hall causerà una commutazione prematura, motivo per cui l'antirimbalzo e il rilevamento dei bordi fanno parte del firmware dei controller di produzione. Alcuni inverter oscurano gli ingressi Hall per alcuni microsecondi durante la commutazione di fase, poiché il rapido cambiamento di tensione del nodo di commutazione si accoppia capacitivamente nei fili del sensore.
Un'ulteriore misura protettiva all'interno del motore è un resistore in serie in ciascuna linea Hall vicino al connettore; in combinazione con il condensatore lato controller forma un filtro passa-basso. Se si acquista solo il motore, assicurarsi che i pin del connettore del motore rechino etichette per VCC, GND, H1, H2 e H3; una piedinatura errata è l'errore di cablaggio sul campo più comune e può danneggiare rapidamente i circuiti integrati Hall se la polarità dell'alimentazione viene invertita.
Sensori Hall contro controllo sensorless: un confronto pratico
Una questione ingegneristica ricorrente è se il controllo sensorless del back-EMF possa sostituire i sensori Hall. Nelle applicazioni ad alto volume la risposta a volte è sì, ma non senza compromessi. Il controllo sensoriale con sensori Hall ha un vantaggio decisivo: funziona a velocità zero. Un azionamento sensorless, al contrario, stima la posizione del rotore dalla back-EMF della fase aperta, e la back-EMF è proporzionale alla velocità. A motore fermo e a regimi molto bassi, la forza elettromotrice posteriore è troppo piccola per essere misurata, quindi il controller deve applicare impulsi di allineamento e rampe ad anello aperto solo per far muovere il motore. Se la coppia di carico è elevata o cambia durante l'avvio, la rampa ad anello aperto potrebbe non funzionare, mandare in stallo il motore o produrre una momentanea rotazione inversa.
Per i raffreddatori d'aria, le ventole per condotti e altri carichi dell'elica, la ventola stessa applica una coppia molto bassa a motore fermo, ma il carico aerodinamico aumenta con il quadrato della velocità. Un motore con sensore si avvia con la coppia completa già dalla prima transizione di Hall, il che semplifica il controllo e garantisce una direzione nota. È possibile avviare un motore senza sensori se il firmware è ben sintonizzato, ma lo sforzo si sposta poi nel software anziché nell'hardware.
Costo e affidabilità sono solitamente i motivi principali per considerare la rimozione dei sensori. I sensori Hall aggiungono due o tre conduttori al cavo motore, un connettore, una scheda sensore e tempo di assemblaggio. Dal punto di vista dell'affidabilità, un sensore o un giunto di saldatura possono guastarsi, mentre il rilevamento della forza elettromagnetica posteriore non ha parti mobili o magnetiche aggiuntive. Tuttavia, i moderni circuiti integrati Hall sono economici e molto robusti se montati e protetti correttamente. Per i motori dei ventilatori che funzionano ininterrottamente per mesi, il tasso di guasto del sensore è basso; il guasto più comune è il danno meccanico al cavo o al connettore del sensore durante l'installazione.
| Criterio | Controllo del sensore Hall | Senza sensore (back-EMF) |
|---|---|---|
| Posizione del rotore a veicolo fermo | Disponibile immediatamente | Non misurabile |
| Comportamento all'avvio | Deterministico e ripetibile | Dipende dall'allineamento e dalla rampa del firmware |
| Coppia a bassa velocità | Coppia completa dalla prima commutazione | Ridotto finché il back-EMF non diventa leggibile |
| Componenti aggiuntivi | Tre sensori più PCB e cablaggio | Nessuno |
| Complessità del controllore | Tavola di verità semplice | Stimatore, filtri, macchina a stati di avvio |
| Utilizzo tipico del motore del ventilatore | Velocità variabile, funzionamento silenzioso a bassa velocità | Ventole a velocità costante e fissa |
In definitiva, la scelta si riduce al volume operativo. Un motore che deve produrre coppia da fermo, mantenere una ventola a bassa velocità o fare retromarcia trae vantaggio in modo affidabile dai sensori Hall. Una ventola a velocità fissa che gira da ferma senza carico può essere priva di sensori con una routine di avvio attentamente calibrata. La maggior parte dei motori dei raffreddatori ad aria commerciali, dei motori delle ventole EC e dei motori delle ventole BLDC a bassa rumorosità mantengono i sensori Hall per garantire un funzionamento regolare, silenzioso, a bassa velocità e un avvio prevedibile.
Cosa verificare quando si seleziona un motore BLDC con sensore Hall
Se acquistate un motore completo, generalmente non scegliete voi stessi il modello del sensore Hall; lo fa il produttore del motore. Ma dovresti sapere cosa verificare, perché la qualità del sensore influisce direttamente sull'affidabilità di avvio e sulla durata della tua attrezzatura.
Innanzitutto, controlla l'intervallo di tensione di alimentazione del sensore rispetto al controller. Un motore con sensori Hall alimentati a 5 V non può funzionare con un'alimentazione a 3,3 V a meno che i sensori non accettino il funzionamento a 3,3 V e i pull-up siano collegati alla guida a 3,3 V. Molti moderni circuiti integrati Hall coprono da 3,3 a 24 V. In secondo luogo, verificare la logica dell'uscita: le uscite a drain aperto necessitano di un resistore di pull-up e il pull-up deve essere sulla scheda controller. In terzo luogo, verificare il conteggio delle coppie di poli e la spaziatura dei sensori; questo non è configurabile dall'utente. In quarto luogo, consideriamo la valutazione ambientale. Se il motore è montato nel flusso d'aria umida di un raffreddatore evaporativo o esposto alla condensa, la scheda elettronica e il connettore del sensore devono essere protetti.
In quinto luogo, controlla il comportamento di avvio con il carico effettivo. La girante di un ventilatore a volte ha una leggera inclinazione a riposo; se il pannello Hall è disallineato, il motore potrebbe occasionalmente avviarsi all'indietro o vibrare a bassa velocità. La prova onesta è sull'assemblaggio reale. In sesto luogo, chiedi come si comporta il motore se viene perso un segnale Hall. Un buon firmware del controller rileva un bordo Hall mancante, interrompe la generazione di PWM e segnala un errore anziché continuare con un modello di commutazione errato.
Infine, se si sta dimensionando un motore per un raffreddatore più grande, confrontare il montaggio meccanico e la configurazione dell'albero. Un motore a rotore esterno ad alta potenza per grandi raffreddatori ad aria è un pacchetto fisico diverso da un motore per ventola EC compatto. Nella classe di potenza più elevata, il motore del raffreddatore ad aria BLDC esterno DC198-220V-1500W rappresenta il livello da 1500 W con la stessa architettura di sensori ingrandita.
 Motore di raffreddamento dell'aria BLDC a rotore esterno DC198 220V 1500W Scalato al livello da 1500 W, questo motore a rotore esterno ad alta potenza condivide la stessa architettura di sensori, rendendolo un punto di confronto adatto quando si dimensionano dissipatori più grandi con requisiti di montaggio meccanico più pesanti. Visualizza il prodotto →
Guasti comuni dei sensori Hall e come diagnosticarli
Humb, sovracorrente, mancato avviamento e avviamento inverso vengono visualizzati ripetutamente sul campo. L'elenco seguente copre le modalità di guasto classiche e dove cercare per prime.
- Il motore non si avvia e assorbe corrente elevata: solitamente il controller non ha mai rilevato uno stato Hall valido, quindi non può avviare la commutazione. Le cause includono un sensore disconnesso, un ponte di saldatura o un'uscita bloccata.
- Il motore si avvia, funziona, poi va in stallo quando viene applicato un carico: un'uscita Hall occasionalmente si interrompe, quindi la coppia commutata diventa sbagliata. Le cause includono una connessione scadente, un giunto di saldatura rotto o un contatto pull-up intermittente.
- Il motore funziona in modo approssimativo in una direzione con vibrazioni eccessive: il tempo di commutazione è anticipato o ritardato perché un sensore è sfalsato o la sua soglia è troppo alta per commutare esattamente nell'angolo previsto.
- Il motore ruota all'indietro in modo intermittente: l'ordine degli stati o la logica di avvio viene invertita mediante uno scambio di cablaggio di due linee Hall. Su alcuni controller questo problema può essere risolto nel firmware; in caso contrario, i sensori sono nell'ordine fisico sbagliato.
- Il motore funziona a una velocità inferiore a quella comandata con ticchettio udibile: una singola uscita Hall è mancante o sempre alta, quindi il controller forza solo una sequenza di quattro stati e non può produrre la coppia completa di sei fasi. Questo è un test semplice: leggi le tre uscite mentre giri il rotore a mano; devono commutare tutti esattamente una volta per coppia di poli.
Una procedura di test utile è la seguente. Scollegare il motore dall'inverter, alimentare la scheda Hall con un'alimentazione da banco al suo VCC nominale, collegare le tre uscite tramite pull-up all'alimentazione logica e ruotare lentamente il rotore a mano. Su un oscilloscopio dovresti vedere sei combinazioni distinte attorno al ciclo elettrico, con bordi netti e senza doppie transizioni. Su un multimetro è possibile verificare che ciascuna uscita si alterna individualmente, ma l'oscilloscopio rivela la relazione temporale tra i tre canali, che è la parte più importante per la commutazione.
Confrontare inoltre la spaziatura dei sensori misurata in gradi meccanici con il valore previsto per il numero di poli: per un design a quattro poli, i tre sensori sono distanti 60 gradi meccanici e così via. Se un sensore segnala continuamente un valore logico alto anche quando il polo magnetico opposto è direttamente di fronte ad esso, sostituire il circuito integrato del sensore. Se l'uscita segue il campo ma le soglie magnetiche sono marginali, la soluzione abituale è un magnete con un flusso rimanente più forte.
Perché i sensori Hall sono importanti nelle applicazioni con raffreddatori d'aria, ventole e motori EC
Le applicazioni nella linea di prodotti dell'azienda ne illustrano l'importanza pratica. I raffreddatori d'aria evaporativi sono macchine semplici, ma rappresentano un lavoro motore impegnativo: un carico della girante con velocità lente durante la notte, un flusso d'aria elevato nel pomeriggio, variazioni della tensione di rete e un flusso di aria umida. Un motore BLDC a rotore esterno con sensore fornisce la coppia a bassa velocità e la direzione di avvio garantita di cui l'applicazione ha bisogno. La struttura del rotore esterno mantiene lo statore e la scheda Hall protetti all'interno, dove condensa e contaminazione non possono raggiungere l'elettronica. Con il controllo PWM sincronizzato con gli stati Hall, il motore può far girare la girante a una frazione della velocità nominale senza surriscaldarsi e può accelerare rapidamente fino al flusso d'aria massimo quando il segnale di controllo lo richiede.
I motori dei ventilatori EC appartengono alla stessa classe di macchine; il termine EC si riferisce alla commutazione elettronica che sostituisce la spazzolatura meccanica, che è esattamente ciò che implementa l'azionamento BLDC con sensore Hall. Nei motori dei ventilatori EC i sensori Hall determinano il settore del rotore, il controller applica il PWM e l'unità integrata regola la velocità e il flusso d'aria rispetto a un setpoint. Il vantaggio dei ventilatori EC rispetto ai ventilatori a induzione è l'efficienza a carico parziale. Regolando il ciclo di lavoro PWM e mantenendo la commutazione attraverso gli stati Hall, un motore del ventilatore EC compatto può fornire una migliore efficienza in un ampio intervallo operativo. Per un'applicazione di classe 350 W con alimentazione a 220 V, il motore del ventilatore EC ECF35010 è un esempio rappresentativo di questa architettura.
 Motore del ventilatore EC ECF-350-10 220 V 350 W Questo motore della ventola EC da 350 W esemplifica la commutazione BLDC compatta con sensore Hall, offrendo una migliore efficienza a carico parziale e un funzionamento silenzioso per i sistemi di ventilazione in ambienti sensibili al rumore. Visualizza il prodotto →
Il funzionamento silenzioso a bassa velocità è un altro motivo per cui si preferisce il design con sensore nelle apparecchiature di ventilazione. Gli azionamenti BLDC sensorless spesso devono energizzare le coppie di fasi per un tempo più lungo nella fase di avvio a passaggio singolo prima che la EMF posteriore sia leggibile e ciò produce un taglio netto e un rumore di clic. I motori con sensore commutano al corretto angolo di coppia fin dalla prima transizione, quindi la forza dello statore è costante e silenziosa. Questo è il motivo per cui i progetti di motori BLDC a bassa rumorosità per serre, allevamenti di pollame e frigoriferi residenziali si basano su sensori Hall piuttosto che su puri stimatori di back-EMF.
Dal punto di vista di un costruttore di apparecchiature, il risultato è pratico: un motore BLDC con sensore Hall semplifica lo sviluppo del controller, migliora l'affidabilità di avvio e mantiene la coppia costante a basse velocità, al prezzo di pochi cavi aggiuntivi. Per l’industria dei raffreddatori d’aria e dei ventilatori, questo è quasi sempre un’operazione accettabile.
Conclusione
Il sensore ad effetto Hall non è un accessorio misterioso; si tratta di un piccolo interruttore magnetico ad aggancio che indica al controller quale settore del ciclo elettrico del motore BLDC è attivo. Tre sensori posti a 120 gradi elettrici di distanza generano sei codici binari; il controllore mappa ciascun codice su una delle sei fasi di conduzione; ed il motore avanza di settore in settore con la coppia corretta. L'effetto fisico è semplice e l'ingegneria pratica riguarda l'allineamento, il cablaggio, le soglie e il filtraggio.
Quando scegli un motore per un ventilatore, un raffreddatore evaporativo o un ventilatore EC, non trattare i sensori Hall come un dettaglio oscuro. La loro qualità e disposizione determinano se il motore si avvia ogni volta, se funziona silenziosamente a bassa velocità e con quale affidabilità il controller può commutare. Conferma la tensione, la classe di potenza, l'interfaccia del sensore e la protezione ambientale e testa l'avvio sotto il carico effettivo della girante prima di impegnarti in un progetto.
Relativo Prodotti
-
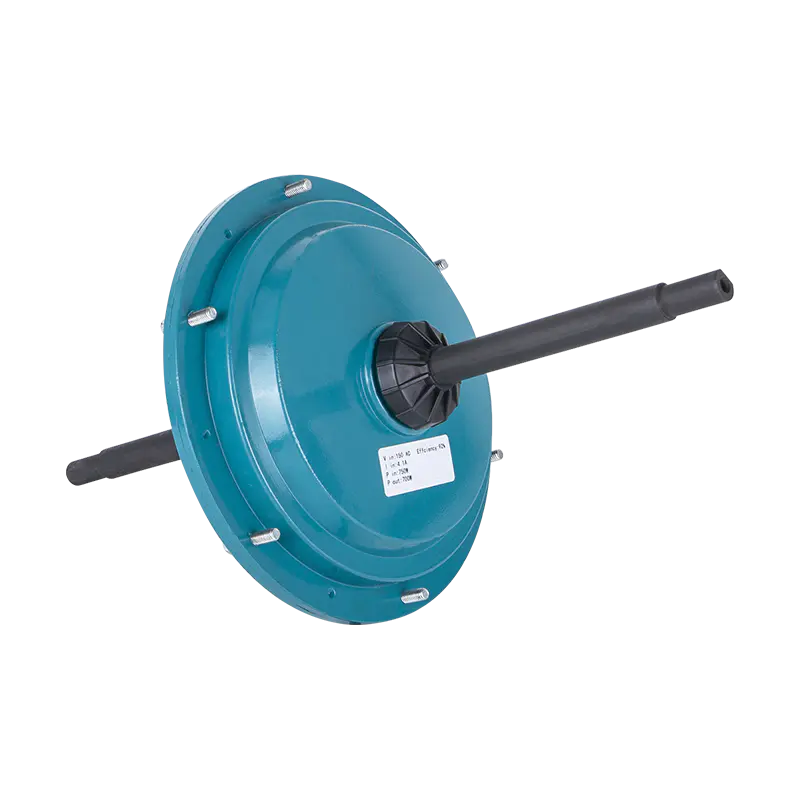 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V/700 W
-
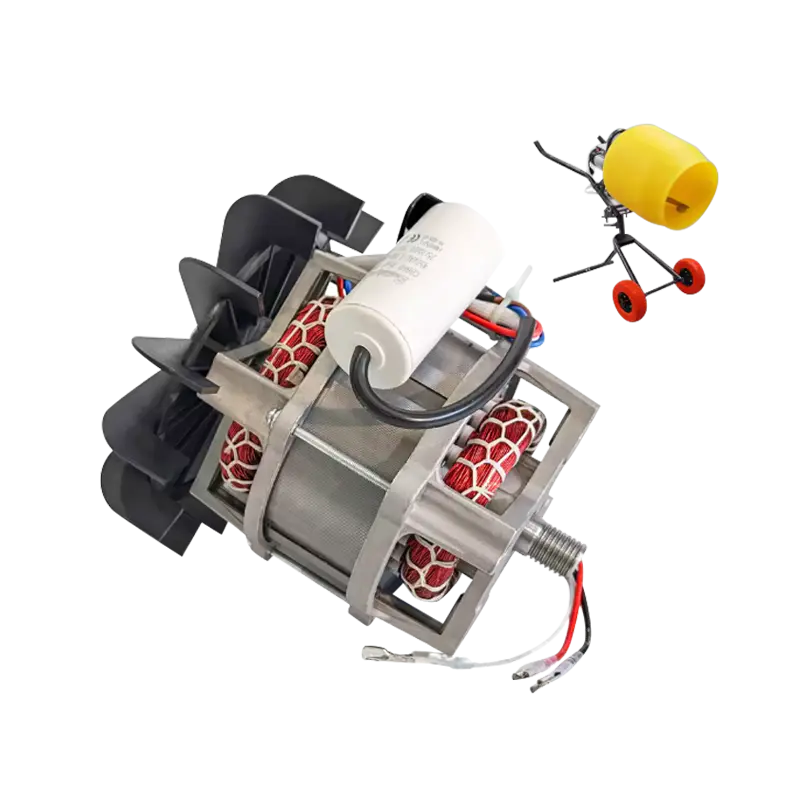 Mini motore per betoniera YY71-2 230 V 500 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC144 220 V 600 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 850 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC198 220 V 1500 W
-
 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V 650 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali