N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria di prodotto
Come collegare il motore BLDC al controller: una guida completa al cablaggio e alla configurazione
Quando un motore DC brushless (BLDC) arriva al tuo banco di lavoro o alla macchina di un cliente, la prima domanda è quasi sempre la stessa: come posso collegare questo motore al controller senza danneggiare nessuno dei componenti? La risposta è semplice una volta separati i pochi fili coinvolti: tre avvolgimenti di fase, cinque linee di sensori Hall e una coppia di alimentazione CC. Se si ottiene l'ordine delle fasi e la fase Hall corretta, il motore funzionerà senza intoppi fin dal primo giro. Se sbagli, vedrai rumore, vibrazione, surriscaldamento o nessun movimento. Questa guida fornisce l'esatta sequenza di connessione necessaria, le ragioni dietro ogni passaggio e i controlli di sicurezza che impediscono errori costosi in un ambiente industriale.
Comprendere le connessioni del controller e del motore BLDC
Prima di prendere in mano un cacciavite o un saldatore, è utile capire perché un motore BLDC è diverso da un motore a induzione trifase standard. Un motore BLDC ha magneti permanenti sul rotore e lo statore trasporta tre bobine di fase. Per creare la coppia, il controller deve conoscere in ogni momento la posizione del rotore. Pertanto, la maggior parte dei motori BLDC industriali dispone di sensori a effetto Hall interni che inviano un segnale di posizione al controller.
Come un motore CC senza spazzole produce coppia
Il controller commuta la corrente attraverso le fasi dello statore in una sequenza che segue la posizione del rotore. Le correnti di fase creano un campo magnetico rotante che trascina con sé i magneti permanenti del rotore. In un motore BLDC trifase, la sequenza di commutazione è A-B-C o A-C-B, a seconda che si desideri la rotazione in senso orario o antiorario. Poiché la commutazione è elettronica, non ci sono spazzole soggette a usura, motivo per cui i motori BLDC vengono utilizzati in applicazioni che richiedono una lunga durata e un controllo della velocità prevedibile.
Tre tipi di feedback: sensori Hall, encoder e sensorless
La maggior parte dei motori BLDC industriali sono dotati di sensori Hall sullo statore. Questi sensori sono generalmente classificati a 5 V e producono un segnale di commutazione che indica al controller quale coppia di fasi deve essere energizzata successivamente. Alcuni motori di fascia alta sono dotati di encoder per la posizione precisa o il feedback della velocità, ma lo schema di connessione è diverso. I controller BLDC sensorless stimano la posizione del rotore dalla forza elettromagnetica posteriore, ma sono più comuni nelle unità di ventilazione a basso costo presenti negli elettrodomestici e nei piccoli progetti di ventilazione. Ai fini di questa guida, quando parliamo di collegamento di un motore BLDC a un controller, ci occupiamo principalmente di motori con sensore Hall, che rappresentano lo standard per raffreddatori ad aria, ventole e pompe industriali.
Cosa deve fornire il titolare del trattamento
Un controller BLDC deve prendere l'alimentazione CC dall'alimentatore, convertirla in forme d'onda PWM trifase, leggere gli ingressi del sensore Hall e fornire un modo per controllare la velocità e la direzione. Richiede inoltre un condensatore del bus CC per attenuare la tensione, un circuito di rilevamento della corrente per limitare il sovraccarico e talvolta un canale di frenatura o rigenerazione. Quando colleghi il motore, stai essenzialmente creando un anello chiuso tra lo stadio di uscita del controller e i sensori Hall del motore. Se uno qualsiasi di questi collegamenti viene interrotto, il controller non sarà in grado di commutare correttamente il motore e il motore andrà in stallo o funzionerà in modo irregolare.
Identificazione dei cavi e piedinatura standard
I moderni motori e controller BLDC utilizzano cavi codificati a colori, ma i codici colore non sono universali. Un controller di un produttore può utilizzare il rosso, il giallo e il blu per i cavi di fase, mentre un altro può utilizzare il nero, il verde e il bianco. Allo stesso modo, i cavi dei sensori Hall sono spesso un fascio di cinque fili che utilizza cavi di diametro sottile. L'approccio migliore è identificare la funzione di ciascun cavo prima di collegare qualsiasi cosa, utilizzando la targhetta e la scheda tecnica del motore. Se mancano le etichette, utilizzare un multimetro per mappare i cavi.
Fili di fase: U, V, W
I fili trifase trasportano la potenza che crea la coppia. In un tipico motore BLDC, questi fili sono etichettati U, V e W, o talvolta A, B e C. Il controller emette tre fasi a semiponte, quindi ciascun filo di fase dal motore deve andare al terminale del controller corrispondente. Se si scambiano due fili di fase qualsiasi, il campo magnetico ruota nella direzione opposta. Potrebbe essere esattamente ciò che desideri se il motore deve girare in senso antiorario, ma se anche i sensori Hall non sono invertiti, il motore non funzionerà correttamente.
Cavi del sensore Hall
I sensori Hall sono generalmente alimentati da 5 V o talvolta da 12 V, a seconda del tipo di sensore. Il fascio di sensori contiene in genere cinque fili: un'alimentazione positiva, una terra e tre fili di segnale per Sala A, Sala B e Sala C. I fili di segnale sono quelli che cambiano stato quando il rotore passa accanto a ciascun sensore. I cavi del segnale Hall devono essere collegati ai pin di ingresso Hall del controller nell'ordine di fase corretto. Se i segnali Hall e le uscite di fase non corrispondono, il controller ecciterà la bobina dello statore sbagliata al momento sbagliato, creando correnti elevate e un motore molto caldo.
Segnali di alimentazione, terra e controllo
Il controller dispone di un ingresso di alimentazione CC per la batteria o di un'alimentazione CA raddrizzata. Il controller dispone anche di un terminale di terra o comune, un ingresso analogico/acceleratore per il controllo della velocità e spesso un ingresso di direzione o un pin di abilitazione. In alcuni controller, il segnale dell'acceleratore è una tensione analogica 0-5 V, mentre in altri è un segnale PWM. È necessario abbinare l'ingresso del controller alla sorgente del comando che si intende utilizzare, che si tratti di un potenziometro esterno, di un'uscita analogica del PLC o di un pannello di controllo della velocità dedicato.
Colori e funzioni tipici dei cavi
La tabella seguente fornisce un punto di partenza comune per molti motori e controller BLDC industriali. Verificare sempre l'esatta funzione con la scheda tecnica prima di collegare l'alimentazione.
| Gruppo di fili | Funzione | Colore tipico | Destinazione della connessione |
|---|---|---|---|
| Fase A | Avvolgimento di fase del motore | Giallo | Uscita di fase del controller A |
| Fase B | Avvolgimento di fase del motore | Verde | Uscita di fase del controller B |
| Fase C | Avvolgimento di fase del motore | Blu | Uscita di fase del controller C |
| Fornitura sala | Potenza del sensore | Rosso | Sala controllore 5V |
| Sala terra | Ritorno del sensore | Nero | GND della sala del controller |
| Hall A | Segnale di posizione del rotore A | Bianco o arancione | Sala controllore A |
| Hall B | Segnale di posizione del rotore B | Bianco o marrone | Sala Controllore B |
| Hall C | Segnale di posizione del rotore C | Bianco o grigio | Sala Controllore C |
| Potenza del controllore | Tensione del bus CC | Rosso o nero spesso | Positivo alimentazione CC |
| Terra del controllore | Ritorno CC | Nero spesso | Negativo alimentazione CC |
| Segnale dell'acceleratore | Comando di velocità | Viola/marrone | Ingresso analogico o PWM |
Sequenza di cablaggio passo dopo passo
Una volta identificati tutti i cavi, il collegamento vero e proprio è un'operazione meccanica. Lavorare in un'area pulita e asciutta e utilizzare un serracavo su ogni cavo. I seguenti passaggi rappresentano un ordine sicuro che riduce al minimo i rischi per il controller e il motore. Anche se hai già collegato motori simili in precedenza, non saltare la fase di verifica della tensione.
Passaggio 1: verificare le caratteristiche nominali del motore e del controller
Controllare la targa del motore per la tensione nominale del bus CC. Un motore classificato per 24 V non deve mai essere collegato a un controller da 220 V. Ciò è particolarmente importante per i ventilatori industriali e i motori dei raffreddatori d'aria disponibili nelle varianti da 110 V, 220 V, 380 V e 600 V. Se il tuo motore è un'unità rotore BLDC esterna da 220 V, utilizza un controller in grado di gestire almeno un bus CC da 220 V, preferibilmente con un margine del 10-20%. Controllare anche la corrente nominale continua. Un motore da 600 W a 220 V assorbe circa 2,7 A, mentre un motore da 1500 W alla stessa tensione assorbe circa 6,8 A. Il controller deve essere dimensionato per la corrente di picco, non solo per la corrente di funzionamento, poiché la corrente di spunto durante l'avvio può essere diverse volte il valore nominale.
Passaggio 2: montare e determinare il percorso dei cavi
Montare il controller su una superficie metallica piana che possa dissipare il calore. Lo stadio di potenza del controller produce calore e un dissipatore di calore inadeguato può ridurre la durata dei componenti. Disporre i cavi di fase il più lontano possibile dai cavi del sensore Hall per ridurre le interferenze elettromagnetiche. Se è necessario farli passare nello stesso condotto, utilizzare un cavo schermato e mettere a terra la schermatura all'estremità del controller.
Passaggio 3: collegare i fili di fase
Collegare i fili trifase ai terminali di uscita U, V e W del controller. L'ordine di queste connessioni determina la direzione del campo magnetico rotante. Se hai un motore che gira in senso orario, collega la fase A del motore al controller U, la fase B a V e la fase C a W. Se non sei sicuro, questa è la prima configurazione da provare. Lasciare momentaneamente scollegato il connettore Hall e utilizzare un'alimentazione a corrente limitata per testare il motore in un secondo momento.
Passaggio 4: collegare il connettore Hall
Identificare il connettore Hall sul controller. La maggior parte dei controller utilizza un connettore a 5 o 6 pin. Collegare l'alimentazione Hall, la terra e i tre fili del segnale Hall in base alla piedinatura. La potenza Hall deve corrispondere alla tensione del sensore. Se il controller fornisce 5 V e il motore utilizza sensori Hall da 12 V, è necessario un regolatore di tensione appropriato o un controller diverso. Una tensione di alimentazione Hall errata può danneggiare permanentemente i sensori.
Passaggio 5: collegamento di alimentazione e controllo
Collegare i cavi di alimentazione CC dall'alimentatore all'ingresso di alimentazione del controller. Utilizzare un fusibile o un interruttore automatico adeguato alla corrente massima del motore. Il fusibile deve essere dimensionato per consentire la normale corrente di funzionamento ma scattare durante un rotore bloccato o un cortocircuito. Collegare il segnale dell'acceleratore o del controllo della velocità all'ingresso del comando del controller. Per un semplice test, è possibile utilizzare un potenziometro da 10k per variare il comando di velocità. Collegare anche il segnale di abilitazione o di direzione se il motore deve girare in una direzione specifica.
Passaggio 6: primo test di accensione
Prima di applicare la piena potenza, utilizzare un alimentatore da banco a bassa tensione dotato di limitazione di corrente oppure utilizzare uno strumento di rilevamento della corrente sul bus CC. Impostare il limite di corrente al 20% della corrente nominale del motore. Applicare potenza e aumentare lentamente il comando di velocità. Ascolta eventuali lamenti, vibrazioni o rotazioni irregolari. Se il motore non si avvia, la causa più probabile è un disadattamento della fase Hall. Spegnere immediatamente l'alimentazione e scambiare due fili di segnale Hall qualsiasi oppure scambiare due fili di fase e riprovare.
Ordine delle fasi, fase della sala e direzione
La relazione tra l'ordine delle fasi e la sequenza del sensore Hall è il concetto più importante nel collegamento di un motore BLDC. Il controller deve sapere esattamente quale posizione del rotore corrisponde a quale modello di energizzazione della fase. Quando si scambiano due fili di fase ma non si cambiano i fili Hall, la sequenza di commutazione ruota effettivamente di 120 gradi nella direzione sbagliata. Il motore potrebbe funzionare, ma sarà meno efficiente, emetterà un ronzio e potrebbe bloccarsi sotto carico.
In che modo l'ordine delle fasi influisce sulla rotazione del motore
Se si dispone di un motore la cui rotazione desiderata è in senso orario, il controller solitamente si aspetta la sequenza di fase U-V-W o U-W-V. Lo scambio di due fili di fase inverte la direzione del campo rotante. Per un'applicazione con raffreddatore d'aria o ventola, potresti volere una direzione specifica del flusso d'aria. Molti motori industriali hanno una piccola freccia sulla carcassa che indica la rotazione prevista. Se è necessario invertire la direzione del progetto, è possibile farlo in tutta sicurezza scambiando due fili di fase qualsiasi e scambiando anche due fili di segnale Hall. In alcuni controller è possibile modificare semplicemente un parametro software o un interruttore di direzione, rendendo superfluo lo scambio fisico dei cavi.
Abbinamento dei sensori Hall alla sequenza delle fasi
Il controller dispone di una tabella di commutazione specifica che mappa le combinazioni degli stati Hall agli stati di commutazione di fase. Se i fili del sensore Hall non sono collegati nell'ordine previsto dalla tabella, la logica di commutazione non sarà valida. Ad esempio, se il controller prevede che la sala A sia 120 gradi avanti rispetto alla sala B, ma i sensori sono stati collegati in un ordine diverso, il controller potrebbe provare a fornire energia a tutte e tre le fasi contemporaneamente. Ciò può causare un assorbimento di corrente e uno stress termico molto elevati. Un modo semplice per testare l'ordine di Hall senza far funzionare il motore è utilizzare un multimetro e ruotare l'albero a mano. Dovresti vedere una sequenza ripetuta di stati digitali su ciascuna uscita Hall, con uno sfasamento di 120 gradi. Se la sequenza non è ordinata, invertire i fili del segnale Hall.
Invertire la direzione in sicurezza
Se il motore funziona nella direzione sbagliata senza carico, è possibile fermarlo ed eseguire uno scambio sistematico. Per una tipica disposizione del sensore Hall a 120 gradi, il metodo di inversione sicuro consiste nello scambiare due fili di fase qualsiasi e anche due fili di segnale Hall qualsiasi. Ciò mantiene allineato l'angolo elettrico tra il rotore e lo statore. Se si scambiano solo i fili di fase, il controller leggerà comunque la sequenza Hall originale e il motore non invertirà in modo pulito; probabilmente caccerà o si fermerà. Se si scambiano solo i cavi Hall, il controller tenterà la commutazione in base alla posizione errata del rotore, provocando una sovracorrente. Eseguire sempre entrambi gli scambi insieme ed eseguire il test senza carico con il limite di corrente abilitato.
Valutazioni elettriche e protezione
I parametri elettrici più importanti durante una connessione sono la tensione del bus CC, la corrente di fase, la corrente di avviamento e la temperatura operativa massima consentita. Se si supera uno di questi valori, si rischia di danneggiare il controller, il motore o entrambi. Ecco i limiti fondamentali da rispettare.
| Parametro | Valore minimo sicuro | Valore operativo tipico | Limite massimo di sicurezza |
|---|---|---|---|
| Tensione del bus CC | 200 V | 220 V ±10% | 240V per brevi periodi |
| Corrente continua | 1,0 A | 2,0-3,5 A per 600 W | Corrente nominale del motore |
| Corrente di picco | 2,0 A | 4-8A durante l'avvio | 10A per 1 secondo |
| Fusibile di protezione | 2A | 5A lento | 8A lento |
| Fornitura sala voltage | 4,5 V | 5,0 V | 5,5 V continui |
| Limite termico | 40°C ambiente | Telaio 60-80°C | 90°C all'avvolgimento |
Per un motore di raffreddamento ad aria BLDC esterno da 220 V con una potenza nominale di 600 W, la tensione del bus del controller deve essere almeno di 220 V e l'assorbimento di corrente è sufficientemente modesto da poter essere gestito da un tipico controller per ventole industriali. Il motore è progettato per il funzionamento continuo in raffreddatori d'aria evaporativi, dove il carico della ventola è abbastanza costante. Il controller dovrebbe avere un limite di corrente impostato leggermente al di sopra della corrente nominale del motore in modo che una pala della ventola bloccata avvii il circuito di protezione anziché sollecitare gli avvolgimenti.
 Motore di raffreddamento dell'aria BLDC a rotore esterno 220 V 600 W Questo motore brushless da 600 W è progettato per un funzionamento costante della ventola nei raffreddatori evaporativi. Il suo azionamento diretto a 220 V semplifica la configurazione elettrica, ma in un armadio industriale sono essenziali una corretta limitazione della corrente del controller e un'attenta disposizione dei cavi. Visualizza il prodotto →
Installazione, schermatura e gestione termica
Il modo in cui si installa il controller e si instradano i cavi è importante quanto il collegamento elettrico. Un controller montato in modo errato potrebbe surriscaldarsi e un lungo cavo di fase non schermato può causare EMI che corrompe il segnale Hall. In un involucro industriale, solitamente è presente più di un azionamento del motore, quindi pianificare la disposizione in modo da mantenere i cavi di segnale sensibili lontani dai conduttori ad alta corrente.
Montare il controller su un dissipatore di calore
I MOSFET del controller e lo stadio di pilotaggio producono calore che deve essere trasferito alla superficie di montaggio. La piastra metallica del controller spesso fungerà da dissipatore di calore stesso. Utilizzare un cuscinetto termico in silicone o grasso termico tra il controller e la piastra di montaggio e fissarlo con viti adeguate. Non montare il controller all'interno di una scatola di plastica sigillata senza ventilazione, perché il calore si accumulerà e causerà un declassamento termico o uno spegnimento.
Schermatura e percorso dei cavi
In un tipico ambiente industriale, i cavi delle fasi del motore trasportano correnti PWM ad alta frequenza. I fronti di commutazione veloci generano rumore di modo comune. Se i cavi di fase lunghi corrono paralleli ai cavi del sensore Hall, il rumore può accoppiarsi alle linee del sensore e causare falsi segnali di commutazione. La soluzione più semplice consiste nel far passare i fili di fase in un condotto separato o utilizzare una schermatura intrecciata per il cavo di fase. È inoltre possibile aggiungere un nucleo in ferrite al cavo Hall per sopprimere il rumore ad alta frequenza. Mantenere il cavo della sala il più corto possibile, idealmente inferiore a 1 metro, per evitare cadute di tensione e interferenze.
Messa a terra e ritorno di corrente
Collegare la terra del controller e quella del motore a un punto di terra comune. Evitare di creare un circuito di terra in cui la terra del segnale e la terra dell'alimentazione sono collegate in più punti. Se il controller è alimentato da una sorgente CA raddrizzata, il bus negativo deve essere comune al collegamento CC. Collegamenti a terra allentati possono provocare picchi di sovratensione e distruggere i sensori Hall o la scheda di controllo.
Considerazioni termiche per il motore
Ciò che funziona per un livello di potenza potrebbe non funzionare per un altro. Un motore di raffreddamento ad aria BLDC esterno da 850 W richiede un dissipatore di calore più ingombrante e un controller più robusto rispetto a un'unità da 600 W. I MOSFET del controller devono gestire perdite di commutazione maggiori e il telaio del motore si surriscalda a quel livello di potenza. Controllare sempre il budget energetico totale del sistema e la temperatura ambiente dell'applicazione. Un raffreddatore d'aria evaporativo montato in un magazzino caldo potrebbe necessitare di un involucro che mantenga il controller al di sotto dei 50°C.
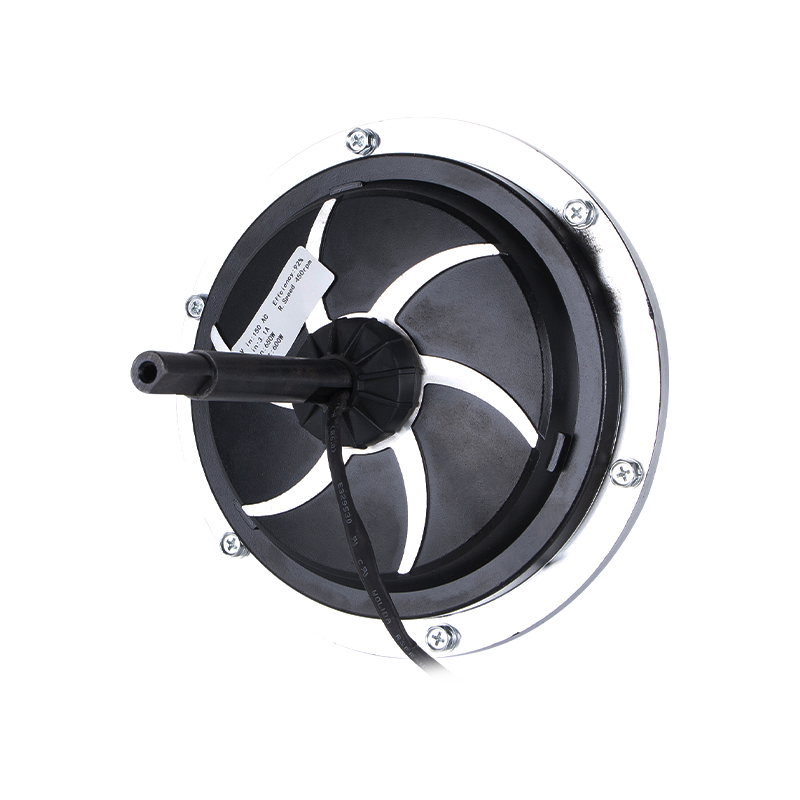 Motore BLDC da 220 V 850 W per applicazioni di raffreddamento ad aria ad alta potenza Con una potenza nominale di 850 W, questo motore a rotore esterno richiede un controller robusto e un'adeguata dissipazione del calore. Durante il test, utilizzare alimentatori a corrente limitata e osservare attentamente le fasi per evitare scatti improvvisi o errori di cablaggio. Visualizza il prodotto →
Test e risoluzione dei problemi sicuri
Dopo aver effettuato tutti i collegamenti, la fase di test è quella in cui si riscontrano eventuali errori di cablaggio. Se possibile, utilizzare un alimentatore a corrente limitata e osservare il comportamento del motore tramite un contagiri o un misuratore di corrente. Non testare mai un motore BLDC tenendolo con le dita mentre il controller sequenzia le fasi in modo errato. Il motore può sussultare violentemente e le parti rotanti potrebbero impigliarsi in un manicotto o un cavo allentato.
Primi passaggi di accensione
Impostare il comando di velocità sul valore più basso oppure scollegare l'acceleratore e utilizzare un riferimento esterno da 1 V. Applicare l'alimentazione a una tensione del bus CC che aumenta lentamente oppure utilizzare un variac sul lato CA se il controller dispone di un raddrizzatore integrato. Fare attenzione alla corrente eccessiva sull'amperometro. La corrente a vuoto di un motore BLDC dovrebbe essere una piccola frazione della sua corrente nominale. Se vedi che la corrente sale senza alcuna rotazione, spegni immediatamente l'alimentazione. Questo di solito significa un filo di fase in cortocircuito o un errore di fasatura Hall.
Misurazione della forza elettromagnetica posteriore
Con il motore scollegato dal controller, è possibile misurare la forma d'onda EMF posteriore su ciascuna fase facendo ruotare l'albero con un trapano. Le tre fasi dovrebbero produrre una forma d'onda sinusoidale simmetrica, con 120 gradi di sfasamento tra ciascuna fase. Se manca la forma d'onda su una fase, c'è un avvolgimento aperto o un filo scollegato. Questo test EMF posteriore è utile prima di applicare l'alimentazione al controller e non richiede affatto un controller.
Tabella di risoluzione dei problemi comuni
| Sintomo | Probabile causa | Azione correttiva |
|---|---|---|
| Nessun movimento, assorbimento di corrente elevato | I cavi del segnale Hall sono stati scambiati | Scambiare due cavi Hall o riordinare la connessione del sensore |
| Il motore funziona ma vibra a bassa velocità | Fornitura sala voltage out of range | Controllare e correggere la tensione di alimentazione del sensore |
| Il motore gira nella direzione sbagliata | Ordine delle fasi invertito o perno di direzione impostato in modo errato | Scambiare due cavi di fase qualsiasi e scambiare due cavi Hall qualsiasi |
| Il motore si avvia con un forte stridio e poi si calma | La sequenza di fase non corrisponde alla tabella di commutazione del controller | Convalidare l'ordine delle fasi rispetto alla scheda tecnica del motore |
| Il motore si surriscalda senza carico | Corrente di mantenimento dovuta a commutazione errata o tensione bus troppo bassa | Correggere la tensione del bus e confermare la sequenza di commutazione |
| Stallo intermittente quando caricato | Limitazione di corrente impostata su un valore troppo basso | Aumentare il limite di corrente del controller o utilizzare un controller con corrente più elevata |
Collegamento di motori BLDC in applicazioni di raffreddamento ad aria industriali
I principi di collegamento seguiti finora si applicano a quasi tutti i motori BLDC, ma i dettagli pratici cambiano quando il motore si trova all'interno di un raffreddatore d'aria evaporativo o di un grande ventilatore industriale. Questi motori sono spesso macchine BLDC a rotore esterno, il che significa che il rotore è il guscio esterno e le pale della ventola sono montate direttamente su quel guscio. Questo design rende il motore compatto e adatto alle applicazioni di movimento dell'aria, dove la girante ha un momento di inerzia elevato e necessita di un'accelerazione regolare e controllata.
Quando si collega un motore di raffreddamento dell'aria BLDC esterno, è inoltre necessario verificare che l'interfaccia elettrica e meccanica del motore corrisponda al controller. Ad esempio, un motore di raffreddamento ad aria BLDC esterno da 220 V con potenza nominale di 1500 W viene generalmente utilizzato in grandi unità di ventilazione industriale. La tensione del bus deve essere stabile, il connettore Hall deve essere adatto alla temperatura operativa del motore e il controller deve essere in grado di commutare alla frequenza PWM ad alta frequenza necessaria per il funzionamento silenzioso della ventola.
In un'applicazione di climatizzazione industriale, il motore può funzionare per ore a velocità costante e il percorso del flusso d'aria può cambiare a seconda dei filtri, delle alette e delle condizioni ambientali. Il limite di corrente del controller deve quindi essere impostato per consentire al motore di erogare coppia quando le pale della ventola sono caricate, senza creare una condizione di surriscaldamento dell'avvolgimento. Puoi leggere di più sui principi di funzionamento di questi motori nel nostro guida ai motori dei raffreddatori d'aria BLDC esterni .
Per la fascia più ampia di questi sistemi di ventilazione, un motore da 1500 W è spesso abbinato a un controller da 220 V in grado di fornire almeno 8 A in modo continuo. Questa combinazione è comune nei raffreddatori evaporativi per fabbriche e magazzini, dove il carico di raffreddamento è elevato. La piastra di montaggio e i pressacavi devono essere scelti con attenzione perché le vibrazioni meccaniche del motore verranno trasferite al controller se il controller è montato direttamente sul guscio del motore. Utilizzare un supporto smorzato o una custodia separata.
 Motore BLDC a rotore esterno da 220 V 1500 W per raffreddamento per impieghi gravosi Questo motore da 1500 W è progettato per raffreddatori evaporativi industriali di grandi dimensioni, generalmente abbinato a un controller che fornisce almeno 8 A. Per evitare problemi di vibrazioni, montarlo su una base smorzata o in una custodia separata. Visualizza il prodotto →
Se stai progettando un pacchetto di apparecchiature di raffreddamento, puoi anche esaminare il informazioni sull'applicazione del condizionamento dell'aria industriale per vedere come questa linea di prodotti si inserisce in un sistema completo. Il punto fondamentale è che il collegamento elettrico rappresenta solo la metà dell’installazione; l'imballaggio meccanico e termico deve essere adattato all'applicazione.
Errori comuni da evitare
Anche i tecnici esperti possono commettere semplici errori quando collegano un motore BLDC e un controller. L'elenco seguente copre gli errori più frequenti che portano a guasti del controller, danni al motore o funzionamento non sicuro.
- Applicare la tensione prima di controllare il collegamento del filo di fase. Se i fili di fase sono allentati, il controller rileverà una fase aperta e potrebbe immediatamente limitare la corrente o bruciare il fusibile. Controllare sempre prima la tenuta meccanica.
- Supponendo che i sensori Hall siano tutti uguali. Alcuni controller forniscono 5 V, altri 12 V. La sovratensione su un sensore Hall da 5 V provoca danni permanenti. Controllare le specifiche del sensore.
- Ignorare il limite di corrente del controller. Un'officina molto frequentata può avere un controller progettato per un motore diverso. Senza impostare correttamente il limite di corrente, il motore può funzionare con una corrente di sovraccarico e surriscaldare gli avvolgimenti.
- Collegamento della fase e dell'ordine di Hall senza test a tensione ridotta. Il primo test dovrebbe essere effettuato con una bassa tensione del bus o un ciclo di lavoro PWM basso. Questo rileva gli errori prima che il controller fornisca la piena potenza.
- Utilizzo di una sezione del filo insufficiente per i conduttori di fase. Un motore da 1500 W a 220 V assorbe più di 6 A, quindi i conduttori di fase devono essere almeno 18 AWG e i cavi di ingresso CC dovrebbero essere ancora più grandi. I fili sottili causano cadute di tensione e generano calore ai terminali.
- Lasciare i cavi Hall inutilizzati fluttuanti. Se un controller ha un canale Hall inutilizzato, può captare rumore e causare guasti casuali. Terminare gli ingressi Hall non utilizzati con un resistore che corrisponda all'uscita del sensore.
- Dimenticare di impostare il perno di direzione. Molti controller dispongono di un ingresso a bassa velocità che determina la direzione predefinita. Se hai collegato fisicamente il motore per la rotazione in senso orario, impostando un perno di direzione in senso antiorario si limiterà a tagliare la fase, non a invertirla. Pianifica insieme l'ordine dei cavi e la direzione del software.
- Test senza pressacavo. Le vibrazioni alla fine interrompono le connessioni crimpate. Utilizzare un pressacavo sul cavo del motore e sul connettore del controller per evitare guasti intermittenti durante il servizio.
Il collegamento di un motore BLDC a un controller è un processo sistematico che richiede attenzione all'ordine delle fasi, ai segnali Hall, alla tensione nominale, alla protezione della corrente e ai test di sicurezza. Inizia con la corretta identificazione dei cavi, verifica i valori elettrici, collega i cavi di fase e Hall nella sequenza corretta, quindi esegui un primo test controllato. Se qualcosa sembra insolito o assorbe corrente eccessiva, fermarsi immediatamente e rivisitare il cablaggio di fase e Hall. Con la corretta configurazione, un motore BLDC industriale come un motore di raffreddamento ad aria a rotore esterno fornirà molti anni di servizio silenzioso ed efficiente. Lo stesso processo utilizzato per una piccola ventola da 600 W si applica anche a un sistema da 1500 W e la tabella di risoluzione dei problemi ti aiuterà a risolvere i problemi più comuni.
Relativo Prodotti
-
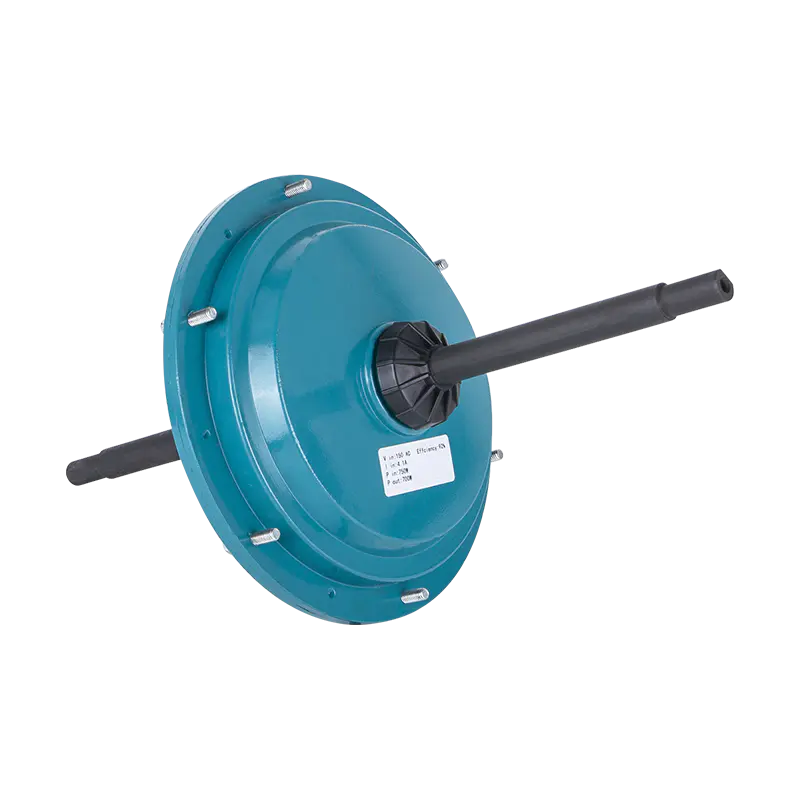 Motore di raffreddamento dell'aria BLDC esterno DC149 220 V/700 W
-
 Motore del ventilatore per capannone per bovini YS100-8 380V 50Hz 350W
-
 Motore del ventilatore EC ECF160-1.8 530 V 3200 W
-
 Motore del ventilatore EC ECF160-1.8 380 V 1800 W
-
 Motore del ventilatore EC ECF160-750 380 V 750 W
-
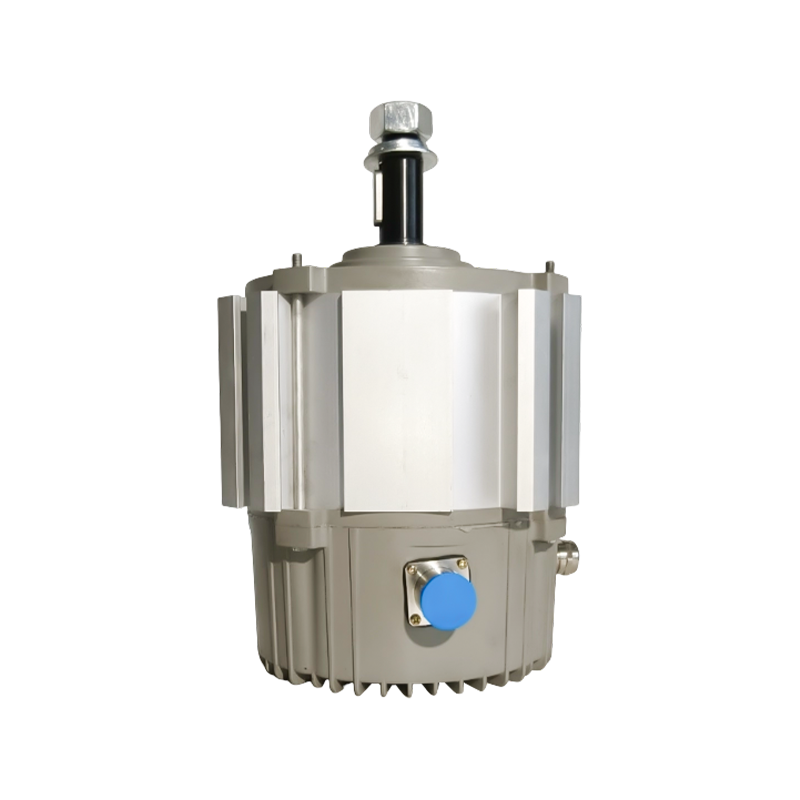 Motore del ventilatore ECF160-10-1.1 380 V 1100 W
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali