N. 8, Duxiu San Road, città di Ganlin, città di Shengzhou, città di Shaoxing, provincia di Zhejiang, Cina
Categoria notizie
Categoria prodotti
Guida completa al motore EC: cos'è un motore EC e qual è la differenza tra motori per ventilatori DC ed EC
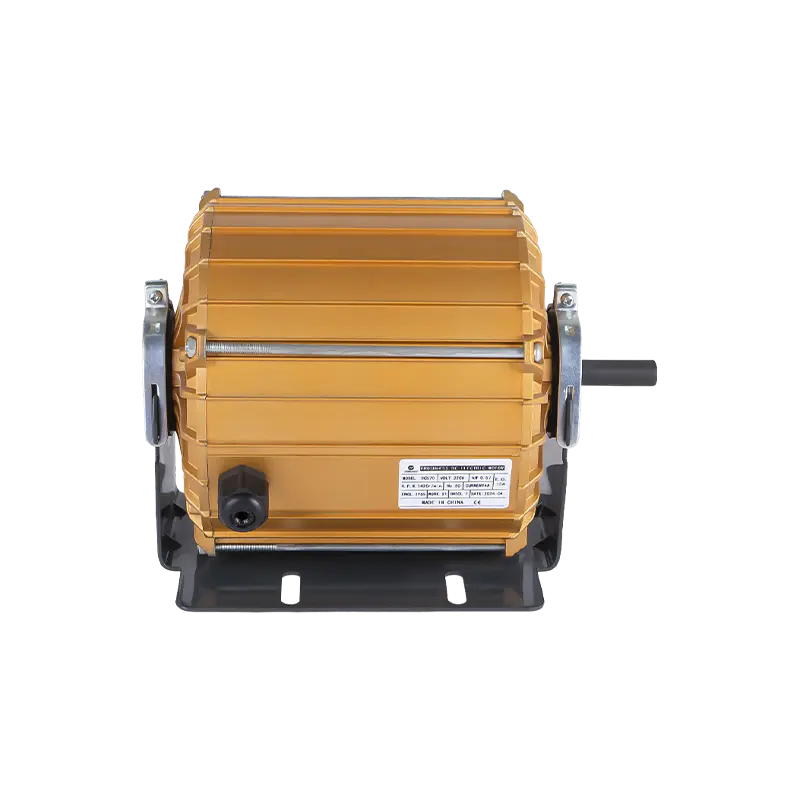
An Motore EC (Motore a commutazione elettronica) è un motore a magnete permanente senza spazzole che funziona con alimentazione CC interna ma accetta alimentazione CA monofase o trifase dalla rete attraverso un inverter integrato e un circuito raddrizzatore integrato nell'alloggiamento del motore. La designazione "commutata elettronicamente" si riferisce al fatto che la commutazione della corrente attraverso gli avvolgimenti del motore è controllata dall'elettronica integrata anziché dal meccanismo fisico di spazzola e commutatore utilizzato nei tradizionali motori CC. I motori EC offrono efficienze di Dall'85 al 95% , rispetto a dal 55 al 75% per motori a induzione CA standard e dal 70 all'85% per motori CC convenzionali con spazzole nella stessa gamma di potenza. La differenza tra i motori dei ventilatori DC ed EC è che un motore DC convenzionale utilizza spazzole di carbone fisiche e un commutatore meccanico per commutare la corrente attraverso gli avvolgimenti del rotore, mentre un motore EC utilizza la commutazione elettronica (un inverter integrato) per commutare un rotore a magnete permanente senza spazzole, eliminando completamente l'usura delle spazzole e consentendo un funzionamento continuo a velocità variabile con un'efficienza molto elevata in ogni punto dell'intervallo di velocità. Questa guida copre ogni dimensione tecnica e pratica dei motori EC.
Cos'è un motore EC: definizione, terminologia e contesto di mercato
Cos'è un Motore EC e perché la terminologia è importante? EC sta per Commutazione Elettronica, una descrizione di come viene cambiata la direzione della corrente negli avvolgimenti del motore. In un motore DC con spazzole convenzionale, la commutazione (commutazione di corrente) viene eseguita meccanicamente da spazzole di carbone che scorrono su un anello commutatore in rame. In un motore EC, questa funzione viene eseguita da interruttori a semiconduttore (tipicamente MOSFET o IGBT) nell'elettronica di azionamento integrata del motore. Il risultato è un motore privo di spazzole, commutatore, anelli collettori e elementi di commutazione meccanici di alcun tipo nel percorso della corrente, il che gli conferisce affidabilità, efficienza e caratteristiche di controllo fondamentalmente diverse rispetto a qualsiasi motore a spazzole.
Motore ECs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- Motore BLDC (motore CC senza spazzole): Esattamente sinonimo di motore EC nell'uso ingegneristico. Entrambi i termini descrivono un motore a magnete permanente con commutazione elettronica. BLDC è più comunemente utilizzato in Nord America e in contesti di ingegneria elettronica.
- Motore EC: Il termine preferito dai produttori europei (in particolare EBM-Papst, Ziehl-Abegg ed Ebara), soprattutto nelle applicazioni di ventilazione e ventilazione HVAC, dove motore EC è ora di fatto il termine standard del settore negli standard internazionali e nei cataloghi di prodotti.
- Motore a magneti permanenti senza spazzole (BPML): Utilizzato nella letteratura accademica e in alcune applicazioni industriali di pompe e compressori. Enfatizza la costruzione del rotore a magnete permanente come caratteristica distintiva.
- PMSM (motore sincrono a magnete permanente): Utilizzato in servoazionamenti e applicazioni di trazione ad alte prestazioni. Si tratta effettivamente della stessa tecnologia del motore di un motore EC, ma funziona con forme d'onda di corrente sinusoidali anziché trapezoidali e con un algoritmo di controllo diverso (controllo ad orientamento di campo anziché commutazione a blocchi).
Perché i motori EC sono diventati la scelta predefinita per le applicazioni di ventilazione e ventilazione
L’adozione dei motori EC nel settore HVAC, della refrigerazione e della ventilazione è stata guidata da una combinazione di legislazione energetica, pressione sui costi energetici e crollo dei costi dell’elettronica di potenza che rende possibili i motori EC. Tre fattori spiegano la predominanza dei motori EC nelle moderne applicazioni dei ventilatori:
- Direttiva ErP e classificazioni di efficienza IE: La Direttiva sui prodotti connessi all'energia (ErP) dell'Unione Europea e il sistema di classificazione dell'efficienza IEC 60034 (da IE1 a IE5) hanno progressivamente imposto livelli minimi di efficienza dei motori. I motori a induzione CA standard (tipicamente IE1 o IE2) non possono soddisfare le soglie IE4 e IE5 richieste per ventilatori e motori venduti nell'UE dal 2021. I motori EC raggiungono regolarmente i livelli IE4 e IE5, rendendoli l'unica tecnologia praticabile per molte categorie di prodotti regolamentati.
- Risparmio energetico grazie alla legge sui ventilatori a carico parziale: Il consumo energetico della ventola è proporzionale al cubo della velocità della ventola (legge del cubo della ventola). Il funzionamento di una ventola all'80% della velocità massima richiede solo 51,2% di potenza a pieno regime (0,8³ = 0,512). Il funzionamento alla velocità del 60% richiede solo 21,6% di potenza a tutta velocità. Poiché la maggior parte dei sistemi HVAC e di ventilazione funzionano a carico parziale per la maggior parte delle ore di funzionamento, i motori EC a velocità variabile offrono un notevole risparmio energetico rispetto ai motori CA a velocità fissa con controllo on/off o controllo delle pale di aspirazione.
- L'azionamento integrato elimina il VFD separato: Un motore a induzione CA convenzionale richiede un azionamento a frequenza variabile (VFD) separato per ottenere il funzionamento a velocità variabile. Un motore EC ha l'elettronica di azionamento integrata nell'alloggiamento del motore, riducendo il costo e la complessità dell'installazione, eliminando la necessità di un quadro elettrico separato con componenti VFD e migliorando l'affidabilità complessiva del sistema riducendo il numero di componenti separati.
Costruzione di motori EC: i quattro componenti principali
Un motore EC è costituito da quattro sottosistemi integrati che lavorano insieme come un unico pacchetto:
- Rotore a magnete permanente: L'elemento rotante trasporta una serie di magneti permanenti ad alta energia (tipicamente neodimio ferro boro, NdFeB, grado da N35 a N52) disposti in modo da creare poli nord e sud alternati attorno alla circonferenza del rotore. I magneti sono montati o incorporati nel nucleo del rotore e creano un campo magnetico forte e costante senza alcuna alimentazione elettrica al rotore. Questa è la differenza fondamentale rispetto a un motore a induzione, in cui il campo del rotore è creato da correnti indotte ed è quindi intrinsecamente meno efficiente.
- Statore con avvolgimenti in rame: L'elemento stazionario esterno (o interno, nei modelli con rotore esterno) contiene gli avvolgimenti della bobina di rame distribuiti attorno al nucleo di acciaio laminato. La corrente scorre attraverso questi avvolgimenti in sequenze controllate per creare un campo magnetico rotante che mette in rotazione il rotore a magnete permanente.
- Sensore di posizione del rotore (sensori ad effetto Hall): Tre sensori ad effetto Hall sono montati nello statore a intervalli di 120 gradi attorno alla circonferenza. Ciascun sensore emette un segnale digitale alto o basso a seconda che venga attraversato dal polo nord o sud del magnete del rotore. I tre segnali del sensore insieme creano uno schema a 6 bit che cambia ogni 60 gradi elettrici di rotazione del rotore, fornendo all'elettronica dell'azionamento informazioni precise in tempo reale sulla posizione del rotore per i tempi di commutazione.
- Convertitore integrato (elettronica di azionamento): Una scheda a circuiti stampati montata nell'alloggiamento del motore contiene il raddrizzatore (conversione da CA a CC), il condensatore intermedio del bus CC, sei interruttori a semiconduttore che formano il ponte inverter trifase, circuiti di azionamento del gate, microcontrollore per la commutazione e il controllo della velocità ed elettronica di interfaccia di ingresso/uscita per segnali di controllo e comunicazione. Questa integrazione è ciò che rende un motore EC un dispositivo autonomo e collegabile direttamente anziché un motore che richiede un azionamento esterno separato.
Come funzionano i motori EC: principi di funzionamento dall'ingresso di potenza all'uscita meccanica
Comprensione come funzionano i motori EC richiede di seguire il percorso dell'energia elettrica attraverso il motore dall'ingresso di alimentazione CA ai terminali del cavo fino alla rotazione meccanica dell'albero di uscita o della girante del ventilatore. Il processo prevede cinque fasi distinte che si verificano continuamente e simultaneamente durante il funzionamento del motore.
Fase 1: conversione da CA a CC (rettifica)
L'elettricità di rete entra nel motore EC come CA monofase (230 V, 50 Hz in Europa; 120 V o 240 V, 60 Hz in Nord America) o CA trifase (da 380 a 480 V, 50 o 60 Hz nelle applicazioni industriali). Il primo stadio dell'elettronica di azionamento integrata è un circuito raddrizzatore che converte questa tensione CA in CC. Nella maggior parte dei motori EC, ciò si ottiene utilizzando un raddrizzatore a ponte di diodi a onda intera:
- Per ingresso monofase 230 V CA: Il raddrizzatore a ponte a onda intera converte la corrente alternata sinusoidale in corrente continua pulsante con una tensione di picco di circa 325 V (230 V × √2). La corrente continua pulsante viene quindi livellata da un grande condensatore elettrolitico sul bus CC, fornendo una tensione del bus CC relativamente stabile di circa da 300 a 320 V sotto carico.
- Per ingresso trifase 400 V CA: Un ponte a diodi trifase produce una tensione del bus CC molto più uniforme con solo un piccolo ripple, con una tensione del bus CC di circa 560 V (400 V × √2). Il bus CC più fluido dell'ingresso trifase riduce la capacità richiesta nello stadio del filtro e migliora l'efficienza del convertitore.
Il condensatore del bus CC svolge due funzioni fondamentali: uniforma la tensione raddrizzata per fornire un'alimentazione CC stabile all'inverter e funge da buffer di accumulo dell'energia che assorbe i brevi impulsi di corrente assorbiti dall'inverter quando commuta la corrente negli avvolgimenti del motore.
Fase 2: rilevamento della posizione del rotore
Prima che l'inverter possa commutare la corrente nell'avvolgimento corretto, il microcontrollore di controllo deve conoscere la posizione angolare istantanea del rotore. È qui che i sensori ad effetto Hall svolgono il loro ruolo essenziale. Tre sensori ad effetto Hall, posizionati a Intervalli meccanici di 120 gradi (o intervalli di 60 gradi in un motore con un gran numero di coppie polari) attorno al foro dello statore, ciascuno emette un segnale logico alto (tipicamente 5 V) quando passa un magnete del polo nord e un segnale logico basso (0 V) quando passa un magnete del polo sud. I tre sensori producono un codice binario a 3 bit in continua evoluzione mentre il rotore ruota, con il codice che cambia ogni 60 gradi elettrici. Per un motore con rotore a 4 coppie (8 poli), il codice completa una sequenza completa di 6 fasi per ogni 90 gradi di rotazione meccanica (360 gradi meccanici ÷ 4 coppie polari = 90 gradi meccanici per giro elettrico). Il microcontrollore legge questo codice a 3 bit ad alta velocità (tipicamente migliaia di volte al secondo) e lo utilizza per determinare quale coppia di avvolgimenti deve essere energizzata in qualsiasi istante.
Alcuni motori EC avanzati utilizzano controllo senza sensori invece dei sensori ad effetto Hall. Nella commutazione senza sensori, l'algoritmo di controllo rileva la back-EMF (forza controelettromotrice) generata nell'avvolgimento non energizzato quando il rotore a magnete permanente lo supera e utilizza questa tensione per dedurre la posizione del rotore. I progetti senza sensore riducono il numero dei componenti ed eliminano il cablaggio del sensore Hall come potenziale punto di guasto, ma richiedono una breve sequenza di avvio a bassa tensione in cui la forza elettromotrice posteriore è troppo piccola per essere rilevata in modo affidabile.
Fase 3: Commutazione elettronica da parte dell'inverter
L'inverter è il nucleo di ciò che rende un motore EC "commutato elettronicamente". È costituito da sei interruttori a semiconduttore di potenza (tipicamente MOSFET per motori fino a circa 2 kW e IGBT per motori di potenza superiore) disposti in tre coppie di semiponti, una coppia per ciascuno dei tre avvolgimenti dello statore (fasi U, V e W). Gli interruttori sono identificati come:
- Interruttori high-side (Q1, Q3, Q5): Collegare la guida positiva del bus CC a ciascun terminale di fase del motore quando è acceso.
- Interruttori low-side (Q2, Q4, Q6): Collegare ciascun terminale di fase del motore al binario negativo del bus CC (terra) quando è acceso.
In qualsiasi momento durante il normale funzionamento, esattamente due dei sei interruttori sono in conduzione: uno high-side e uno low-side, da fasi diverse. Ciò crea un percorso di corrente dal terminale positivo del bus CC, attraverso un avvolgimento di fase, attraverso lo statore, attraverso un altro avvolgimento di fase e di nuovo al terminale negativo del bus CC. Il flusso di corrente risultante nei due avvolgimenti energizzati crea un campo magnetico nello spazio dello statore che attira il rotore a magnete permanente verso l'allineamento con il campo. Il microcontrollore passa alla coppia di interruttori successiva (la fase di commutazione successiva) prima che il rotore raggiunga il perfetto allineamento, garantendo una rotazione continua nella direzione desiderata.
Per uno schema di commutazione standard trifase, 6 fasi (trapezoidale), la sequenza completa degli stati dell'interruttore per un giro elettrico completo è:
- Q1 (U alto) e Q4 (V basso): la corrente scorre da U a V
- Q1 (U alto) e Q6 (W basso): la corrente scorre da U a W
- Q3 (V alto) e Q6 (W basso): la corrente scorre da V a W
- Q3 (V alto) e Q2 (U basso): la corrente scorre da V a U
- Q5 (W alto) e Q2 (U basso): la corrente scorre da W a U
- Q5 (W alto) e Q4 (V basso): la corrente scorre da W a V
Questa sequenza di 6 fasi si ripete continuamente, con ciascuna fase che occupa esattamente 60 gradi elettrici di corsa del rotore. La frequenza di commutazione tra i passi aumenta in modo direttamente proporzionale alla velocità del motore, quindi a velocità più elevate il microcontrollore deve commutare più rapidamente.
Fase 4: controllo della velocità PWM
La sequenza di commutazione sopra descritta aziona il motore a una velocità determinata dalla tensione del bus CC e dalle caratteristiche della forza controelettromotrice del motore. Per controllare la velocità indipendentemente dalla tensione di alimentazione, modulazione di larghezza di impulso (PWM) è sovrapposto alla commutazione di commutazione. Invece di mantenere gli interruttori attivi continuamente accesi durante ogni fase di commutazione, gli interruttori vengono accesi e spenti rapidamente ad alta frequenza (tipicamente Da 8 a 20kHz ) con un ciclo di lavoro variabile (il rapporto tra il tempo di attivazione e il periodo di commutazione totale). La tensione media applicata all'avvolgimento durante ciascuna fase di commutazione è uguale alla tensione del bus CC moltiplicata per il ciclo di lavoro:
V_media = V_DC_bus × Ciclo di lavoro
Un ciclo di lavoro del 100% applica l'intera tensione del bus CC all'avvolgimento, guidando il motore alla velocità massima per il carico specificato. Un ciclo di lavoro del 50% applica metà della tensione del bus, determinando circa la metà della velocità massima. Un ciclo di lavoro del 10% applica un decimo della tensione del bus per la velocità controllabile più bassa. La frequenza portante PWM da 8 a 20 kHz è ben al di sopra della gamma udibile dell'udito umano (da 20 Hz a 20 kHz), quindi il motore produce un rumore elettrico minimo dalla commutazione, sebbene il profilo di rumore udibile specifico del motore e della girante della ventola a diverse velocità sia un criterio di selezione chiave per le applicazioni HVAC e di refrigerazione commerciale.
Fase 5: controllo del feedback di velocità e corrente
Il microcontrollore di un motore EC esegue continuamente un algoritmo di controllo a circuito chiuso che mantiene la velocità target (o la coppia, in alcune modalità di controllo) indipendentemente dalle variazioni di carico. Il ciclo di controllo funziona come segue:
- Misurazione della velocità: La velocità effettiva del motore viene misurata contando la velocità dei passi di commutazione (derivata dai segnali del sensore Hall) e convertendola in RPM. Questa misurazione viene aggiornata migliaia di volte al secondo.
- Calcolo dell'errore di velocità: La differenza tra la velocità target (il setpoint, ricevuto dal segnale di ingresso di controllo) e la velocità effettiva misurata è l'errore di velocità.
- Regolazione del ciclo di lavoro PWM: L'algoritmo di controllo (tipicamente un algoritmo proporzionale-integrale o PI) regola il ciclo di lavoro PWM in risposta all'errore di velocità. Se il motore funziona più lentamente del target (errore di velocità positivo), il ciclo di lavoro viene aumentato per applicare più tensione. Se il motore funziona più velocemente del target (errore di velocità negativo), il ciclo di lavoro viene ridotto. Questo ciclo di feedback generalmente risponde in millisecondi, mantenendo una precisione di velocità di Da ±1% a ±3% del setpoint in un'ampia gamma di condizioni di carico.
- Monitoraggio corrente per la protezione: I sensori di corrente di fase (tipicamente resistori di shunt nei piedini dell'interruttore sul lato inferiore) misurano la corrente istantanea assorbita da ciascun avvolgimento. Il microcontrollore monitora queste correnti per rilevare eventuali condizioni di sovracorrente (stallo del motore, cortocircuito nell'avvolgimento o girante della ventola sovraccarica) e spegne gli interruttori entro microsecondi se viene superata una soglia di protezione, prevenendo danni ai semiconduttori o agli avvolgimenti del motore.
Qual è la differenza tra i motori dei ventilatori DC ed EC: un confronto tecnico completo
La questione di qual è la differenza tra i motori dei ventilatori DC ed EC è il confronto più importante dal punto di vista pratico per ingegneri e acquirenti che selezionano motori di ventilatori per applicazioni HVAC, refrigerazione e ventilazione industriale. Entrambi i tipi di motore funzionano in corrente continua nel punto di conversione elettromagnetica effettiva, ma differiscono fondamentalmente nella costruzione, nel metodo di commutazione, nel profilo di efficienza, nelle caratteristiche di controllo e nei requisiti di manutenzione.
La differenza strutturale fondamentale: la costruzione del rotore
In un motore DC convenzionale (spazzolato), il il rotore trasporta gli avvolgimenti . La corrente proveniente dall'alimentazione esterna fluisce nelle bobine del rotore attraverso spazzole di carbone che premono contro il commutatore: un gruppo di anelli di rame segmentato montato sull'albero del rotore. Mentre il rotore gira, diversi segmenti del commutatore passano sotto le spazzole, collegando in sequenza diversi gruppi di bobine all'alimentazione. Lo statore contiene magneti permanenti o avvolgimenti di campo che creano il campo magnetico stazionario. La coppia elettromagnetica è prodotta dall'interazione tra il campo dello statore e i conduttori del rotore che trasportano corrente.
In un motore EC i ruoli rotore-statore vengono scambiati. Il il rotore trasporta magneti permanenti senza avvolgimenti e senza collegamenti elettrici. Il lo statore porta gli avvolgimenti . La corrente scorre attraverso le bobine dello statore dall'elettronica stazionaria tramite collegamenti metallici diretti senza spazzole o contatti striscianti. La coppia elettromagnetica è prodotta dall'interazione tra il campo magnetico del rotore rotante e il campo dello statore commutato elettronicamente. Questa differenza costruttiva fondamentale è all'origine di ogni vantaggio prestazionale del motore EC rispetto al motore DC convenzionale.
Commutazione: meccanica vs. elettronica
Il processo di commutazione è dove risiede la differenza più importante tra i motori DC ed EC:
- Motore DC (commutazione meccanica): Le spazzole di carbone premono contro i segmenti del commutatore in rame sotto la tensione della molla. Mentre il rotore gira, ciascuna spazzola scivola da un segmento a quello successivo, creando e interrompendo il circuito elettrico alle successive bobine del rotore. Questo contatto strisciante genera calore (perdite resistive sull'interfaccia del contatto), crea un arco elettrico quando i contatti si rompono sotto la corrente di carico e provoca un'usura progressiva sia del materiale della spazzola (carbone) che del commutatore (rame). È necessaria la sostituzione della spazzola a intervalli di Da 1.000 a 5.000 ore nelle tipiche applicazioni con ventilatori, con sostituzioni più frequenti a carichi di corrente più elevati o in ambienti umidi dove l'usura delle spazzole accelera.
- Motore EC (electronic commutation): Gli interruttori MOSFET o IGBT nell'elettronica di azionamento si accendono e si spengono sotto il comando del microcontrollore, dirigendo la corrente attraverso gli avvolgimenti dello statore nella sequenza corretta per la rotazione continua. Non vi è alcun contatto strisciante, nessuna usura meccanica nel meccanismo di commutazione, nessun arco elettrico e nessuna generazione di polvere di carbonio. La durata prevista dei componenti elettronici di commutazione è Da 30.000 a 100.000 ore o più, limitato principalmente dai condensatori elettrolitici sul bus CC (che si degradano gradualmente nel tempo a causa dell'evaporazione dell'elettrolita) e dalla durata dei cuscinetti piuttosto che dall'usura della commutazione.
Confronto di efficienza: dove i motori EC mostrano il loro maggiore vantaggio
L’efficienza è la differenza quantitativa più convincente tra i motori dei ventilatori DC ed EC. Il confronto dell'efficienza rivela perché i motori EC hanno sostituito i motori DC con spazzole praticamente in tutte le nuove applicazioni commerciali di ventilatori HVAC:
| Punto operativo | Efficienza del motore CC convenzionale | Efficienza del motore EC | Vantaggio di efficienza |
|---|---|---|---|
| 100% velocità (pieno carico) | dal 70 all'82% | Dall'87 al 95% | 10-15 punti percentuali |
| 75% di velocità | dal 65 al 78% | Dall'85 al 93% | Da 15 a 18 punti percentuali |
| 50% di velocità | dal 55 al 70% | Dall'80 al 90% | Da 18 a 25 punti percentuali |
| 25% di velocità | dal 35 al 55% | dal 72 all'85% | Da 25 a 37 punti percentuali |
Il vantaggio in termini di efficienza dei motori EC rispetto ai motori DC convenzionali è maggiore in condizioni di carico parziale, che è proprio il luogo in cui i ventilatori trascorrono la maggior parte delle ore di funzionamento. Una ventola che funziona al 50% della velocità in un sistema HVAC a volume d'aria variabile o un condensatore di refrigerazione in condizioni ambientali di carico parziale può consumare Dal 25 al 35% di energia in meno all'ora con un motore EC che con un motore DC con spazzole che fornisce la stessa potenza meccanica. Nell’arco di un anno di funzionamento continuo, questa differenza rappresenta una riduzione molto significativa dei costi dell’elettricità e delle emissioni di carbonio.
Perché i motori CC convenzionali sono meno efficienti: l'analisi delle perdite
Comprensione the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Perdite di resistenza di contatto della spazzola: L'interfaccia di contatto carbonio-rame ha una resistenza di contatto tipica Da 0,1 a 0,5 ohm per spazzola e con due spazzole nel percorso di corrente, questa resistenza provoca una caduta di tensione e una perdita di potenza (I²R) proporzionale al quadrato della corrente. Con una corrente a pieno carico, ad esempio, di 5 A, una resistenza totale della spazzola di 0,4 ohm dissipa 5² × 0,4 = 10 watt come calore al contatto della spazzola, che rappresenta circa il 5-10% della potenza totale in ingresso del motore nei piccoli motori. I motori EC hanno una resistenza di contatto delle spazzole pari a zero.
- Perdite nel rame del rotore: In un motore CC, la corrente scorre attraverso gli avvolgimenti del rotore, che presentano una resistenza significativa a causa del piccolo diametro del filo e della lunga lunghezza dell'avvolgimento necessari per adattarsi ai vincoli di massa rotante. Queste perdite I²R nel rotore sono una fonte di calore primaria e un meccanismo di perdita di efficienza. In un motore EC, il rotore trasporta solo magneti permanenti senza corrente e quindi ha perdite del rotore I²R pari a zero. Tutte le perdite nel rame si verificano solo nello statore, dove la dissipazione del calore verso l'ambiente esterno è molto più efficace grazie al contatto dello statore con l'alloggiamento del motore.
- Perdite nel nucleo del rotore (perdite di ferro): Quando il rotore di un motore CC ruota all'interno del campo magnetico stazionario, il nucleo del rotore subisce un flusso magnetico in continua evoluzione, causando correnti parassite e perdite per isteresi nei lamierini del rotore. In un motore EC con rotore a magnete permanente, il rotore subisce un flusso magnetico relativamente costante (il flusso dei propri magneti permanenti) durante il funzionamento stazionario, riducendo drasticamente le perdite del nucleo del rotore rispetto al rotore del motore CC.
- Perdite per attrito e spostamento d'aria dalle spazzole: L'attrito meccanico delle spazzole di carbone che premono contro il commutatore sotto la tensione della molla consuma direttamente potenza meccanica e genera calore sull'interfaccia di contatto. Sebbene individualmente piccolo (tipicamente dall'1 al 3% della potenza nominale), questo attrito contribuisce anche all'usura della superficie del commutatore e alla generazione di polvere di carbonio che può contaminare le parti interne del motore e i lubrificanti dei cuscinetti. I motori EC non hanno attrito nel meccanismo di commutazione.
Confronto del controllo della velocità: come vengono controllati i motori DC ed EC
Il controllo della velocità è la seconda grande differenza pratica tra i motori dei ventilatori DC ed EC:
- Controllo convenzionale della velocità del motore CC: La velocità del motore CC con spazzole è controllata variando la tensione di alimentazione CC applicata ai terminali del motore. I metodi includono l'uscita variabile del trasformatore (reostato), il regolatore di tensione lineare (dispendioso), il controllo della tensione PWM utilizzando un circuito chopper esterno o l'indebolimento del campo riducendo la corrente di campo nei motori CC a campo avvolto. Tutti questi metodi richiedono hardware di controllo esterno, aggiungono complessità al sistema e, nel caso del controllo resistivo o lineare, sprecano la potenza ridotta sotto forma di calore anziché restituirla all'alimentazione. Inoltre, le ventole DC con spazzole a velocità variabile richiedono in genere controller personalizzati abbinati a ciascun motore specifico, riducendo l'intercambiabilità.
- Motore EC speed control: Motore ECs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: Segnale analogico da 0 a 10 V (0V = velocità minima, 10V = velocità massima); Segnale del loop di corrente da 4 a 20 mA (4 mA = velocità minima, 20 mA = velocità massima); Segnale di ingresso PWM (il ciclo di lavoro dal 10% al 90% controlla la velocità in modo proporzionale); Controllo digitale Modbus RTU o RS-485 per l'integrazione del sistema di gestione degli edifici; e ingresso potenziometro per la regolazione manuale della velocità. Il microcontrollore interno del motore accetta questi segnali direttamente e regola di conseguenza il ciclo di lavoro PWM dell'inverter, senza richiedere elettronica di potenza esterna.
Affidabilità e manutenzione: la differenza nella durata di servizio
La durata utile e i requisiti di manutenzione dei motori dei ventilatori DC ed EC differiscono notevolmente perché il meccanismo di usura primario del motore DC (usura delle spazzole e del commutatore) è completamente assente nel motore EC:
- Manutenzione convenzionale del motore CC: Le spazzole di carbone devono essere ispezionate a intervalli regolari (tipicamente ogni Da 500 a 2.000 ore per motori di ventilatori in servizio continuo) e sostituiti quando usurati fino alla lunghezza minima specificata. Gli anelli del commutatore devono essere puliti per rimuovere l'accumulo di polvere di carbonio e occasionalmente torniti al tornio per ripristinare una superficie piana e concentrica dopo anni di usura delle spazzole. I motori che funzionano in ambienti umidi o contaminati richiedono una manutenzione più frequente. La sostituzione totale delle spazzole più i costi di manutenzione del commutatore per una durata di 10 anni possono uguagliare o superare il prezzo di acquisto originale del motore per le ventole a servizio continuo.
- Motore EC maintenance: L'unica manutenzione ordinaria richiesta per un motore del ventilatore EC è l'ispezione periodica e la lubrificazione (o la sostituzione) dei cuscinetti dell'albero, identica al programma di manutenzione di qualsiasi altro tipo di motore. L'elettronica non presenta componenti riparabili dall'utente e è progettata per l'intera durata di servizio del motore. L'MTBF (Mean Time Between Failures) pubblicato per i motori EC dei principali produttori varia da Da 40.000 a oltre 100.000 ore , equivalente a Da 4,5 a 11 anni di funzionamento continuo. Questo rispetto agli intervalli di manutenzione effettivi di Da 1.000 a 5.000 ore tra gli eventi di servizio delle spazzole per i motori DC.
| Parametro | Motore CC convenzionale (spazzolato) | Motore EC (commutato elettronicamente) |
|---|---|---|
| Metodo di commutazione | Meccanico (spazzole e commutatore) | Elettronica (interruttori MOSFET/IGBT) |
| Costruzione del rotore | Avvolgimenti in rame sul rotore | Magneti permanenti sul rotore |
| Efficienza tipica (pieno carico) | dal 70 all'82% | Dall'87 al 95% |
| Efficienza a carico parziale | Scende significativamente al di sotto del pieno carico | Rimane elevato in tutta la gamma di velocità |
| Manutenzione delle spazzole in carbone | Richiesto ogni 1.000-5.000 ore | Non applicabile (nessuna spazzola) |
| MTBF | Da 5.000 a 15.000 ore | Da 40.000 a 100.000 ore |
| Ingresso per il controllo della velocità | Tensione CC variabile (è necessario il controllo esterno) | Da 0 a 10 V, da 4 a 20 mA, PWM, Modbus (integrato) |
| È necessaria l'alimentazione elettrica | Alimentazione CC (richiede un raddrizzatore esterno per CA) | Rete CA diretta (raddrizzatore integrato) |
| Generazione di polvere di carbonio | Sì (a causa dell'usura delle spazzole) | Nessuno |
| Classe di efficienza IE (IEC 60034) | Da IE1 a IE2 (tipico) | Da IE4 a IE5 (tipico) |
| Rumore acustico | Maggiore (rumore di commutazione delle spazzole) | Inferiore (nessuna commutazione meccanica) |
| Costo iniziale | Più in basso | Superiore (tipicamente da 1,5 a 3× motore CC) |
| Costo totale di proprietà (TCO) | Superiore (energia e manutenzione) | Più in basso (energy savings dominate) |
Caratteristiche prestazionali del motore EC: coppia, intervallo di velocità e interfacce di controllo
Comprensione EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Caratteristiche coppia-velocità dei motori EC
La caratteristica coppia-velocità di un motore EC è determinata dal design del magnete permanente, dai parametri di avvolgimento e dall'algoritmo di controllo. Caratteristiche principali della curva coppia-velocità del motore EC:
- Coppia costante al di sotto della velocità base: Fino alla velocità di base (la velocità alla quale la forza elettromotrice posteriore del motore eguaglia la tensione disponibile del bus CC al ciclo di lavoro massimo), il motore EC può fornire la sua coppia nominale a qualsiasi velocità. Questa regione a coppia costante è quella in cui avviene principalmente il funzionamento della ventola a velocità variabile.
- Indebolimento del campo sopra la velocità base: Al di sopra della velocità base, alcuni azionamenti di motori EC utilizzano l'indebolimento di campo (tecniche di avanzamento di fase nei tempi di commutazione) per estendere la gamma di velocità oltre il massimo naturale accettando al contempo una riduzione della coppia. Ciò consente al motore di raggiungere un intervallo di velocità fino a Da 3:1 a 5:1 velocità superiore a quella base con coppia ridotta.
- Intervallo di velocità (rapporto di turndown): La maggior parte dei motori dei ventilatori EC fornisce un intervallo di velocità utilizzabile da circa Dal 10 al 15% della velocità massima fino al 100%, ottenendo un rapporto di turndown di Da 6:1 a 10:1 . Alcuni progetti avanzati raggiungono un turndown di 20:1 o superiore con un'ondulazione di coppia accettabile e stabilità di controllo su tutta la gamma.
Motori EC a rotore esterno e a rotore interno
Motore ECs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
- Motore EC a rotore esterno (outrunner): Il rotore è il cilindro esterno che circonda e ruota attorno allo statore stazionario interno. La girante della ventola si monta direttamente sull'involucro esterno del rotore, eliminando completamente l'albero e la tenuta meccanica. Questa configurazione è ideale per ventilatori assiali e centrifughi in cui la girante può essere collegata direttamente al bordo esterno del rotore, ottenendo un gruppo compatto e a basso profilo con un'eccellente dissipazione del calore (l'involucro esterno rotante funge da aletta di raffreddamento). I motori EC a rotore esterno dominano i mercati dei fan coil HVAC, dei ventilatori dei condensatori per la refrigerazione e dei ventilatori degli evaporatori. L'intervallo di dimensioni tipico è Da 15 W a 2.000 W e velocità di Da 200 a 1.500 giri al minuto per ventilatori ad azionamento diretto.
- Motore EC a rotore interno (inrunner): La configurazione convenzionale in cui il rotore è un cilindro interno che ruota all'interno dello statore esterno. L'albero di uscita sporge da una o entrambe le estremità del motore per l'accoppiamento alla girante del ventilatore, alla ruota del ventilatore o alla puleggia della trasmissione a cinghia. I motori EC a rotore interno vengono utilizzati nei ventilatori centrifughi, nelle unità di trattamento dell'aria con trasmissione a cinghia e nelle applicazioni in cui il motore deve essere separato dalla ventola tramite un accoppiamento o una trasmissione. In genere raggiungono velocità più elevate rispetto ai modelli con rotore esterno Da 1.500 a 10.000 giri al minuto , e sono disponibili con potenze nominali superiori fino a 30 chilowatt e sopra.
Interfacce di controllo standard per motori di ventilatori EC
La specifica pratica più importante per un motore EC in un'applicazione di controllo di un edificio o di un processo è la sua interfaccia di controllo. I motori EC accettano diversi segnali di controllo diversi e l'interfaccia selezionata deve corrispondere all'uscita del sistema di gestione dell'edificio (BMS), del controller di refrigerazione o del sistema di controllo del processo:
- Analogico da 0 a 10 V: L'interfaccia di controllo più comune per i motori dei ventilatori EC HVAC commerciali. Un segnale da 0 V comanda la velocità minima (o l'arresto del motore, a seconda della configurazione del motore) e un segnale da 10 V comanda la velocità massima. La velocità varia linearmente tra questi punti. Questa interfaccia funziona praticamente con tutti i moderni controller HVAC e uscite BMS.
- Circuito di corrente da 4 a 20 mA: Preferito nelle applicazioni industriali e di processo in cui sono coinvolti cavi lunghi. I segnali del loop di corrente sono immuni alla caduta di tensione lungo il cavo e forniscono un rilevamento integrato della rottura del filo (0 mA indica un filo del segnale rotto, distinto dal comando minimo di 4 mA). L'interfaccia da 4 a 20 mA è standard per i motori EC utilizzati nella refrigerazione industriale, nella ventilazione di processo e nelle grandi unità di trattamento dell'aria.
- Ingresso segnale PWM: Un segnale ad onda quadra (tipicamente con ampiezza da 0 a 5 V o da 0 a 10 V) ad una frequenza di Da 100 Hz a 1.000 Hz dove il ciclo di lavoro (percentuale di tempo di attività) controlla la velocità. Questa interfaccia viene utilizzata nelle applicazioni con ventole EC per autoveicoli e veicoli commerciali e nelle ventole di raffreddamento di componenti elettronici in cui il controller emette un segnale di controllo della ventola PWM.
- Modbus RTU su RS-485: Un protocollo di comunicazione seriale digitale ampiamente utilizzato nell'automazione degli edifici e nel controllo dei processi industriali. I motori EC con funzionalità Modbus possono ricevere comandi di velocità, segnalare la velocità effettiva, segnalare la temperatura del motore, segnalare i codici di errore e accettare modifiche alla configurazione su una rete RS-485 a 2 fili standard, consentendo a un singolo controller BMS di gestire molte ventole su un unico cavo di comunicazione.
- Ingresso potenziometro: Alcuni motori EC accettano un semplice resistore variabile (potenziometro) collegato ai terminali di controllo per la regolazione manuale della velocità senza alcun controller elettronico. Viene utilizzato in semplici applicazioni di ventilatori di scarico, sostituzioni di retrofit e apparecchiature di laboratorio in cui è adeguata una velocità controllata da una manopola.
Applicazioni di motori EC, risparmio energetico e ritorno sull'investimento
Motore ECs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
Aree di applicazione primarie per i motori dei ventilatori EC
- Ventilconvettori HVAC: Motore ECs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes Da 15 a 35 W alla velocità minima, rispetto a da 45 a 80 W per l'equivalente fancoil con motore CA a velocità fissa, con gli occupanti che trascorrono la maggior parte del tempo in stanze in cui la ventola funziona a bassa velocità per il massimo comfort. Questa differenza rappresenta più di un anno di attività in una camera d'albergo o in un ufficio Da $ 15 a $ 40 per unità all'anno di risparmio energetico alle tariffe elettriche commerciali tipiche.
- Ventilatori del condensatore e dell'evaporatore per la refrigerazione commerciale: I ventilatori degli evaporatori per vetrine dei supermercati, i ventilatori dei condensatori per celle frigorifere e i ventilatori per frigoriferi e congelatori commerciali rappresentano uno dei mercati più grandi per i motori EC. Un supermercato di medie dimensioni potrebbe averlo 200-400 piccoli ventilatori dell'evaporatore EC nelle sue vetrine refrigerate, ciascuno risparmiando Da 15 a 30 W rispetto ai motori CA a poli schermati che sostituiscono. In un supermercato pieno, ciò rappresenta un risparmio totale di da 3 a 12kW continuamente o approssimativamente Da $ 3.000 a $ 10.000 all'anno ai prezzi commerciali dell’energia elettrica.
- Unità di trattamento aria (UTA): I gruppi ventilatore-motore centrifugo EC in UTA a volume d'aria variabile raggiungono efficienze di sistema che non possono essere raggiunte dai motori CA con VFD esterni o con i tradizionali motori a poli commutabili a più velocità. Il gruppo motore-ventilatore EC integrato per applicazioni CTA è disponibile nelle gamme di potenza da Da 200 W a 30 kW , coprendo tutto, dai piccoli ventilatori per ventilconvettori alle principali unità centrali di trattamento dell'aria.
- HVAC residenziale (sistemi split e pompe di calore): I ventilatori delle unità interne ed esterne nei condizionatori d'aria e nelle pompe di calore a sistema split utilizzano motori EC per raggiungere i livelli di efficienza stagionale elevata (SEER e HSPF) richiesti dagli standard energetici in Nord America, Europa e Asia. Il ventilatore interno EC a velocità variabile consente inoltre un flusso d'aria modulato per il controllo dell'umidità e il comfort in condizioni di raffreddamento a carico parziale.
- Raffreddamento sala server e data center: Le ventole con motore EC nei rack di server, nei raffreddatori in fila e nelle unità CRAC (Computer Room Air Conditioning) a pavimento rialzato forniscono il flusso d'aria preciso e variabile necessario per rispondere ai cambiamenti dinamici del carico IT mantenendo sempre la massima efficienza possibile. I parametri PUE (Power Usage Effectiveness) del data center sono significativamente migliorati dall'adozione del motore EC nei sistemi di raffreddamento.
Calcolo del ritorno sull'investimento per la sostituzione del motore EC
Un calcolo del ROI semplice ma efficace per la sostituzione di un motore convenzionale con un motore EC richiede quattro valori di input:
- Ore di funzionamento annuali: Per una ventola di refrigerazione commerciale in funzionamento continuo, questo è in genere 8.760 ore all'anno (24 ore × 365 giorni). Per un ventilatore HVAC che funziona solo durante le ore occupate, potrebbe esserlo Da 2.500 a 4.000 ore all'anno .
- Risparmio energetico per unità: La differenza nel consumo energetico tra il vecchio motore e il motore EC in condizioni operative tipiche. Ad esempio, la sostituzione di un motore a poli schermati da 75 W con un motore EC da 25 W consente di risparmiare 50 W per unità .
- Costo dell'elettricità: Il costo totale dell'elettricità per kWh, inclusi costi energetici, oneri per la domanda e tasse. I costi dell'elettricità commerciale in molti paesi vanno da Da $ 0,10 a $ 0,30 per kWh .
- Motore EC premium cost: Il costo aggiuntivo del motore EC rispetto al motore convenzionale, comprese le differenze nel costo della manodopera di installazione.
Esempio di calcolo per la sostituzione della ventola dell'evaporatore di un supermercato:
- Consumo energetico del vecchio motore: 75 W (motore CA a poli schermati)
- Motore EC power consumption: 22 W
- Risparmio energetico: 53 W per ventola
- Risparmio energetico annuo: 53 W × 8.760 ore = 464 kWh per ventilatore all'anno
- Risparmio sui costi annuali a $ 0,18 per kWh: $ 83,50 per fan all'anno
- Motore EC plus installation premium over conventional motor: $ 120 per ventilatore
- Periodo di rimborso semplice: $ 120 ÷ $ 83,50 = 1,44 anni (circa 17 mesi)
Questo calcolo non include il valore dell'eliminazione dei costi di manodopera e componenti per la sostituzione delle spazzole, della riduzione del carico di raffreddamento sul sistema di refrigerazione derivante dalla minore dissipazione del calore del motore (risparmio di energia secondaria) o di eventuali sconti di utilità per l'installazione di motori ad alta efficienza. L'inclusione di questi fattori in genere riduce ulteriormente il periodo di ammortamento effettivo 12-18 mesi per applicazioni di refrigerazione a servizio continuo.
Domande frequenti sui motori EC
1. Cos'è un motore EC e cosa significa EC?
Cos'è un EC motor ? EC sta per Commutazione Elettronica. Un motore EC è un motore a magneti permanenti senza spazzole la cui commutazione (la commutazione della corrente attraverso gli avvolgimenti per mantenere la rotazione continua) viene eseguita dall'elettronica a semiconduttore integrata anziché dalla spazzola di carbone fisica e dal meccanismo del commutatore utilizzati nei motori CC convenzionali. I motori EC accettano l'alimentazione di rete CA standard e contengono un raddrizzatore e un inverter integrati che la convertono negli impulsi di corrente CC controllati necessari per azionare il rotore a magnete permanente. Raggiungono efficienze di Dall'85 al 95% , equivalente alla classe di efficienza IE4 o IE5, che supera notevolmente i tradizionali motori CC con spazzole o motori a induzione CA.
2. Come funzionano i motori EC a livello base?
Come funzionano i motori EC in termini semplici? L'alimentazione CA entra nel motore e viene convertita in CC da un raddrizzatore integrato e da un condensatore di livellamento. L'alimentazione del bus CC viene quindi interrotta da sei interruttori elettronici (MOSFET) in una sequenza di commutazione specifica che crea un campo magnetico rotante negli avvolgimenti dello statore. Il rotore a magnete permanente segue questo campo rotante, producendo la rotazione meccanica. I sensori ad effetto Hall montati nello statore rilevano la posizione angolare del rotore in ogni momento e informano il microcontrollore di controllo quale coppia di interruttori deve essere attivata, garantendo che la corrente sia sempre nell'avvolgimento corretto per produrre la coppia massima nella direzione desiderata. La velocità viene controllata variando il ciclo di lavoro PWM degli interruttori.
3. Qual è la differenza tra i motori dei ventilatori DC ed EC?
Il nucleo differenza tra i motori dei ventilatori DC ed EC è il metodo di commutazione e la costruzione del rotore. Un motore CC convenzionale ha avvolgimenti in rame sul rotore e utilizza spazzole di carbone fisiche che scorrono su un anello commutatore per commutare la corrente alle bobine del rotore corrette mentre il motore gira. Un motore EC è dotato di magneti permanenti sul rotore (senza avvolgimenti del rotore) e utilizza interruttori elettronici per commutare la corrente negli avvolgimenti stazionari dello statore. Il design senza spazzole del motore EC elimina l'usura delle spazzole (nessuna manutenzione), le perdite di resistenza di contatto delle spazzole (efficienza maggiore dall'87 al 95% rispetto al 70-82%), la generazione di polvere di carbonio e l'arco di commutazione. I motori EC sono inoltre dotati di controllo della velocità integrato che accetta segnali di controllo standard da 0 a 10 V o da 4 a 20 mA, mentre i motori CC con spazzole richiedono hardware di controllo della velocità esterno separato.
4. I motori EC sono uguali ai motori BLDC?
SÌ. I motori EC e i motori BLDC (Brushless DC) sono la stessa tecnologia descritta con terminologie diverse. Entrambi sono motori a magneti permanenti con commutazione elettronica e senza spazzole. BLDC è il termine più comune nei contesti di ingegneria automobilistica e elettronica nordamericana, mentre motore EC è il termine preferito nelle applicazioni HVAC europee e nelle ventole di refrigerazione commerciale, in particolare se utilizzato dai principali produttori europei. La differenza pratica fondamentale nei prodotti venduti con questi nomi è che i motori EC venduti per HVAC commerciale in genere includono la rettifica dell'ingresso di rete CA nell'elettronica integrata e accettano segnali di controllo da 0 a 10 V o da 4 a 20 mA, mentre i motori BLDC in alcuni contesti si riferiscono a motori che richiedono un'alimentazione CC separata.
5. Quale livello di efficienza raggiungono i motori EC rispetto ai motori AC standard?
Motore ECs typically achieve motor-only efficiencies of Dall'87 al 95% nell'intero intervallo di velocità nominale, corrispondente alle classi di efficienza IE4 (Super Premium) o IE5 (Ultra Premium) secondo la classificazione IEC 60034. I motori a induzione CA monofase standard (polo schermato, funzionamento a condensatore) raggiungono efficienze di dal 25 al 65% nei piccoli intervalli di potenza comuni per le applicazioni con ventilatori. Anche i motori a induzione CA trifase di classe IE2 o IE3 in genere raggiungono solo dal 75 al 90% a pieno carico, scendendo a efficienze significativamente inferiori a velocità a carico parziale. Il vantaggio in termini di efficienza dei motori EC è maggiore durante il funzionamento a carico parziale, ovvero il periodo in cui la maggior parte dei ventilatori funziona per la maggior parte delle ore di funzionamento.
6. Come viene controllata la velocità di un motore EC?
La velocità di un motore EC viene controllata modificando il ciclo di lavoro PWM degli interruttori interni dell'inverter, che varia la tensione media applicata agli avvolgimenti del motore. Questo ciclo di lavoro viene impostato dal microcontrollore interno del motore in risposta al segnale di controllo esterno. I motori dei ventilatori EC generalmente accettano: a Segnale di tensione analogico da 0 a 10 V (più comune per HVAC), a Segnale del loop di corrente da 4 a 20 mA (per applicazioni industriali e cavi lunghi), a Segnale del ciclo di lavoro PWM (per applicazioni automobilistiche ed elettroniche), o a Segnale di comunicazione digitale Modbus (per sistemi integrati BMS). Non è necessario alcun azionamento a frequenza variabile o controller motore separato perché l'elettronica di controllo della velocità è completamente integrata nella carcassa del motore.
7. Quanto durano i motori EC rispetto ai motori DC convenzionali?
Motore ECs have published MTBF values of Da 40.000 a oltre 100.000 ore dai principali produttori, che rappresentano da 4,5 a 11 anni di funzionamento continuo. I motori dei ventilatori DC con spazzole convenzionali richiedono la sostituzione delle spazzole ogni Da 1.000 a 5.000 ore e la manutenzione periodica del commutatore, con la durata di servizio complessiva limitata dall'usura cumulativa di questi componenti. Nelle applicazioni a servizio continuo come la refrigerazione commerciale, un motore EC può funzionare per 10 anni o più senza alcuna manutenzione diversa dalla lubrificazione dei cuscinetti, mentre l'equivalente motore DC con spazzole richiederebbe la sostituzione delle spazzole da 8 a 20 volte durante lo stesso periodo.
8. I motori EC richiedono un azionamento a frequenza variabile (VFD) separato?
No. Un motore EC è un motore a velocità variabile completamente autonomo con tutta l'elettronica di azionamento integrata nell'alloggiamento del motore. Si collega direttamente alla rete di alimentazione CA (monofase 230 V o trifase da 380 a 480 V a seconda del modello) e alla sorgente del segnale di controllo (BMS, termostato, controller). Non sono necessari VFD esterni, avviatori motore o controller di velocità. Questa integrazione è uno dei principali vantaggi pratici dei motori EC rispetto ai motori a induzione CA, che richiedono un armadio di azionamento a frequenza variabile separato (e spesso costoso) per il funzionamento a velocità variabile. L'integrazione del motore EC semplifica la progettazione del quadro elettrico, riduce i costi di installazione ed elimina un potenziale punto di guasto dal sistema.
9. Quali sono le principali applicazioni in cui vengono utilizzati i motori EC?
Le principali aree di applicazione dei motori EC includono: ventilconvettori HVAC commerciali, unità di trattamento dell'aria a volume d'aria variabile e ventilatori per condizionatori d'aria a sistema split; evaporatori e condensatori per la refrigerazione commerciale e per supermercati; ventole di raffreddamento per data center e sale server; pompe di calore residenziali e ventilatori per sistemi HVAC; ventilazione di processi industriali e ventilatori di scarico; cappe da cucina residenziali e ventilatori; ventole di raffreddamento per apparecchiature mediche; e ventole di raffreddamento ausiliarie per autoveicoli. In tutte queste applicazioni, la combinazione di alta efficienza a velocità variabile, bassa manutenzione, integrazione compatta e interfacce di controllo standard del motore EC lo rende la tecnologia preferita sia rispetto ai motori DC con spazzole convenzionali che ai motori a induzione AC standard.
10. Quali sono i limiti dei motori EC?
Motore ECs have three main limitations compared to conventional alternatives. First, maggior costo di acquisto iniziale : un motore EC in genere costa Da 1,5 a 3 volte di più rispetto a un motore AC o DC convenzionale equivalente al momento dell'acquisto, sebbene questo venga recuperato attraverso il risparmio energetico e la riduzione della manutenzione durante la vita del motore. In secondo luogo, sensibilità elettronica : l'elettronica di azionamento integrata è suscettibile ai disturbi dell'alimentazione, inclusi picchi di tensione, alimentatori ricchi di armoniche ed eventi di sovratensione. Un'adeguata protezione contro le sovratensioni e una qualità di alimentazione stabile sono importanti per la longevità del motore EC. terzo, complessità della riparazione : a differenza di un motore convenzionale in cui spazzole e cuscinetti possono essere sostituiti sul campo da un tecnico, una scheda di azionamento di un motore EC guasta richiede conoscenze elettroniche specialistiche o la restituzione in fabbrica per la riparazione. In pratica, la maggior parte dei motori EC guasti vengono sostituiti come unità completa anziché riparati.
Correlati Prodotti
 Pronto per personalizzare
I tuoi prodotti per motori?
Siamo produttori di motori professionali e forniamo potenza potente, stabile ed efficiente anime per tutti i settori attraverso l’artigianato di precisione e l’innovazione.
Contattaci
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Indirizzo dell'azienda
Copyright© by Shengzhou Jiangxin Motor Technology Co., Ltd. Tutti i diritti riservati.
Produttori all'ingrosso di motori per ventilatori industriali